
자율이동형 수질 측정 로봇 플랫폼
RIDAR, 수질 프로브, 로봇팔을 활용한 수질 측정 로봇 플랫폼
주요 기능
콘테스트 프로젝트 진행 상황
각 Quest를 단계적으로 완성하는 프로젝트입니다.
Quest 1: 플랫폼 제작
2026.05.06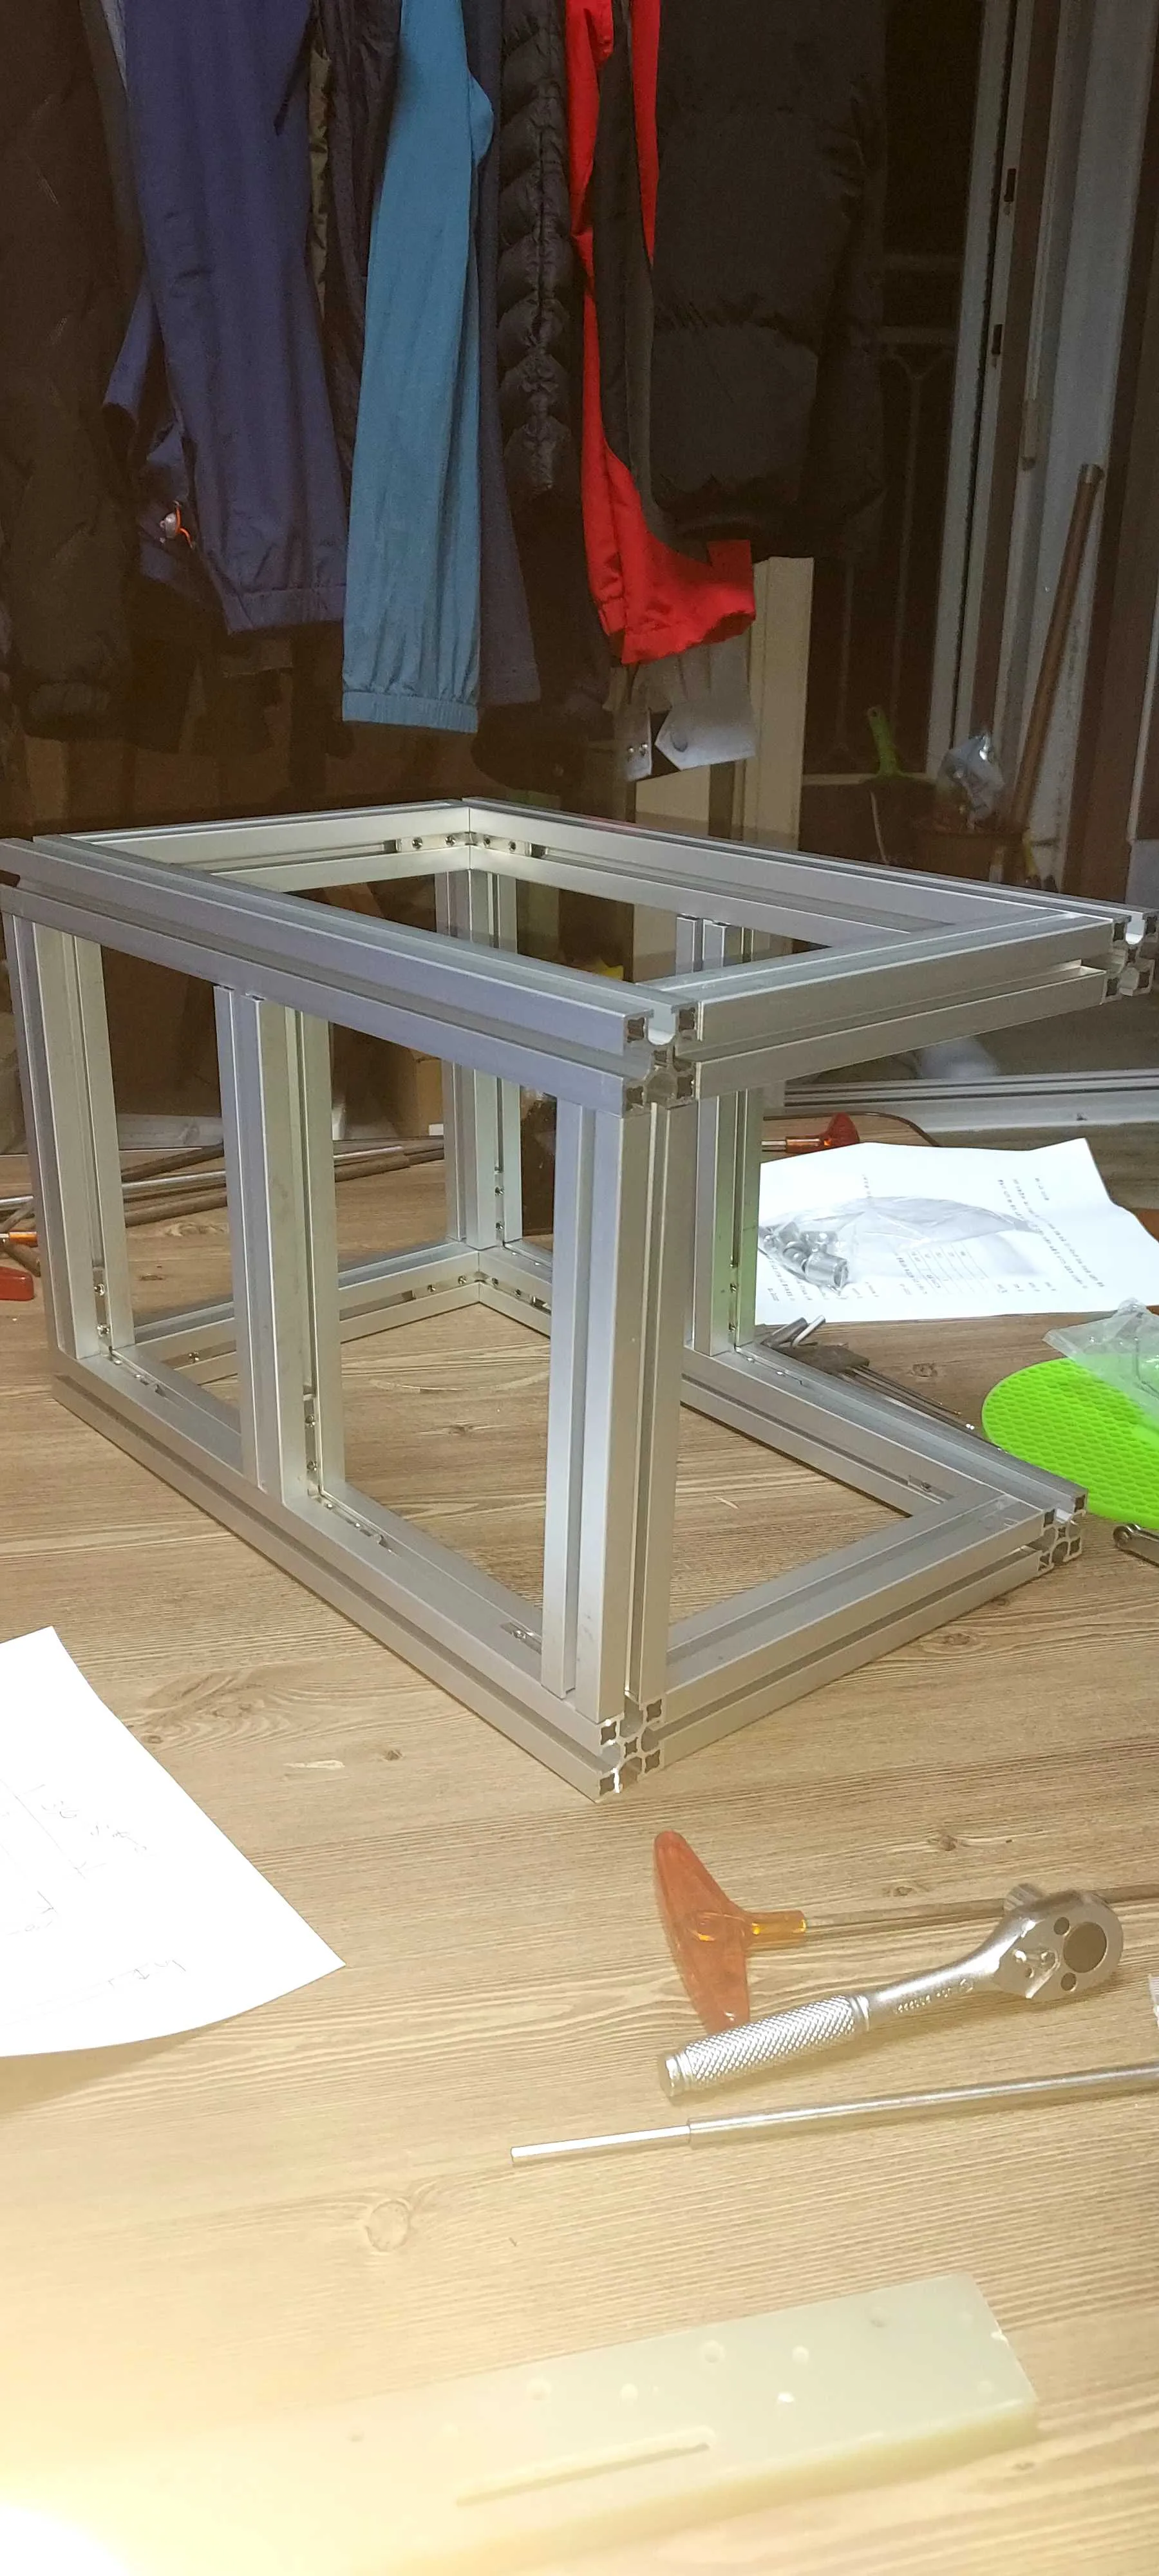
수질 측정 로봇 플랫폼의 첫번 째 단계를 시작했다. 구하기 도 쉽고 단단하며 그렇게 까지 무겁지 않은 알루미늄 프로파일을 통해 직사각형 외경 400mm 내경 340mm 세로 외경 260 내경 200mm높이 외경 260mm 내경 200m지면부터 프로파일 위치까지 160mm 2층 판 200m 200m 의 뼈대를 만들었다
Quest 2: 오드라이브, 모터 설치 및 아크릴 증착
2026.05.20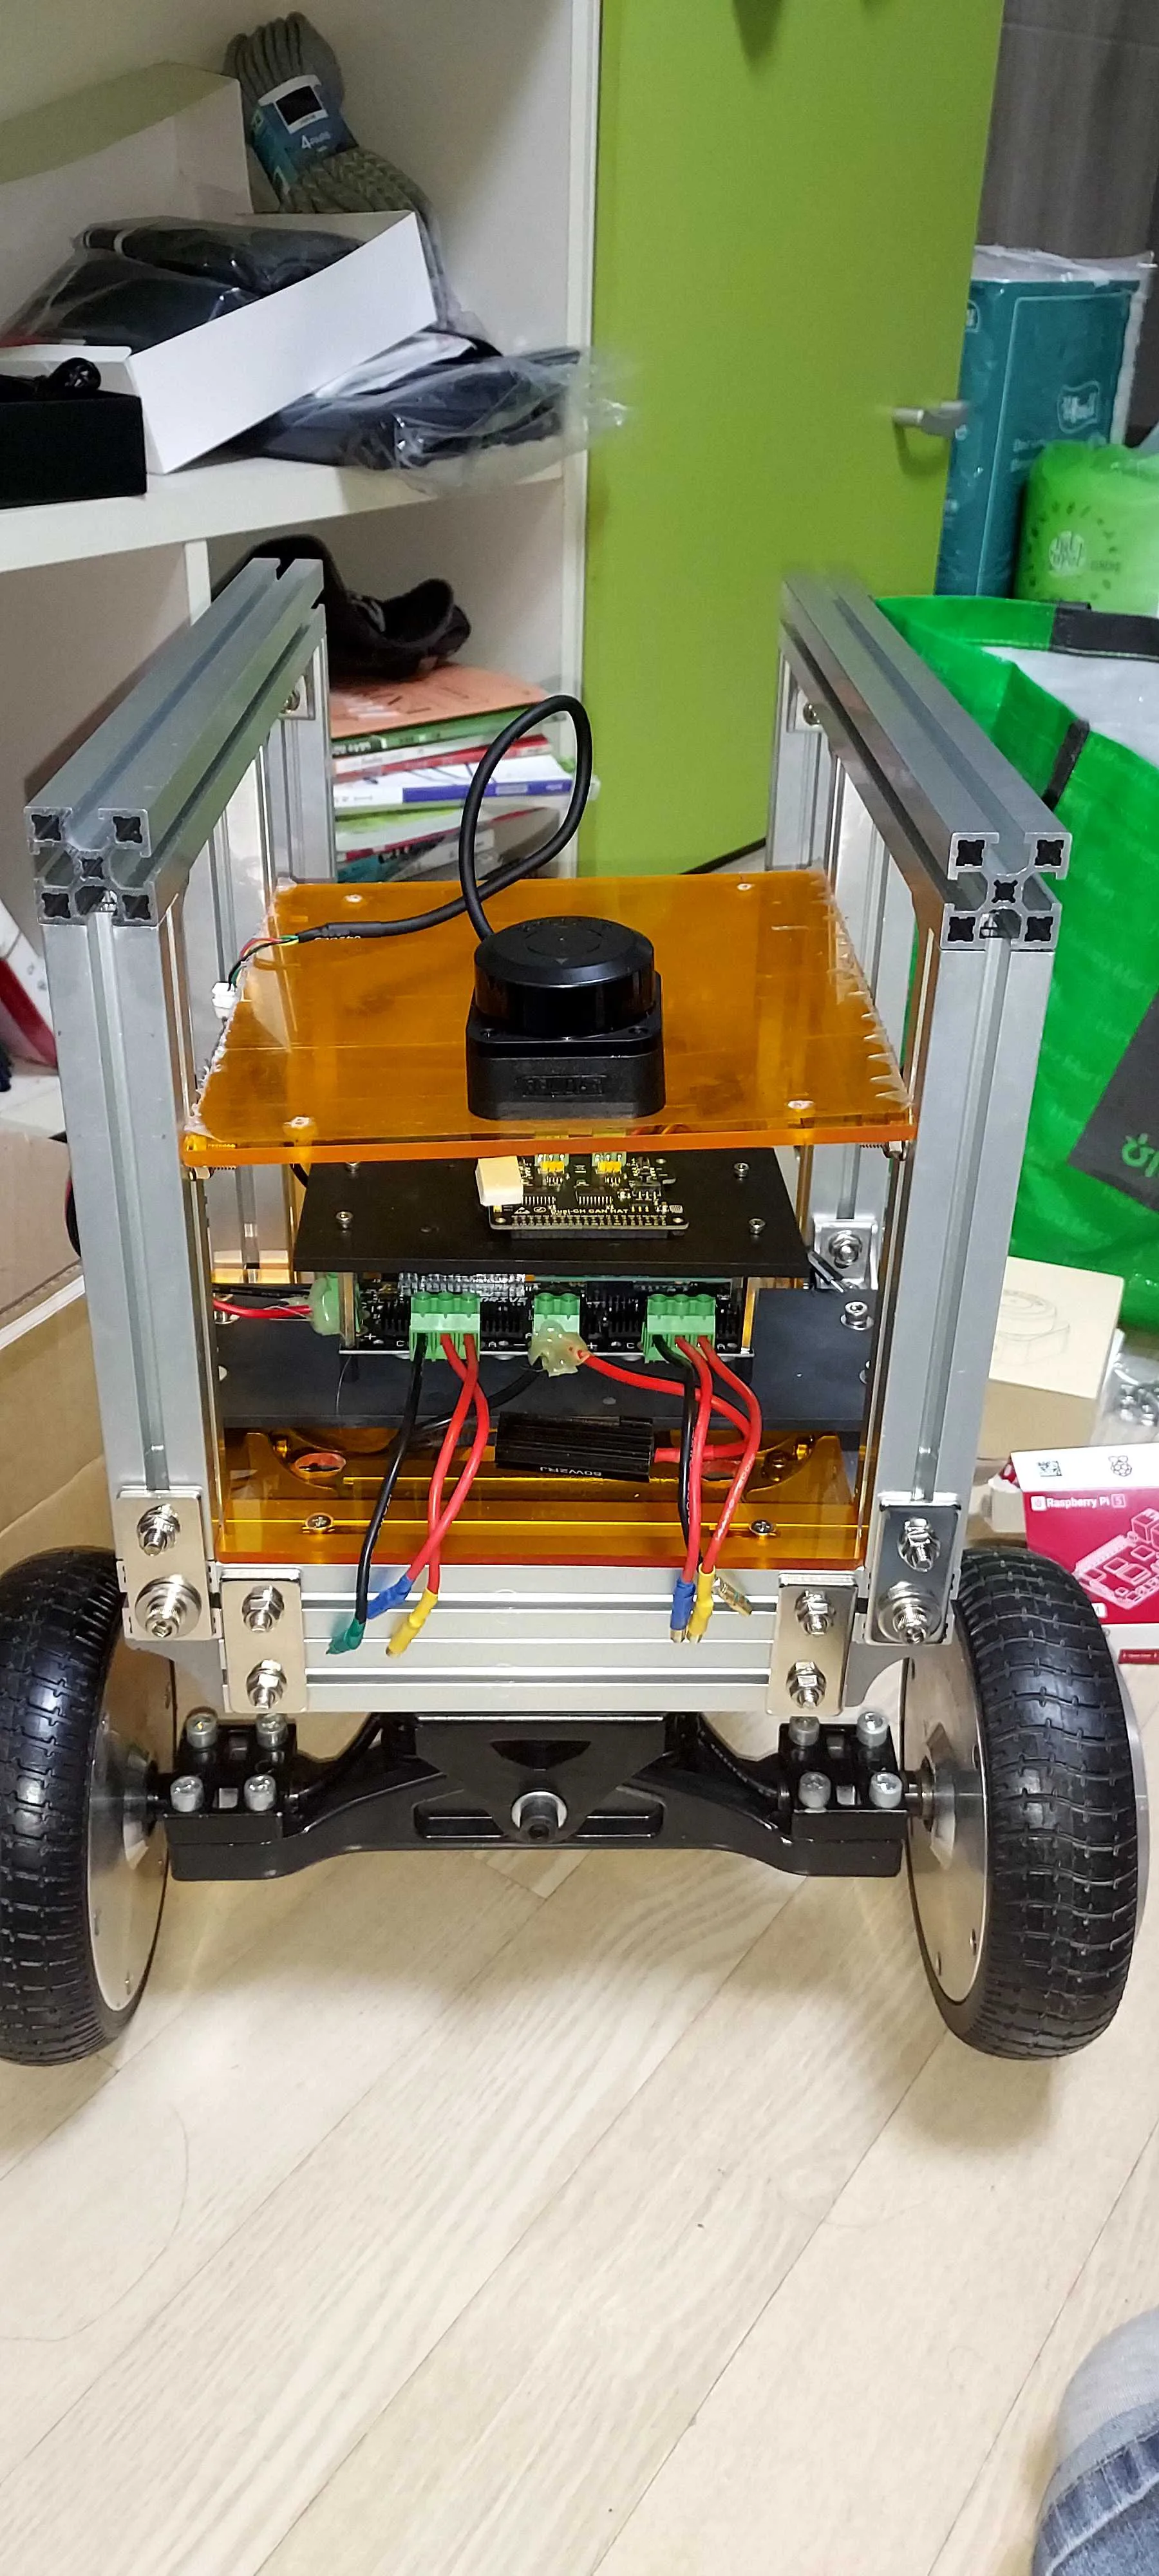
이어서 수질 로봇의 이동을 위하여 36V bldc 모터와 후방 보조바퀴를 장착하고 아크릴 판을 덧대어 제작했다.
Quest 3: 40v 배터리 시스템 구축
2026.05.30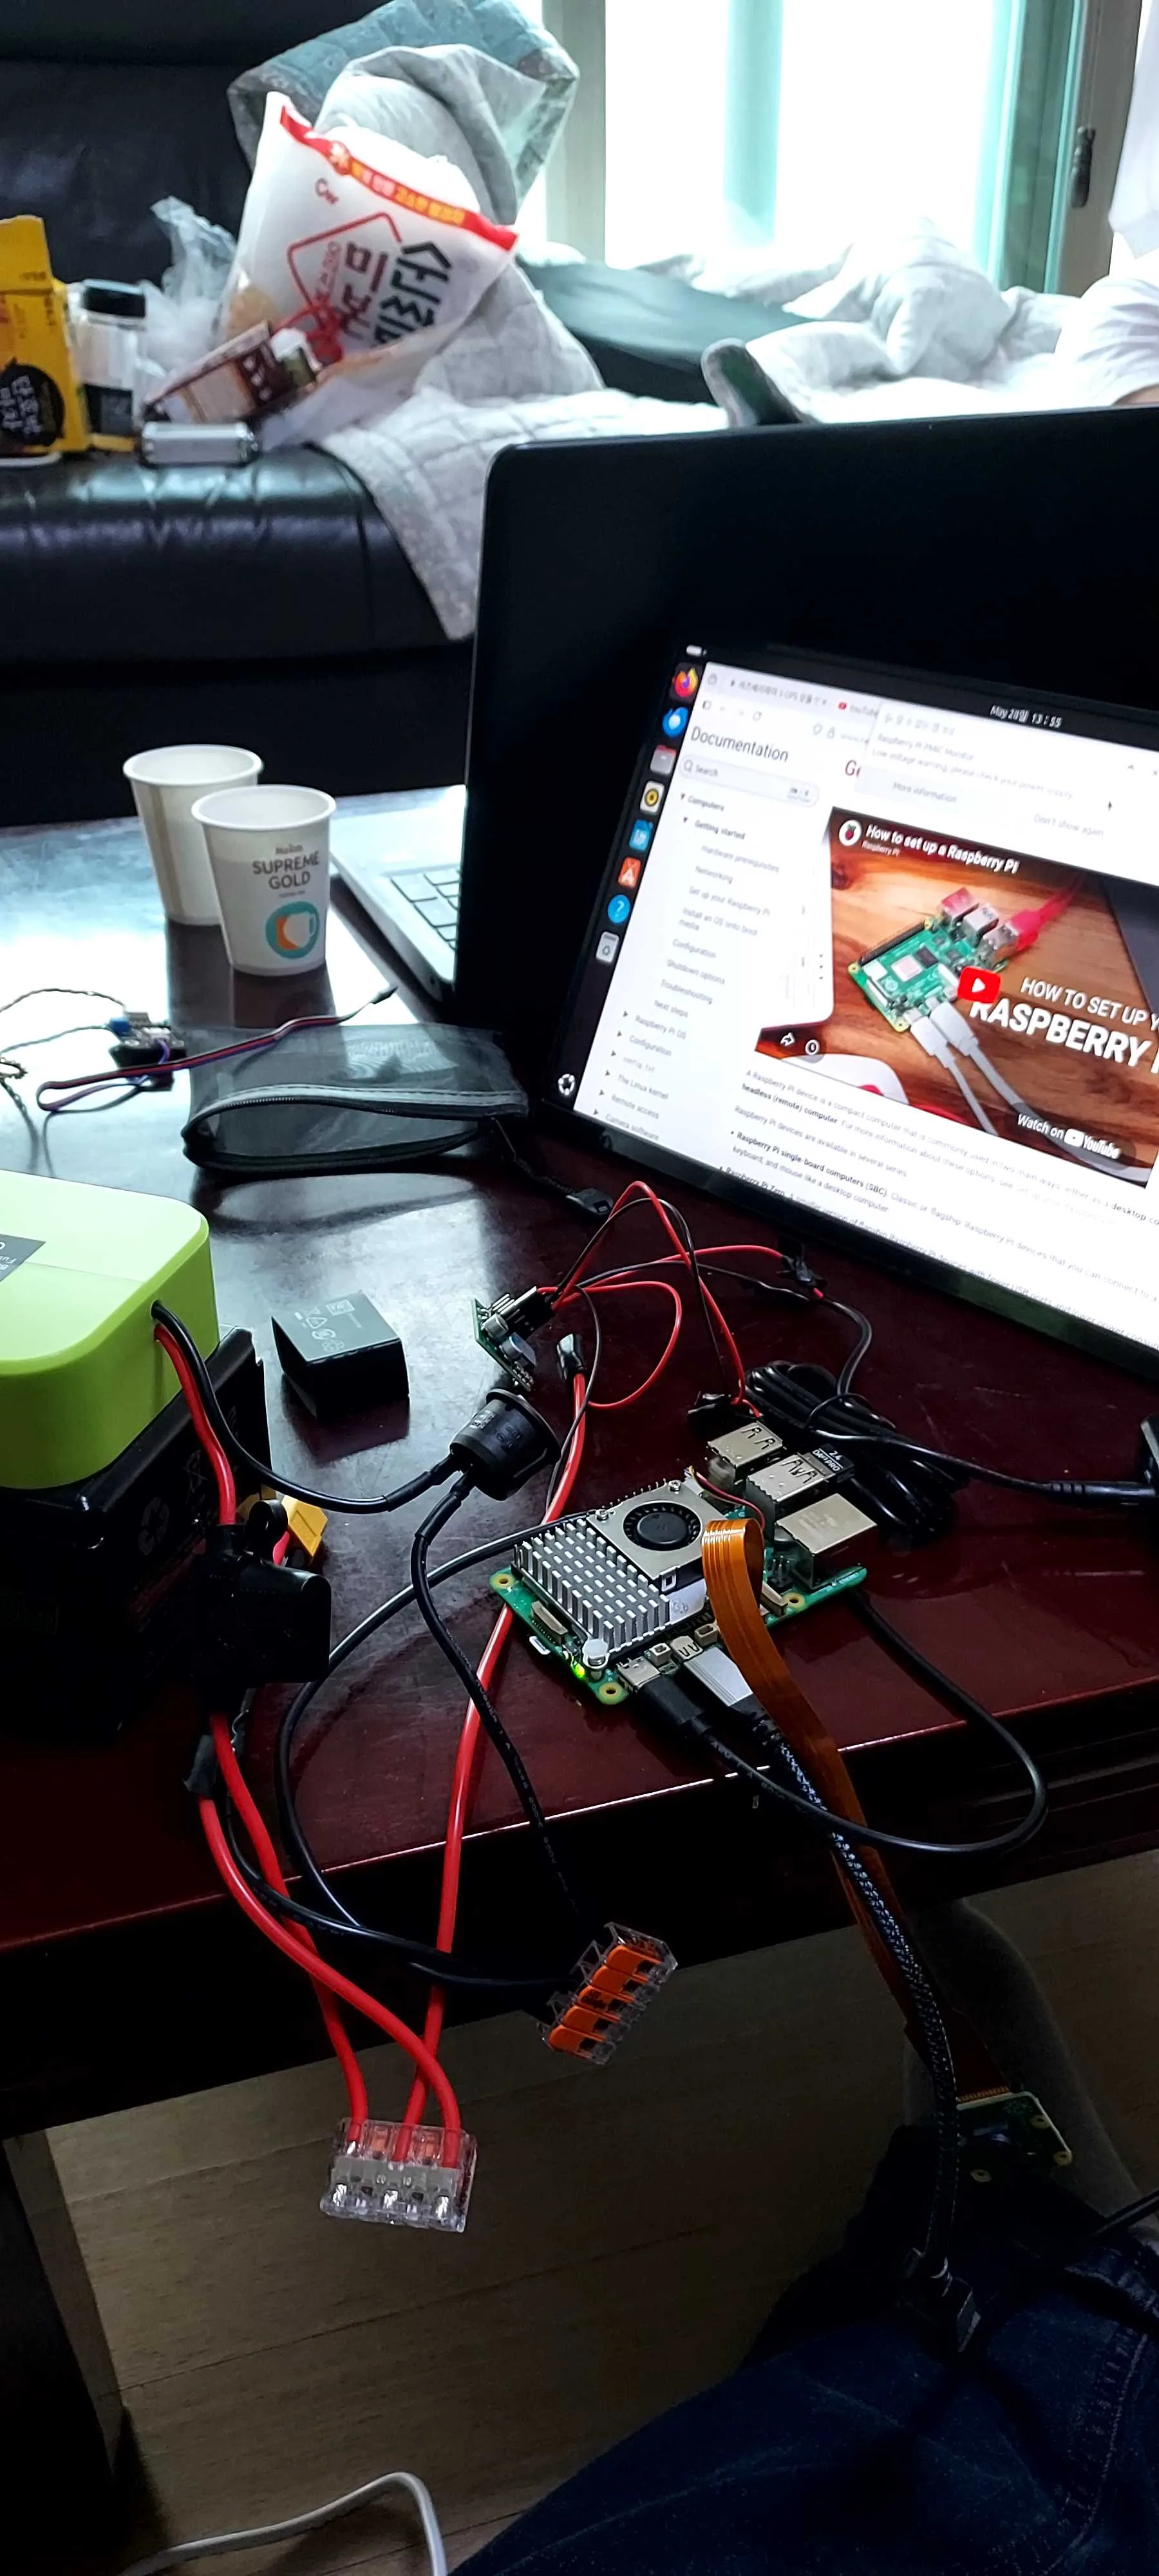
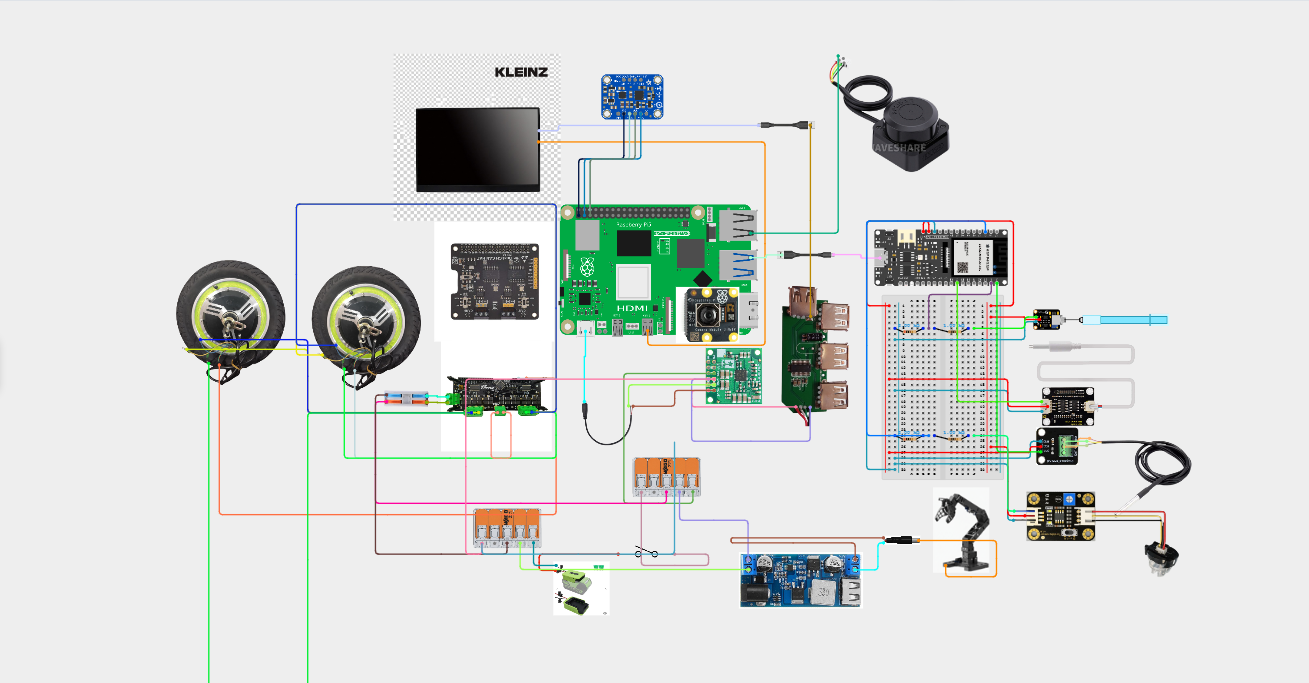
40v 배터리에서 5v 5a를 만들려면 납땜과 어댑터를 사용하여 pololu ragulator에 접속해야 한다. 여기서 접지와 전원의 연결에 주의 해야하며 절연이 부족하여 사람 피부에 닿으면 감전 될 수 있으니 주의가 필요하다. 최종적으로는 인정되지 않은 전원 이라는 경고문이 뜨지만 이후 해결 할 수 있다.
Quest 4: 종합 수질 데이터 측정
2026.06.05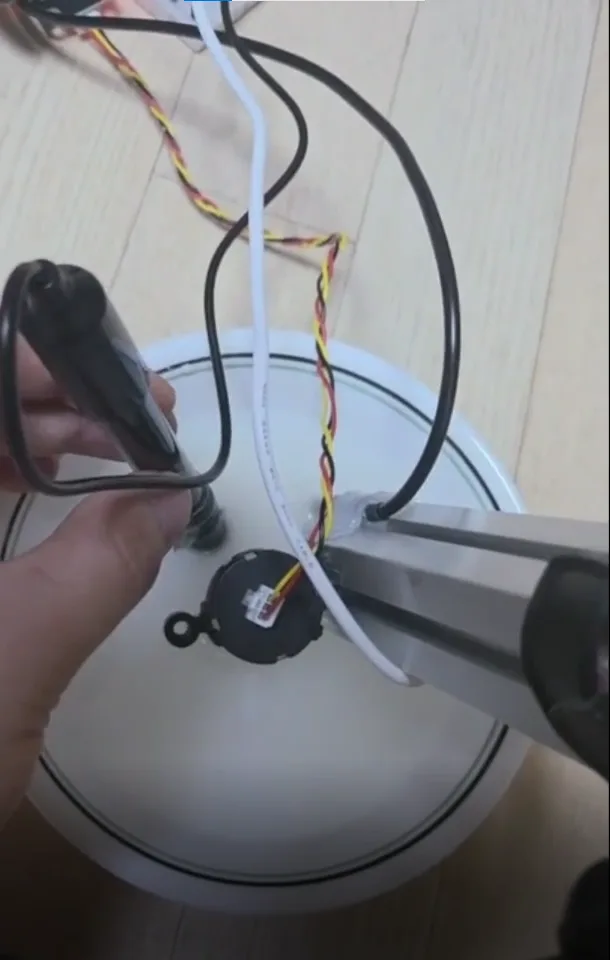
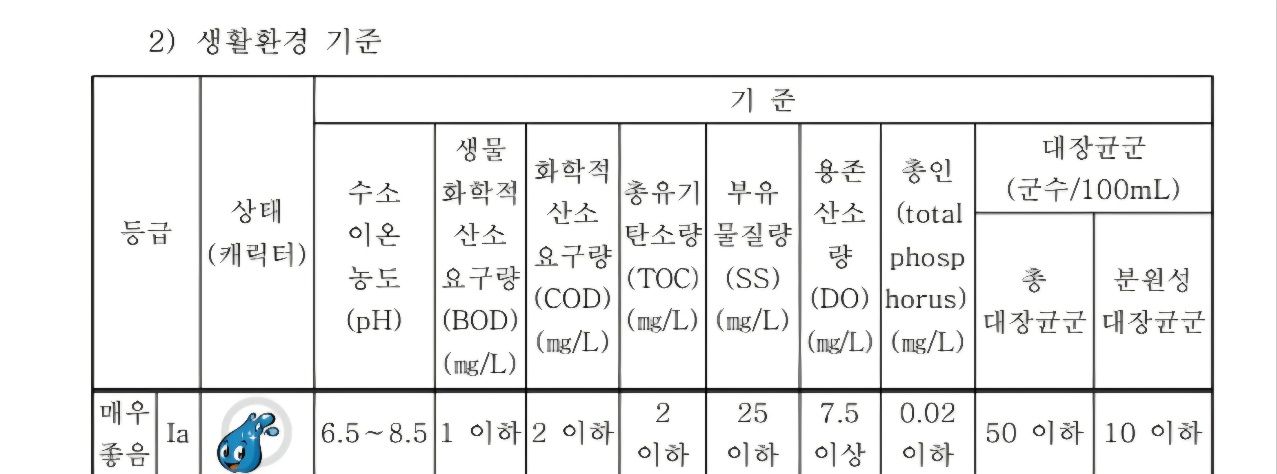
esp32를 통해4가지의 수질데이터를 측정하여 분석한 후 이를 ros 토픽으로 변환 하여 라즈베리파이에 전송할 수 있도록 하였다. 각각의 변화에 따라 수질 위험도를 평가하는 아두이노 코드를 저장하였다. 다음에 이를 한눈에 볼 수 있도록 ui를 사용해 볼 생각이다.
Quest 5: 폭스글로브 ui 활용
2026.06.11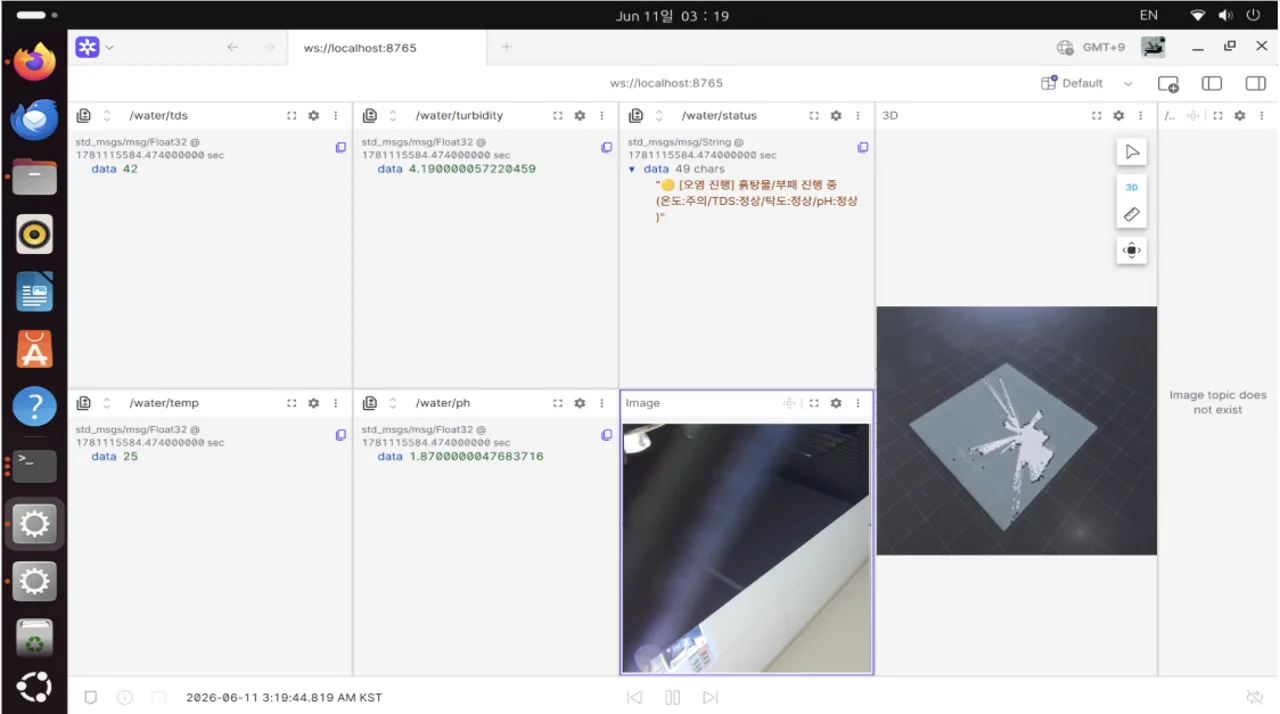
수질 센서의 데이터를 확보 했지만 RIDAR와 라즈베리 카메라, 수질 정보를 다 한번에 볼려면 ui가 필요하다. 그래서 폭스글로브 라는 ros2 오픈소스 ui를 발견했고 여기에 다양한 데이터를 넣어 한눈에 볼 수 있도록 하였다.
Quest 6: 모터 제어 실패 및 can 오류
2026.06.23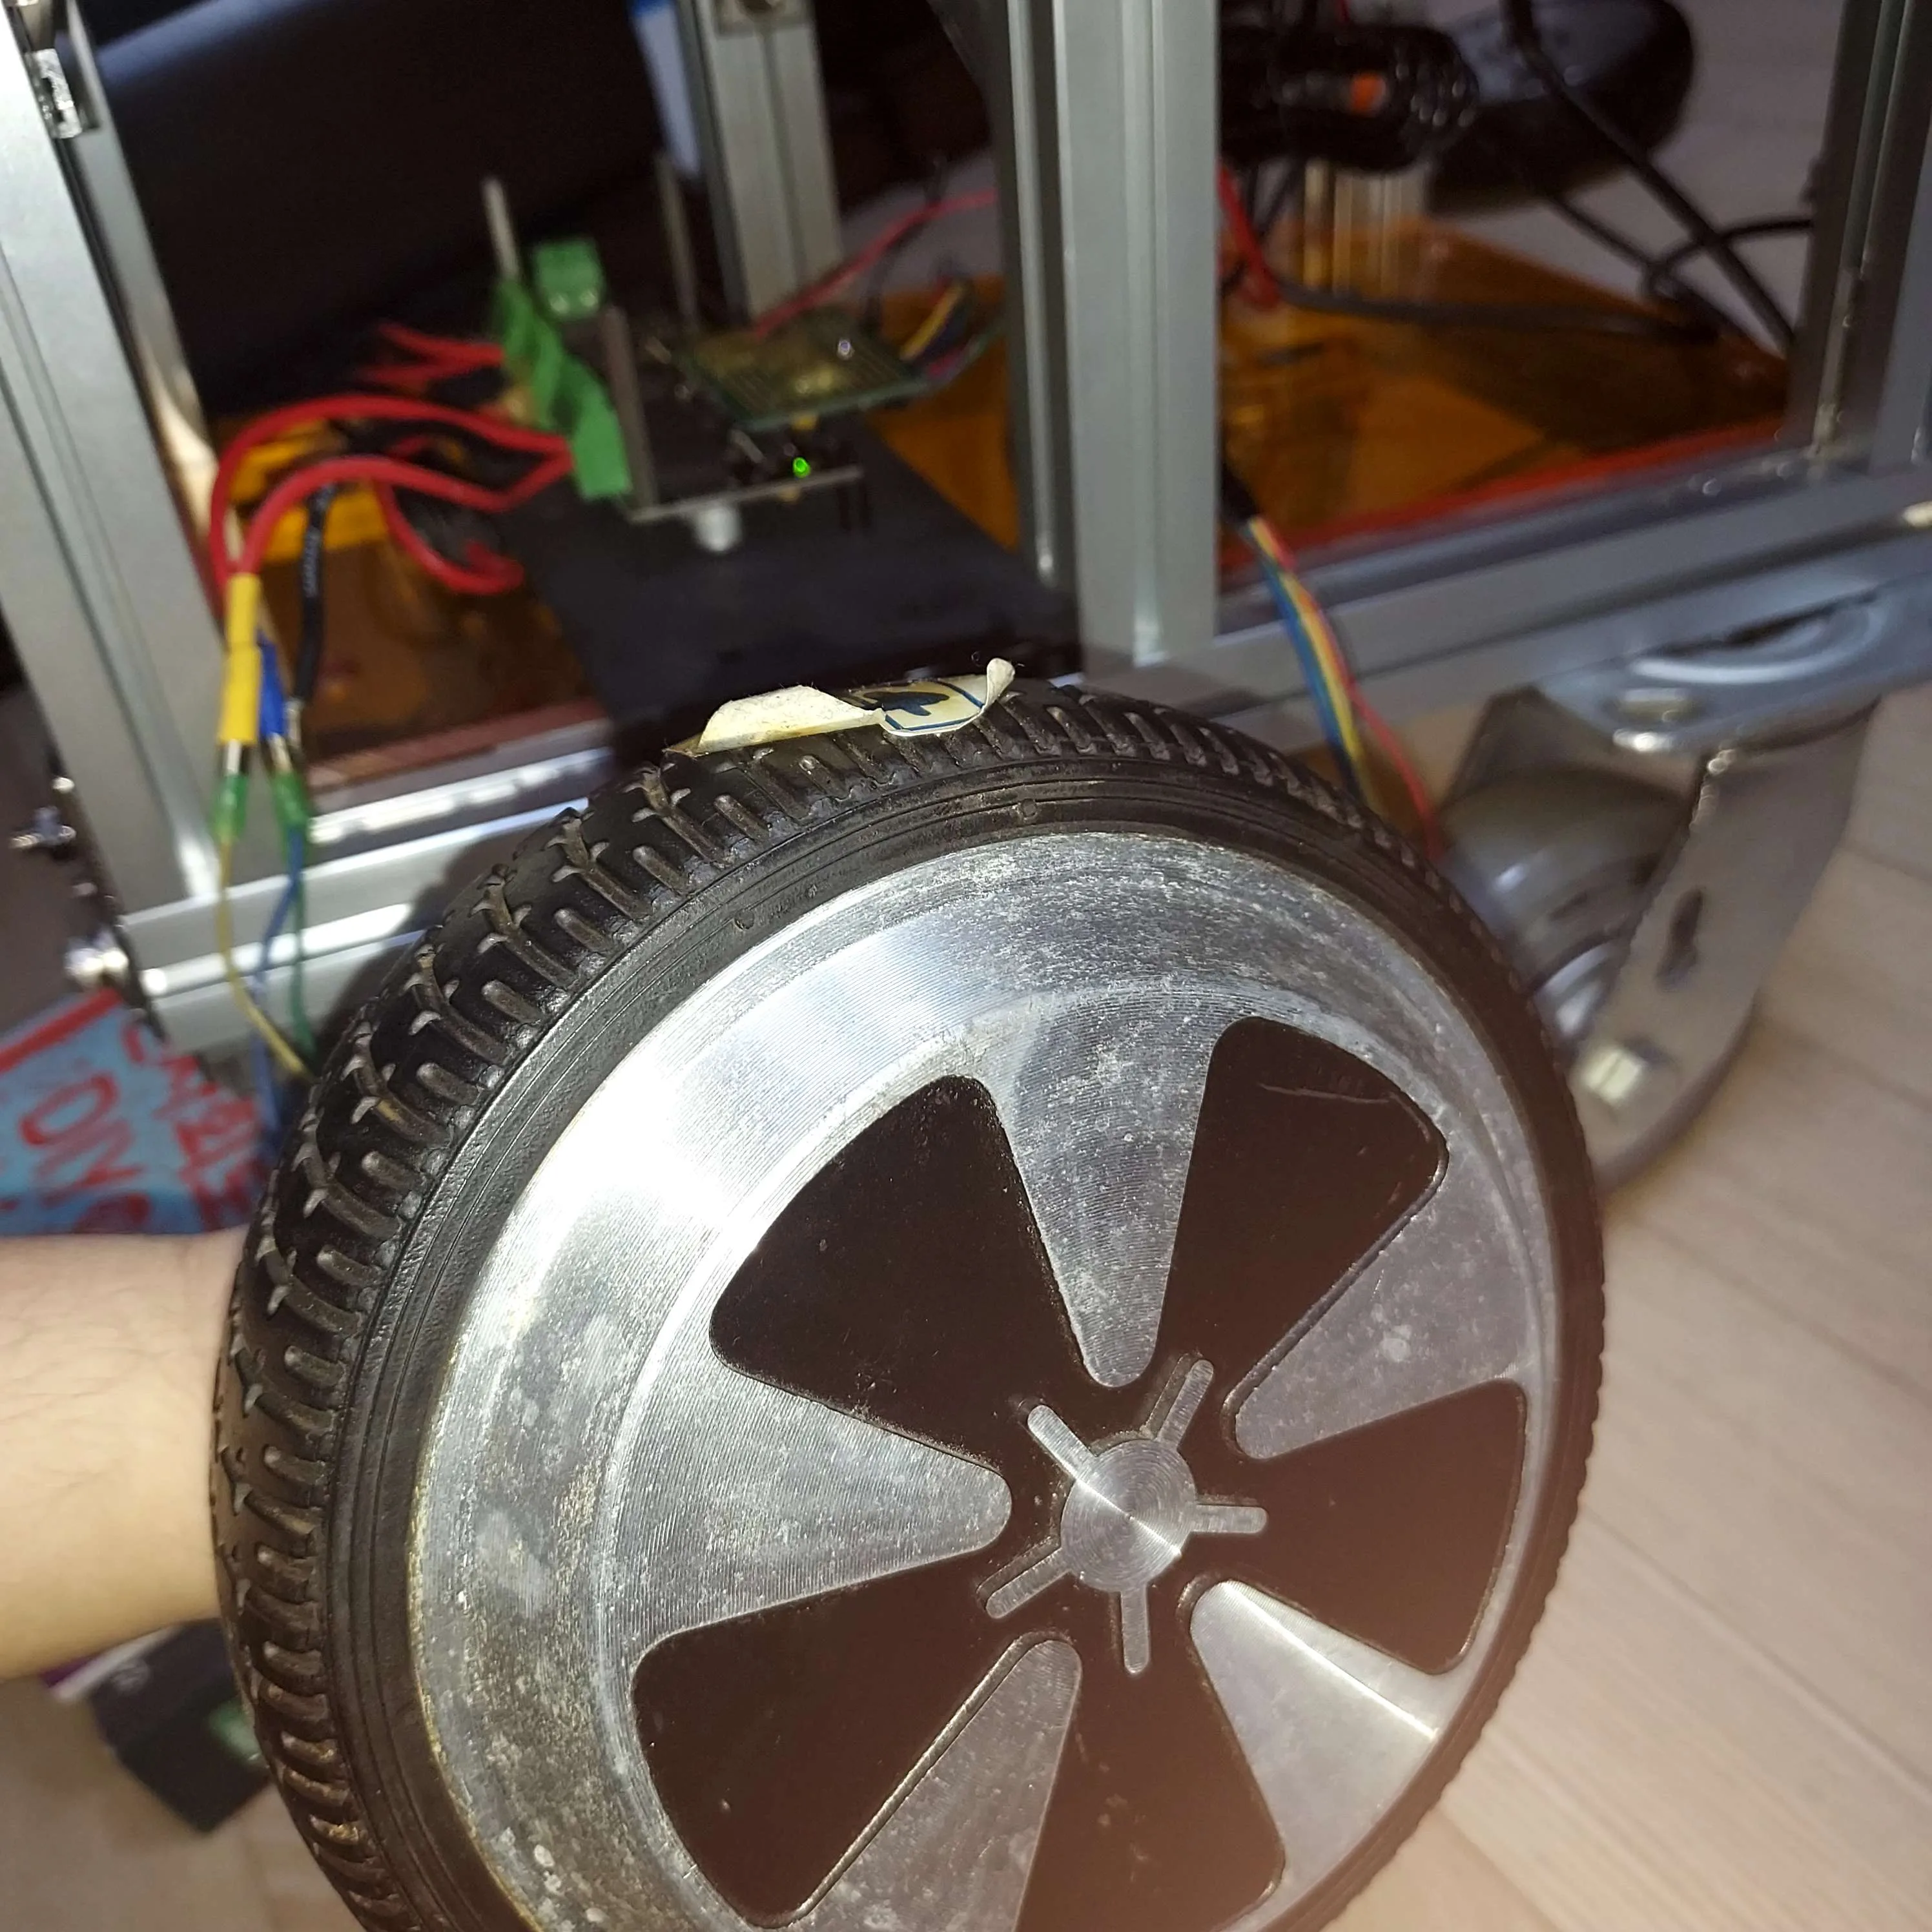
오드라이브는 bldc 모터를 제어하기 최적화된 모터 드라이버다. 그러나 이러한 과정은 전선만 꽂는다고 되는 것이 아닌 집적 최적화 과정을 거쳐야한다. 그러나 ph코드를 통한 최적화 과정도 순탄치 못하였다. 모터 최적화 과정 중 왼쪽 모터가 되면 오른쪽 모터가 안되는 현상도 발견하였다. 이를 발견하여 간신히 수정 하였지만 이번에는 라즈베리파이 can 모듈이 문제였다. 분명 제대로 설치했지만 can 버퍼가 쌓여 라즈베리파이 조차 느려지는 현상이 발견됬다. 모터 제어를 하고 싶었지마 빠른 대책을 강구해야 한다. can 통신이 되지 않으면 라즈베리파이가 모터를 제어할 방법이 없기 때문이다.
Quest 7: can 모듈 hat 설정
2026.07.02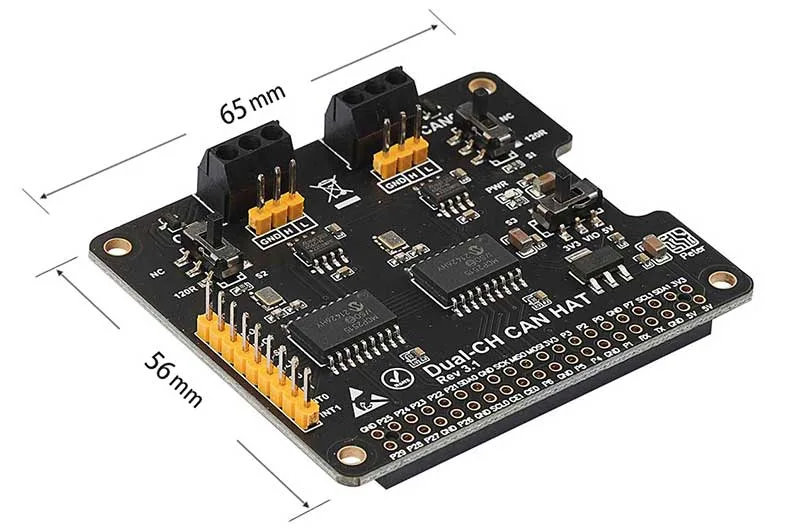
Dual-CH CAN HAT(SeenGreat)의 공식 사이트에 들어가서 라즈베리파이와 연결하여 쓰는 법을 처음 부터 끝까지 다시 해봤다. 그 중에서는 라즈베리파이5와 연결하여 쓰는 공식 라이브러리가 나와있지만 우리의 상황은 라즈베리파이에 우분투 24.04ls를 설치하여 쓰는 것 때문에 상황이 조금 다르며 우분투 노트북이나 라즈비안 에서는 발생하지 않을 버그나 오류가 쉽게 발견된다. dtparam=spi=on dtoverlay=mcp2515-can0,oscillator=16000000,interrupt=25 dtoverlay=mcp2515-can1,oscillator=16000000,interrupt=24를 통해 spi의 진동 통신 속도를 설정 해주고 sudo ip link set can0 type can bitrate 250000 sudo ifconfig can0 up 으로 오드라이브 공식 통신 속도를 다시 맞춰주며 can통신을 해결하였다.
Quest 8: 오드라이브 모터 키보드 제어
2026.07.14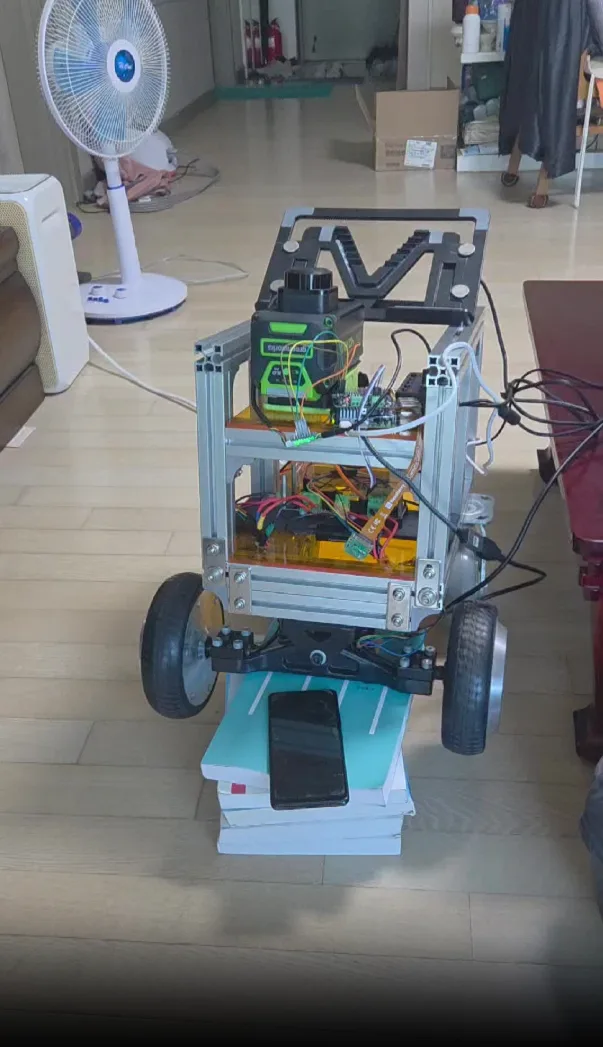
저번에 오류 해결한 can통신을 통해 ros2의 ws를 복사하여 터미널에 복사 할 수 있는 사실을 알았다. 많은 오류는 워크 스페이스가 아닌 다른 저장공간에서 작동하여 발생한 오류가 많아 이를 해결하기 위해 ws 코드를 수정 하여 키보드로 제어 할 수 있도록 하였다. 그러나 키보드나 마우스를 언제까지 유선으로 달고 작동 할 수 없고 라이다에 사람이 걸리기 때문에 원격 통신 방안을 마련해야 한다.
Quest 9: slam 초기 작업
2026.08.05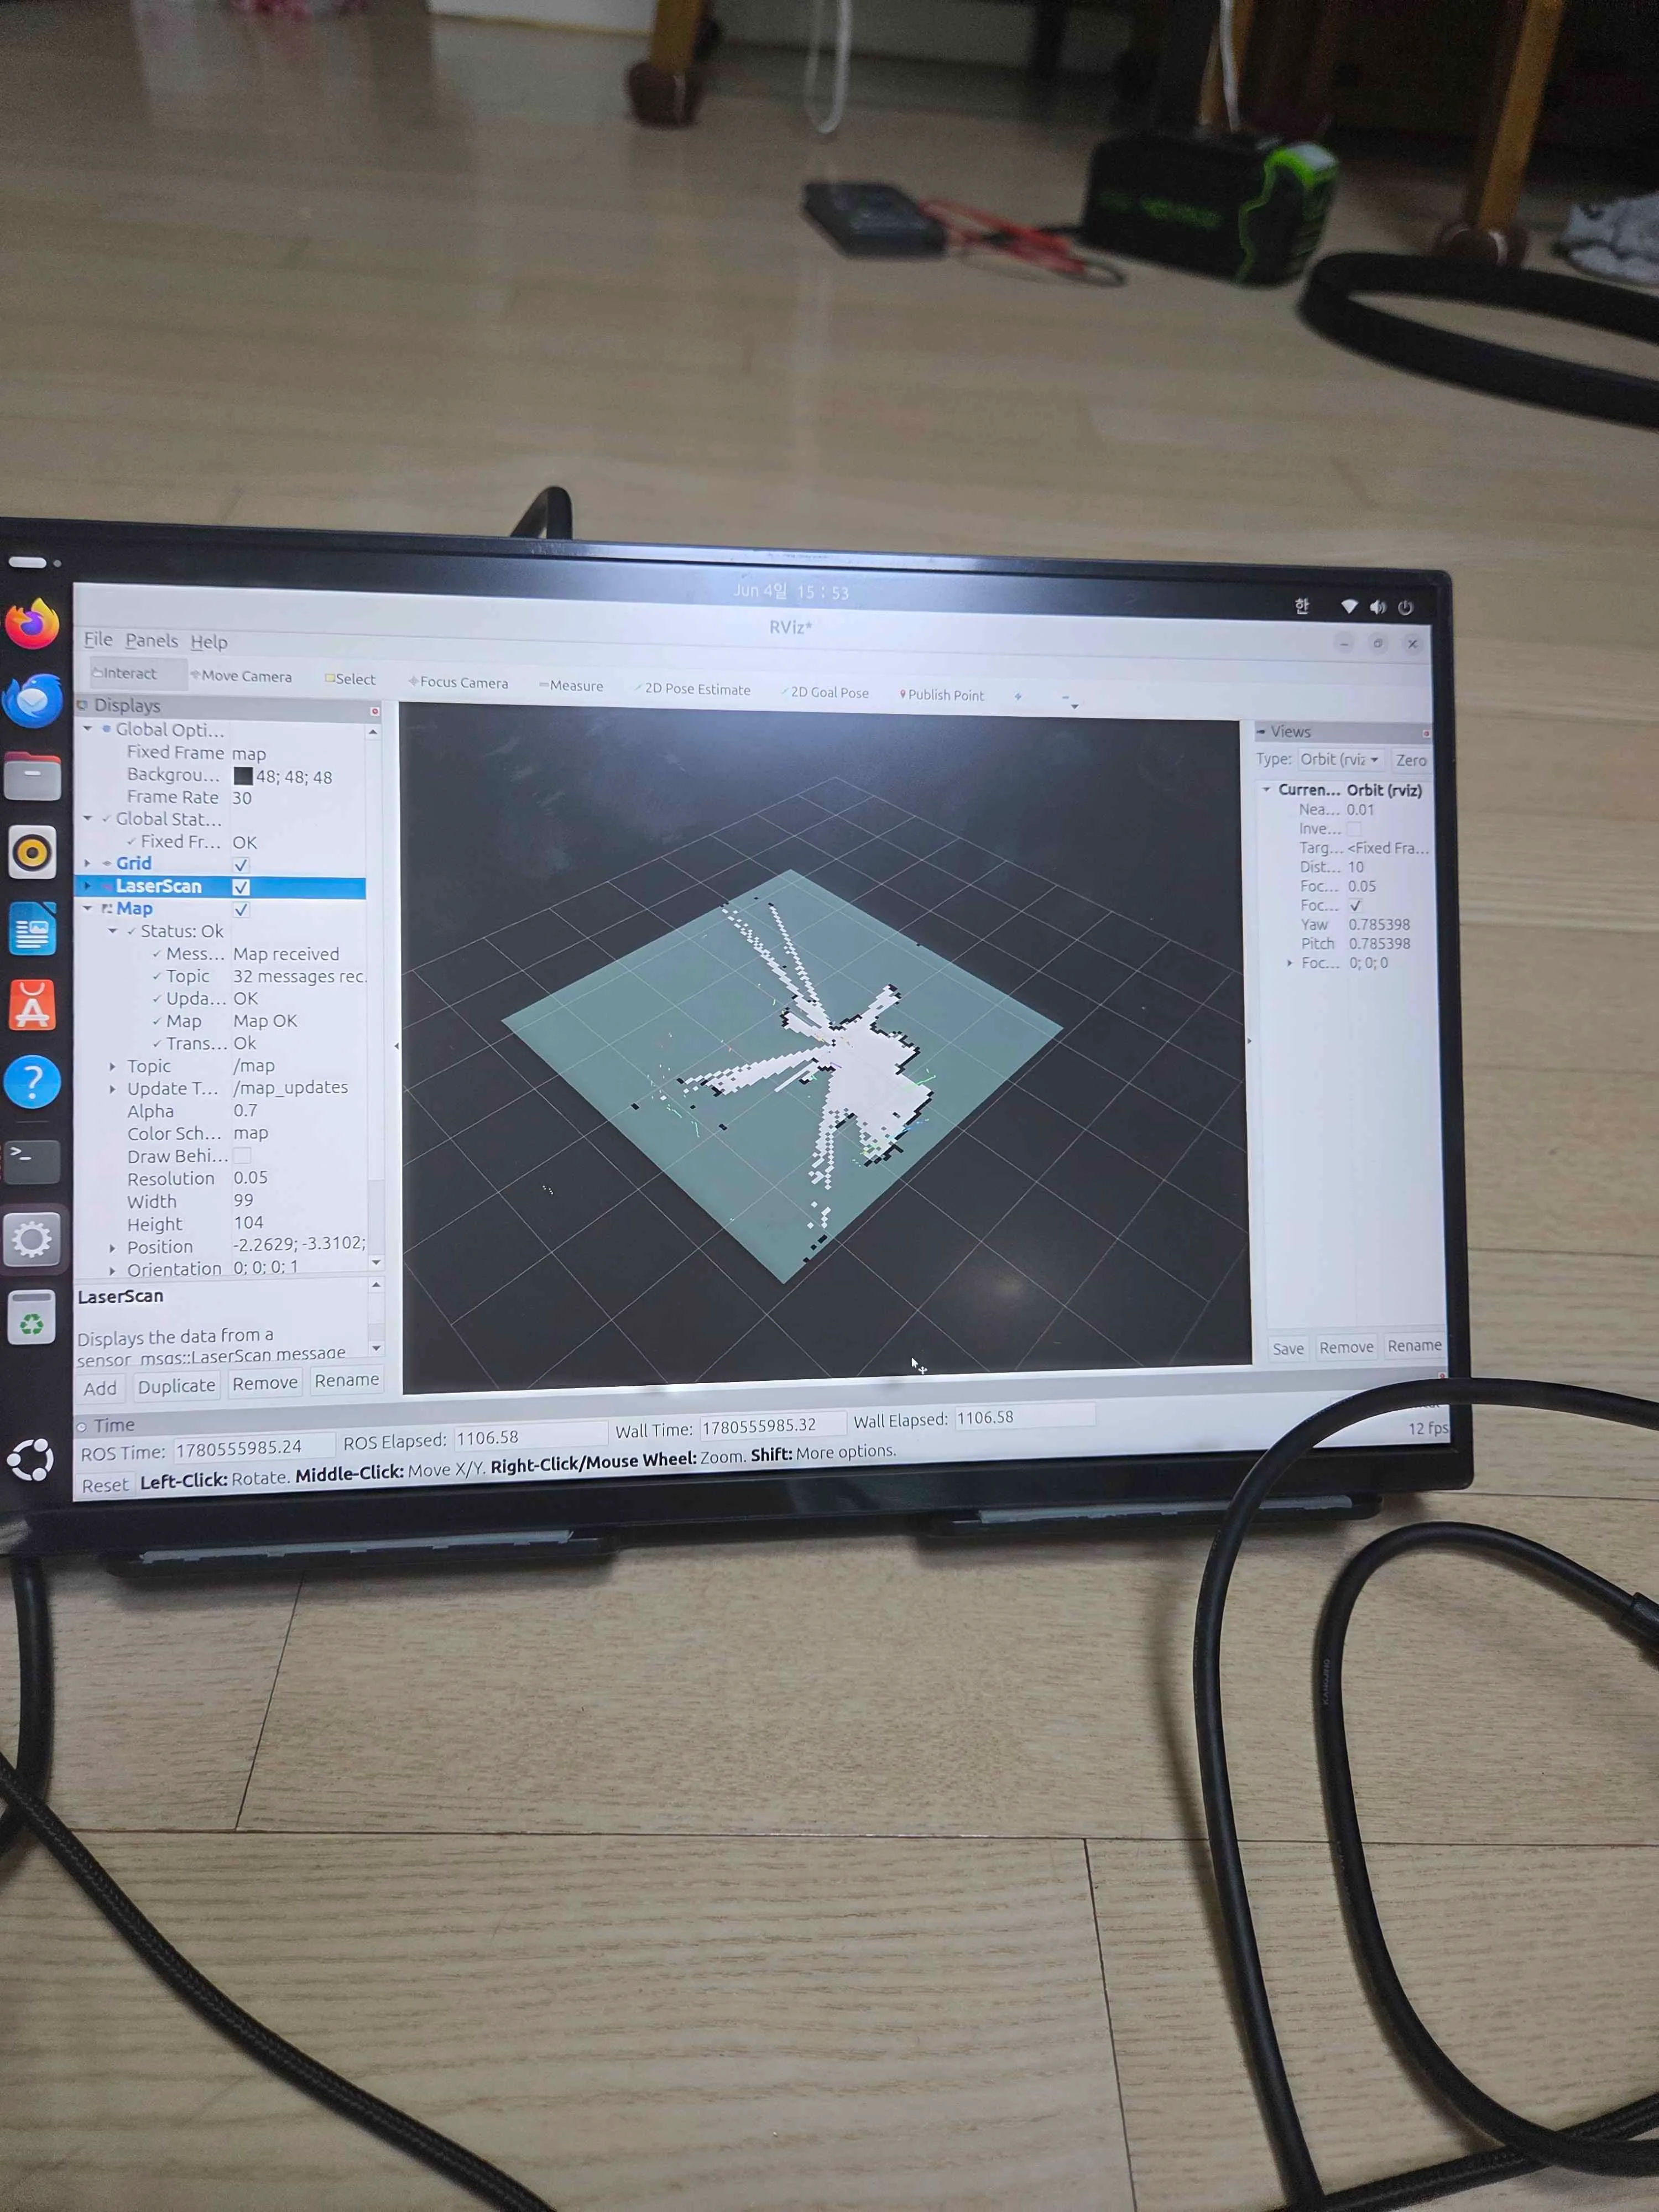
저번 작업에서 조작제어에는 성공했으니 이번에는 slam을 해봐야 할 차례이다. slam은 라이다와 imu센서를 사용한다. 먼저 ros 공식 배포 패키지에는 slam이 제공된다. 우리는 그것을 사용하여 slam을 사용할 것 이다. 그러나 slam 중 imu 센서와 연동이 불안정 하여 map 상 사라지는 현상이 발견 되었다. 최대한 빨리 이 오류를 해결해야 한다. 그러나 1차적인 테스트는 성공적 이라고 생각한다.
Quest 10: nav2 오류 발견
2026.08.19slam은 잘 작동한다. 사람의 손으로 끌어도 매끄럽게 저장이 잘된다. 단 한가지 아쉬운 점이면 제작 초기에는 몰랐지만 자율 주행같은 미세 운전에는 사람들이 보통 생각하는 자동차의 궤적이 아니라 뒷바퀴가 360도 회전한다는 점 이다. 따라서 운전에는 약간의 차질이 생긴다. 그러나 이는 주의 할 점으로 생각한다. 그러나 nav2를 실행하는 과정에서 시작점과 도착점을 지정해도 모터가 움직이지 않는다. 이는 큰 문제점이다 최대한 빨리 이 문제를 수정해야 한다.
Quest 11: nav2 오류 수정
2026.09.08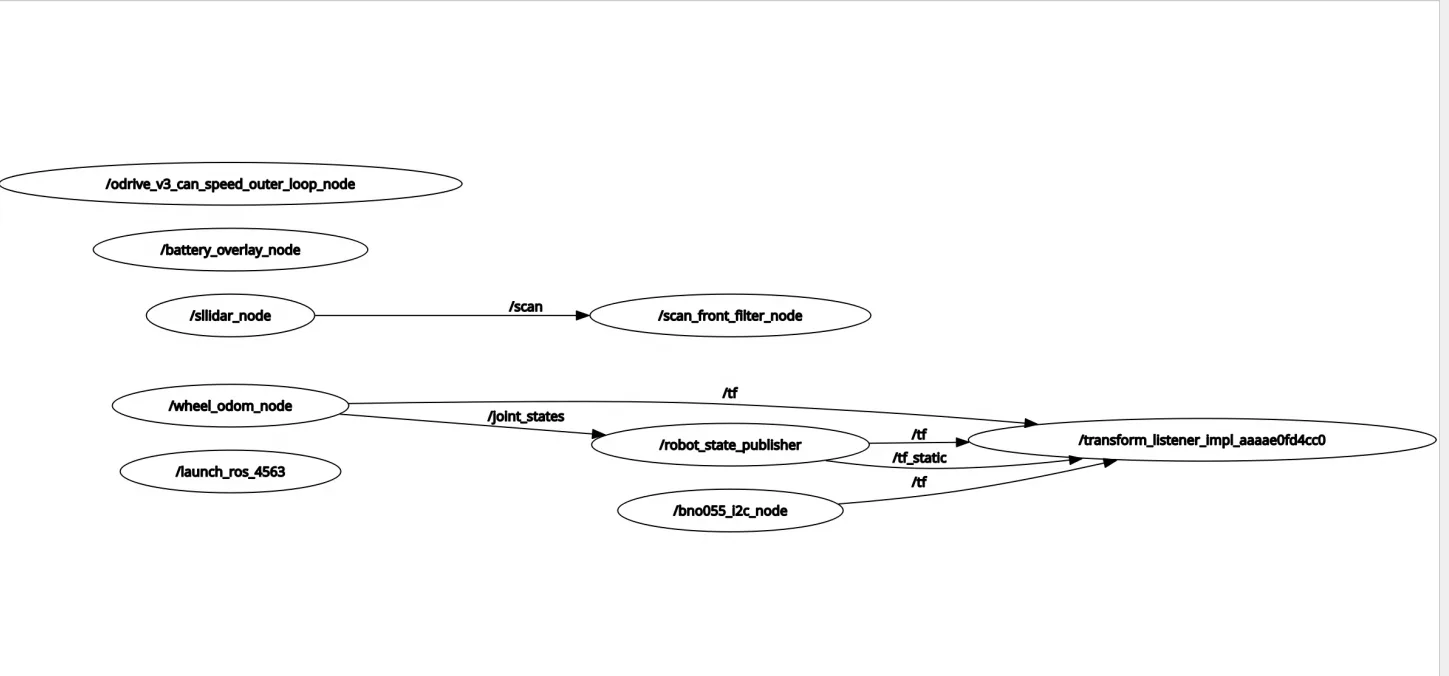
계속 문제점을 찾다 rgp_graph 명령으로 토픽의 내용을 확인 해 봤다. 결과는 ros2 토픽이 단절된 현상을 발견했다. 코드를 수정하며 확인 하니 ros2 run topic이 cmd_vel_smoothed 를 읽지 못하는 것으로 확인 하여 ros2 run topic_tools relay /cmd_vel_smoothed /cmd_vel을 사용하여 응급처치하였다. 이는 ws에서 전체적인 수정을 하여 빌드업 해야하기 떄문에 급하게 처리하였다.
Quest 12: 우분투 노트북 원격 제어
2026.09.24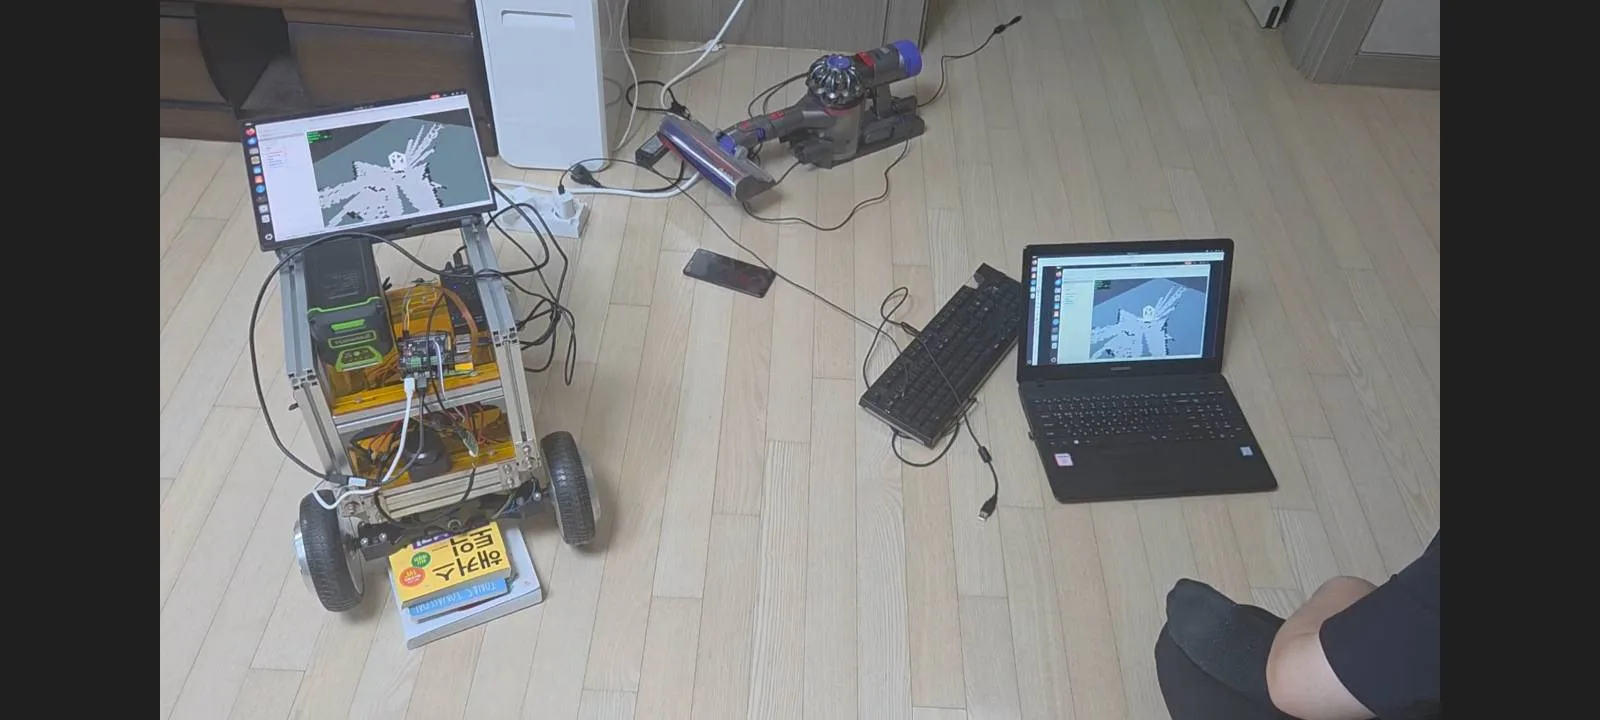
수질 로봇 플랫폼에 마우스. 키보드를 연결하여 다니면 로봇의 의미가 없다고 생각한다. 해결방법을 찾아본 결과 삼성 노트북에 우분투 24.04ls를 설치하고 이를 같은 ip주소에 묶어놓으면 레미나 원격 데스크톱으로 조작할 수 있다. 따라서 노트북을 사용하면서 원격조작으로 사용할 수 있도록 레미나 클라이언트를 터미널을 통해 다운로드 했다.
Quest 13: omx 로봇팔 제어
2026.10.01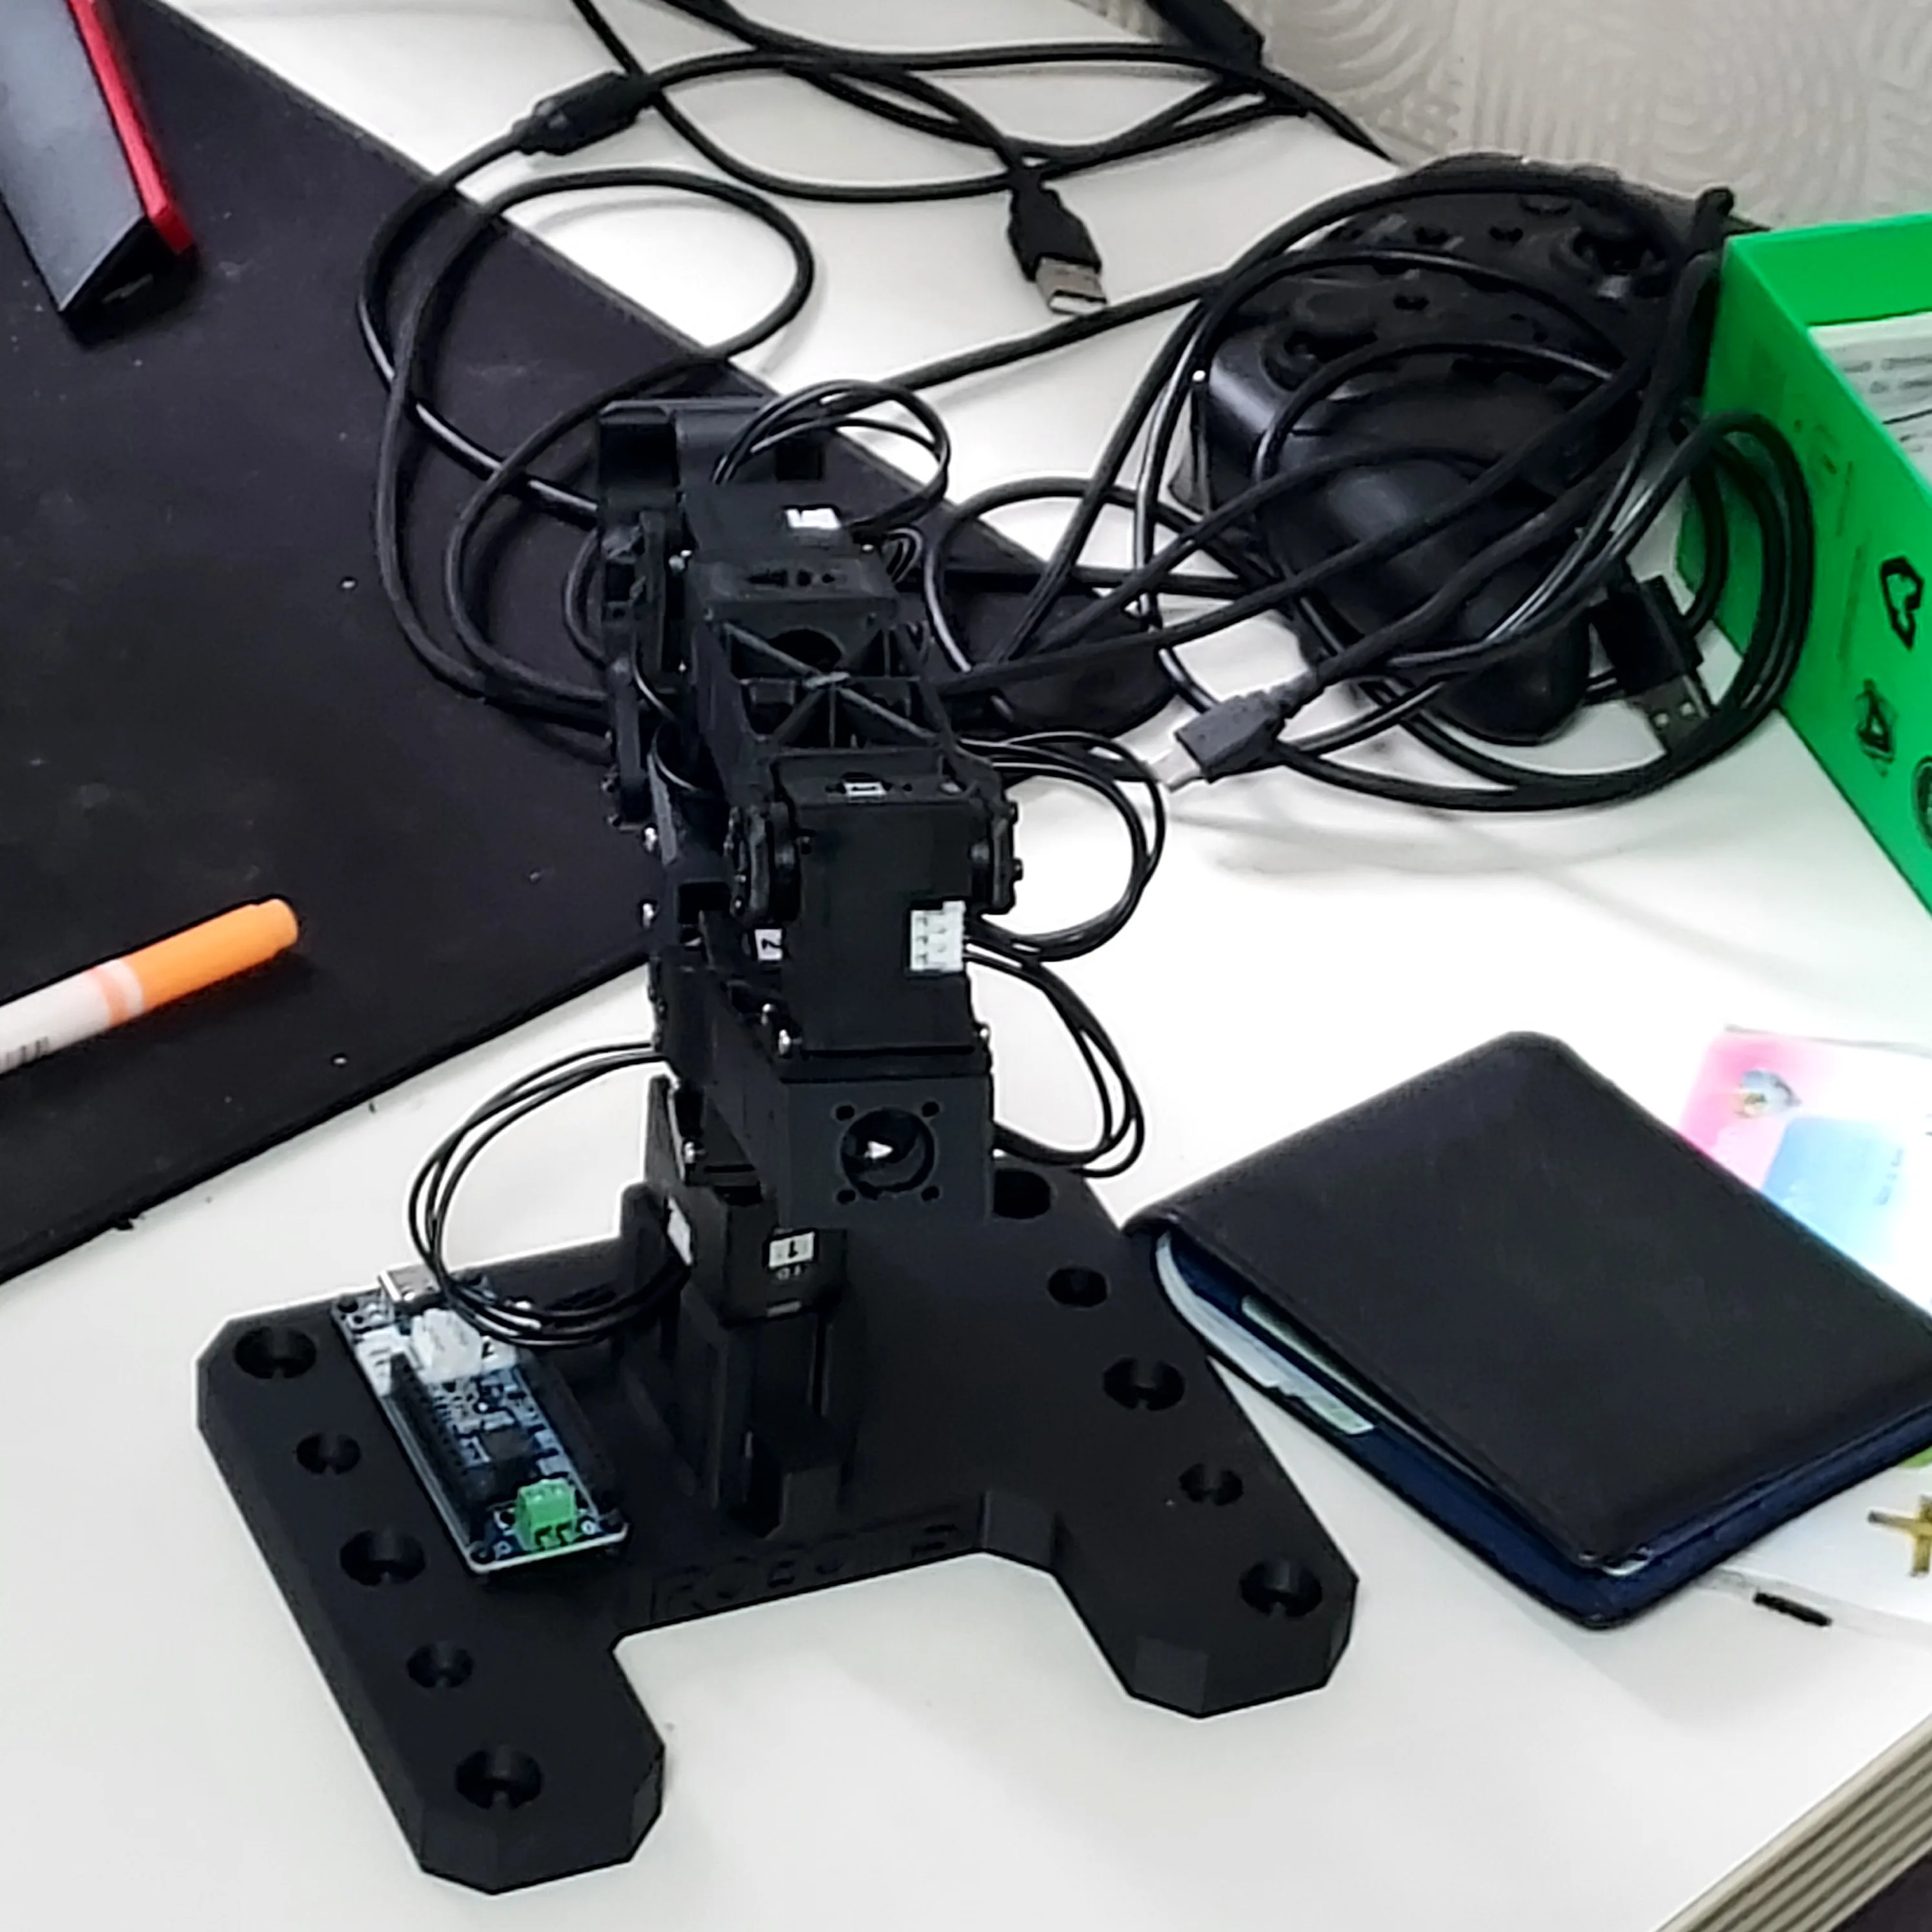
로보티즈 회사의 omx 로봇팔을 구입 및 장착한 후 테스트를 진행 하였다. omx-ai는 제노 데몬이라는 통신 수단을 사용하고 독커를 통해 설치한다. 리더를 움직이면 팔로워를 따라가게 만들어야 한다. 특히 로봇에서 교류 전원을 사용할 수 없기 때문에 40v 배터리에서 12v 5a로 변환 할 수 있는 어댑터와 dc변환 RT케이블도 구매 하였다.
Quest 14: 마지막 제출
2026.10.05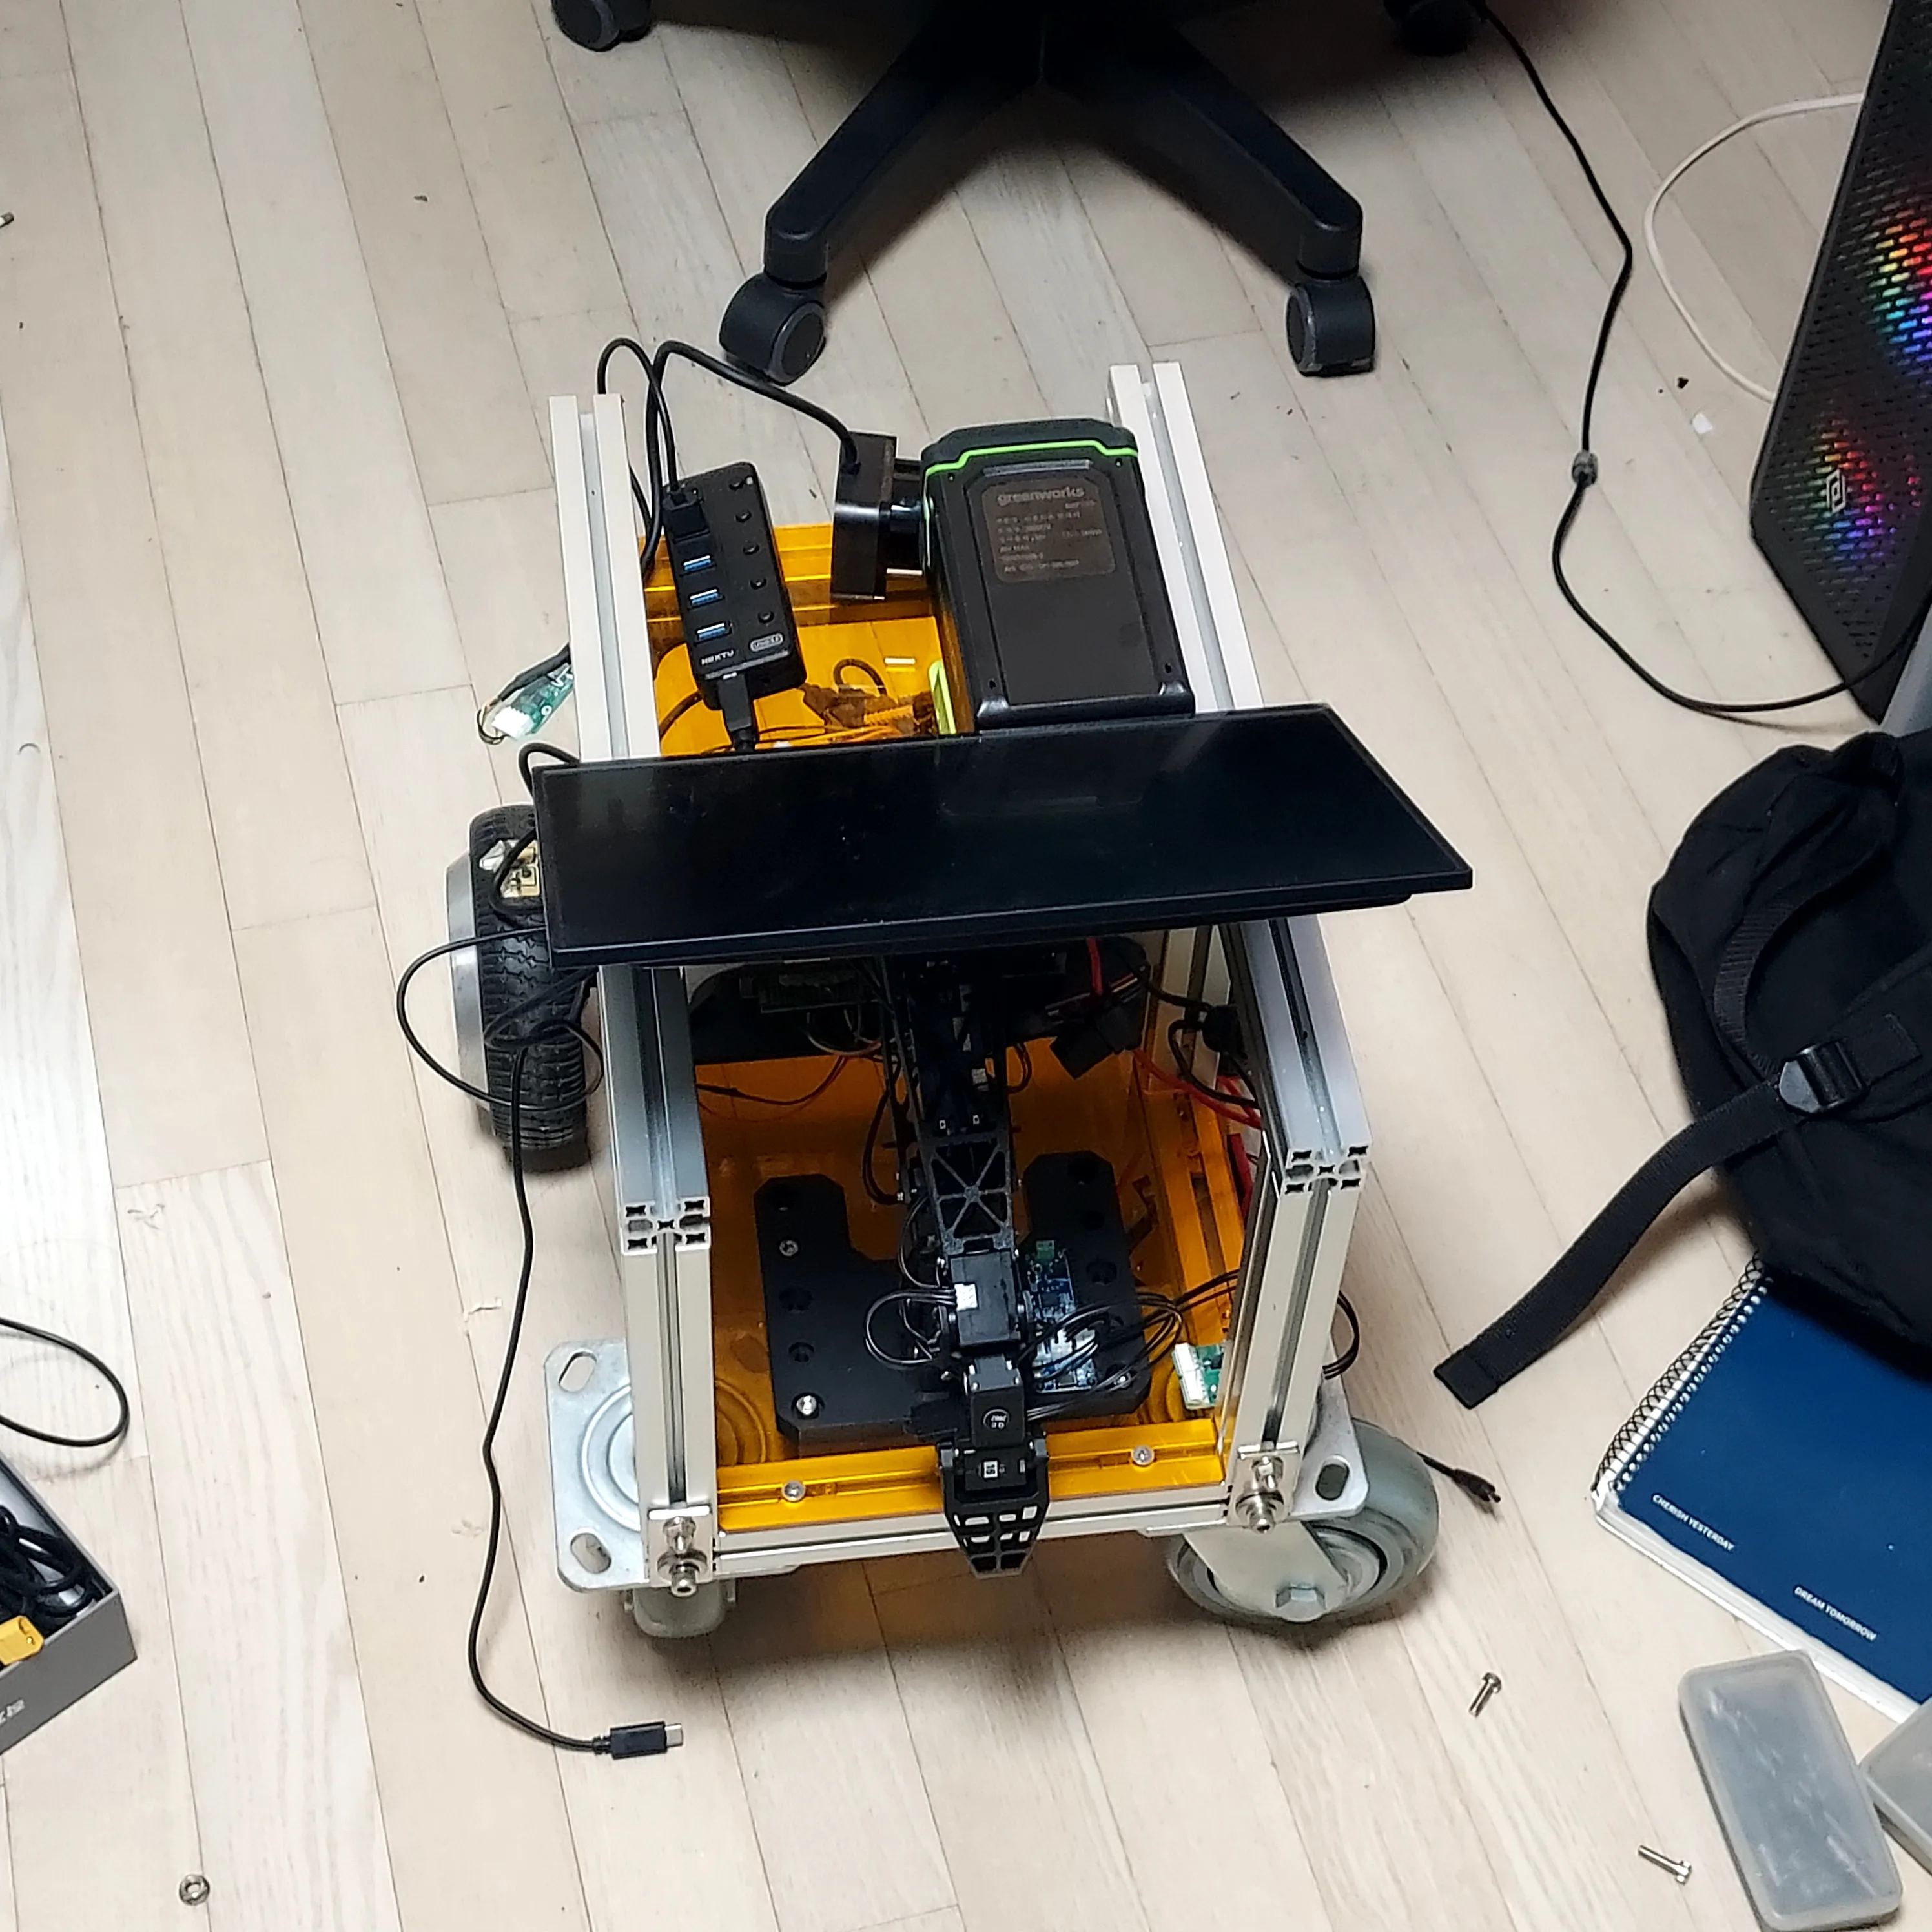
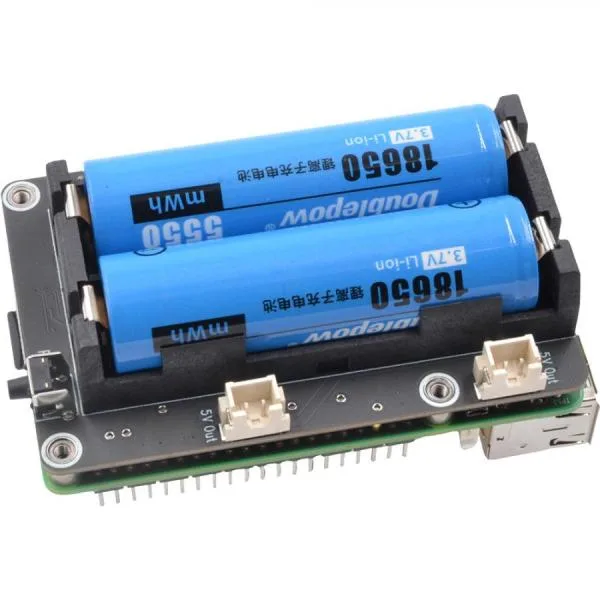
omx ai 로봇팔을 설치하고 자율주행을 하며 로봇팔을 작동하여 수질 프로브를 운용할 수 있도록 해보았다. 로봇 플랫폼의 이동 과 로봇팔 운용에는 문제가 없었지만 같이 활용할려면 라즈베리파이의 저전력으로 재부팅 되는 오류가 있다. 따라서 해결방법은 라즈베리파이5 배터리 ups를 장착하여 전원을 분리하는 것 이다. 또한 생각보다 프로브가 무거워 부하가 걸리기 때문에 좀더 가볍게 개선할 필요가 있다고 생각한다.
최종 정리
최종 요약
■ 완성 소개
수질 센서와 RIDAR 자율주행을 접목시킨 다목적 로봇 플랫폼
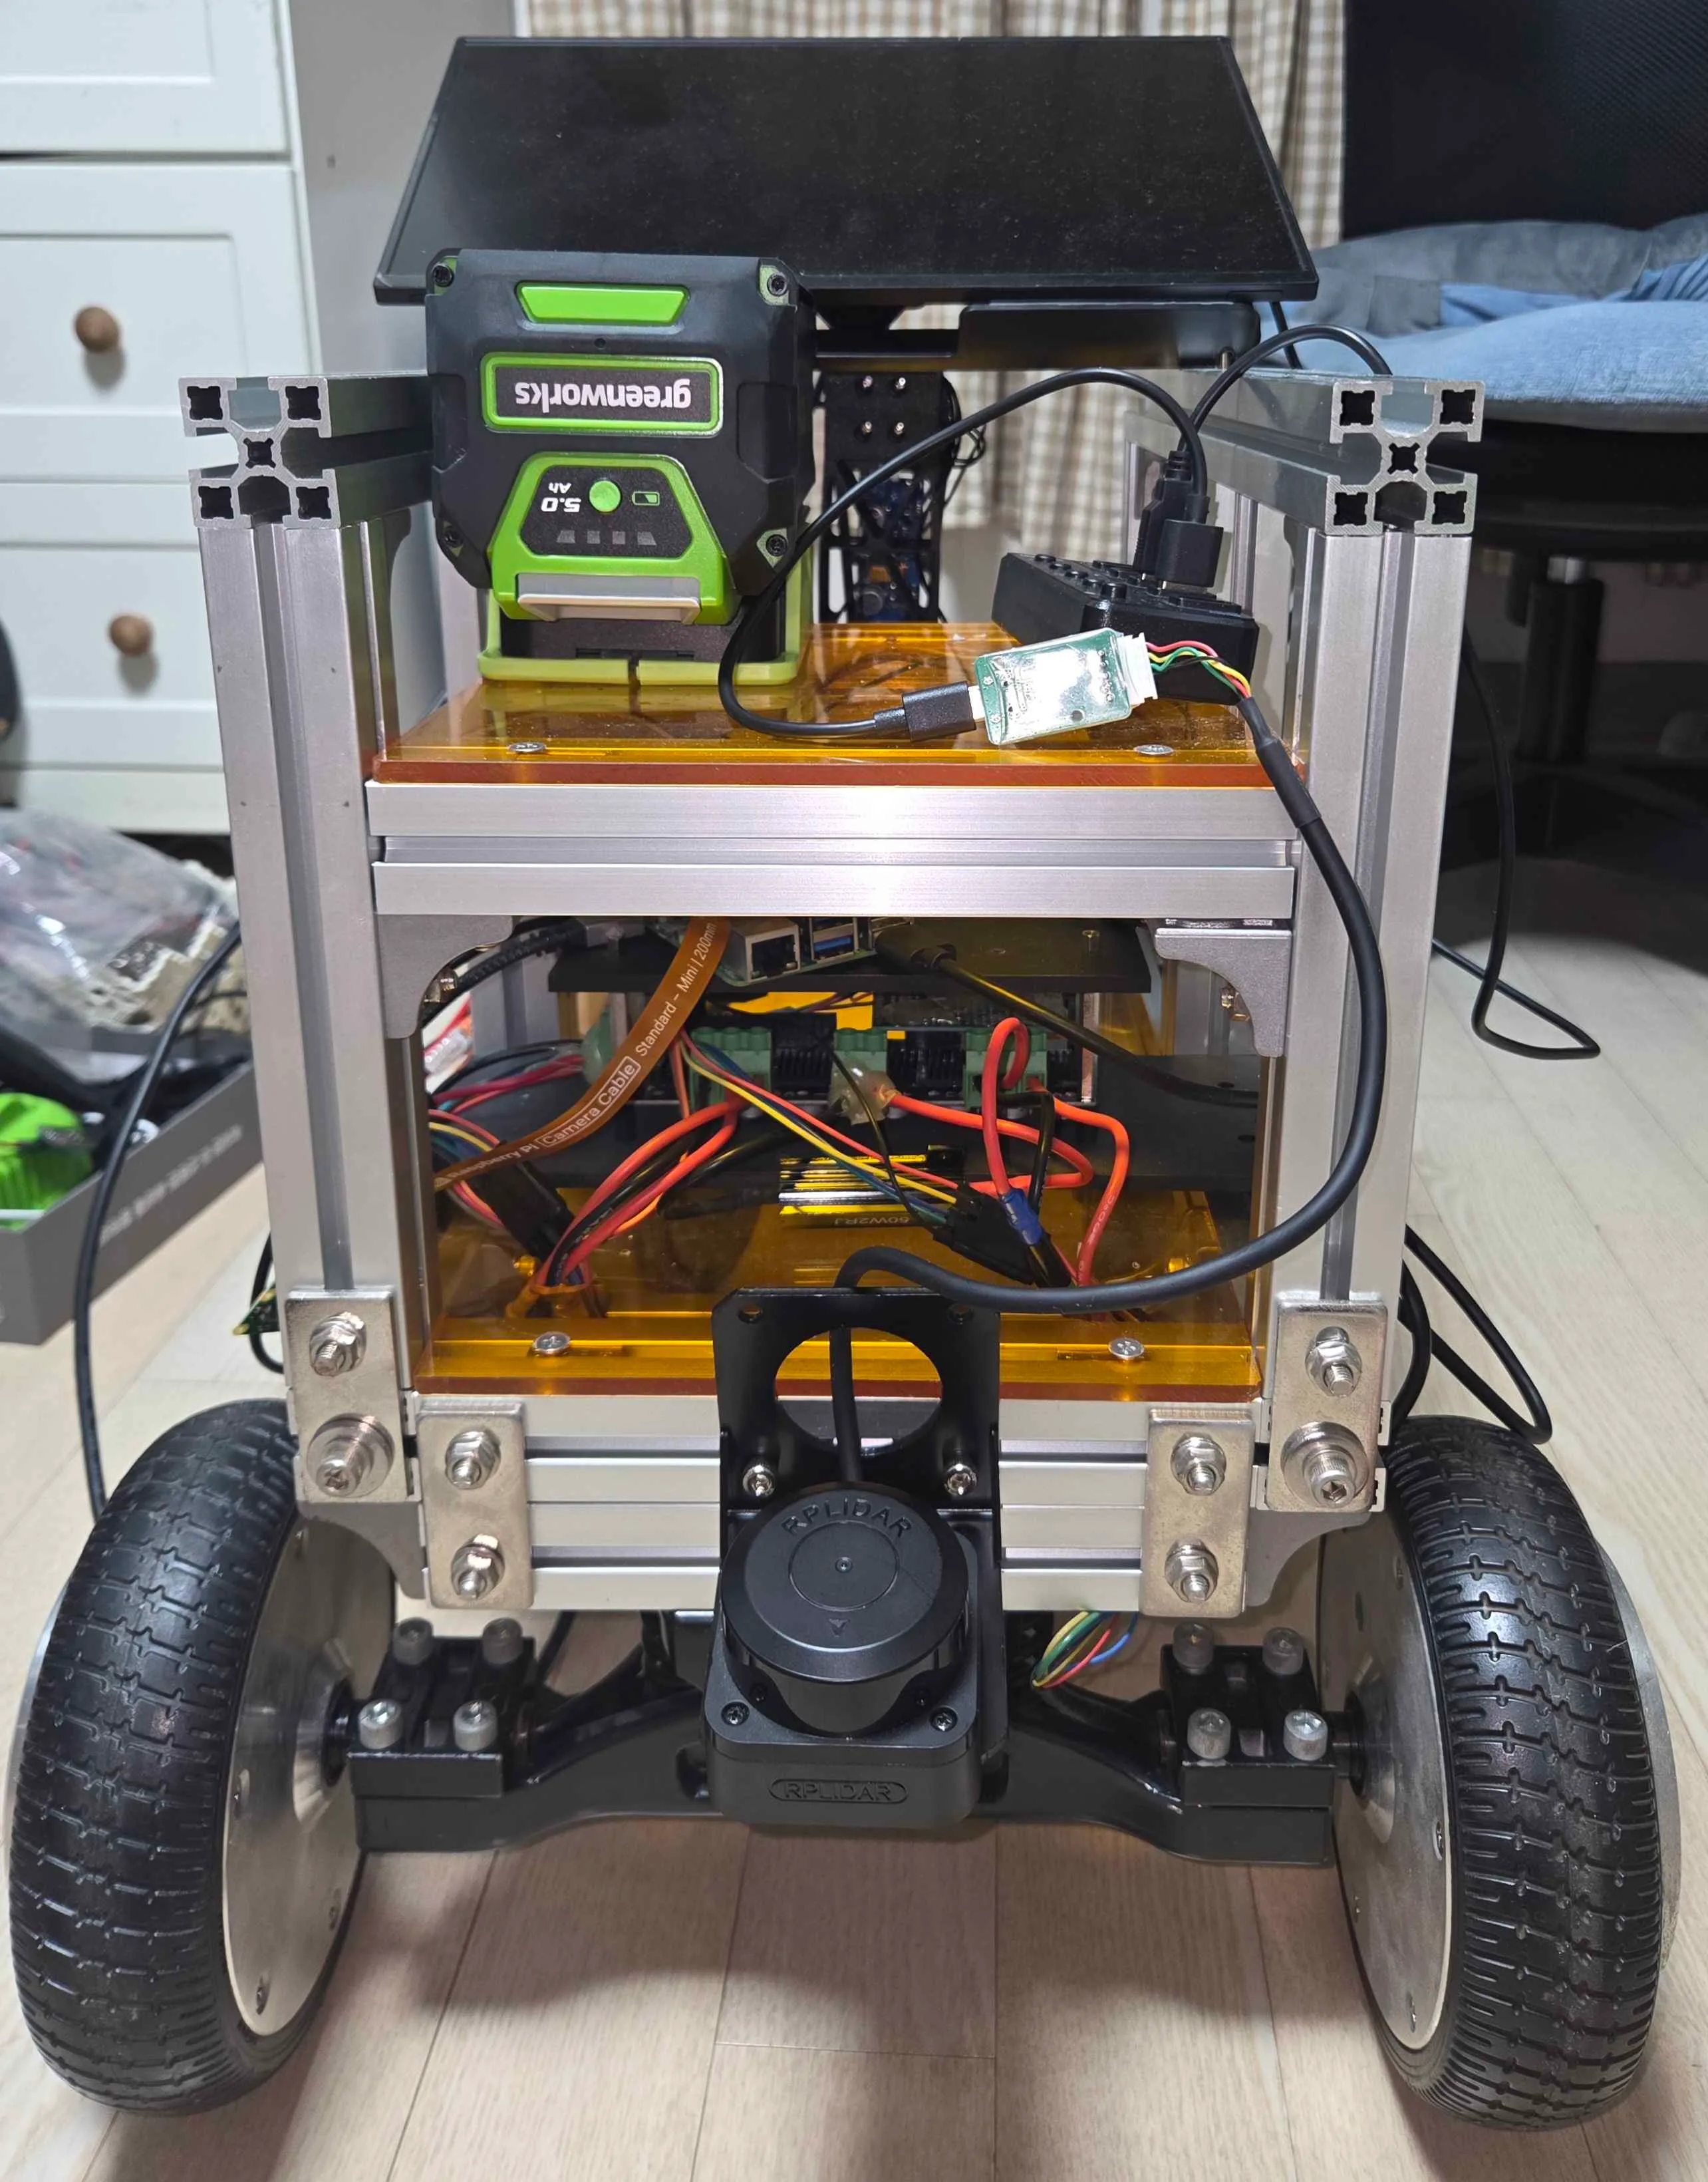
■ 주요 성과 및 특징
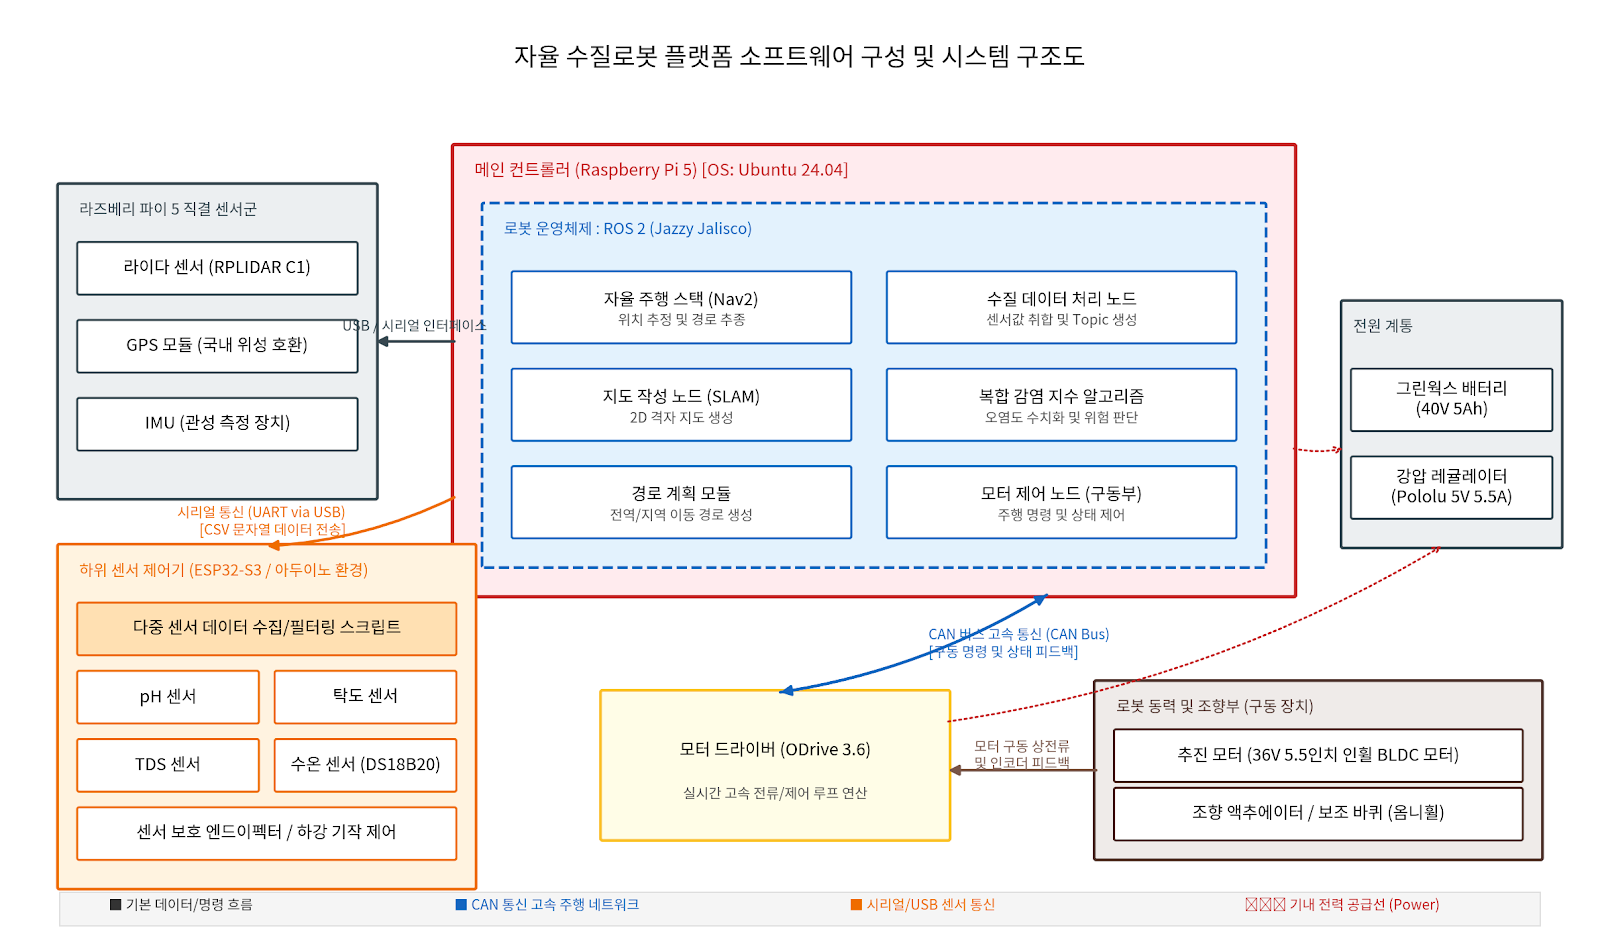
임베디드 컴퓨터, 라즈베리파이5 와 ESP32의 분산 제 어를 통해 라즈베리파이는 모터제어에 집중하며 수질 데이터 분석은 ESP32의 토픽으로 처리하는 구조를 가 지고 있다. 모터제어가 가능한 만큼 수동으로 조작하여 고속 주파 가 가능하며 ros2 SLAM을 통해 맵을 작성하면 ros2 NAV2를 연동하여 목표지점으로 이동하며 여기서 후면 에 부착된 수질 센서 프로브와 omx로봇팔을 통해 임무 를 수행할 수 있다. 이는 내장된 카메라로 주변 환경을 파악 할 수 있으며 측정된 데이터 값은 처리로 거쳐 우분투 노트북으로 전송된다.
■ 향후 개선 계획
야외에서 사용을 전제하고 제작하였으나 SlAM 과 NAV2는 야외의 수많은 변수를 통제하기는 어렵다고 생 각한다. 무인로봇 보다는 유인 보조 로봇에 가까우며 이 를 해결하기 위해서는 더 나은 자율주행 알고리즘 과 비전 카메라, ai도입이 필요하다고 느낀다. 그리고 현재는 수질센서를 운용하면 로봇팔을 같이 장착하여 사용해야 만 해서 수질 프로브를 설치하면 로봇팔의 단독임무를 수행 할 수 없지만 수질 프로브를 로봇플랫폼 외각에 스 프링과 같이 설치하여 고정하면 수질 프로브를 운용함 과 동시에 수납 한 후 로봇팔만 단독으로 사용할 수 있 는 방안을 마련 중 이다. 마지막으로 초기 계획은 수질 초기 방역도 같이 하는 것 이다. 이는 중요하지만 우선도 가 낮고 시간이 필요하기에 이번 기회에는 제작하지 못 하였지만 수질 로봇 플랫폼은 다목적 임무를 수행하기 위해 외형을 제작한 만큼 더 많은 전원 확장할 수 있도 록 설계했고 모듈 형식으르 작게 제작한 후 아크릴과 알루미늄 프로파일에 장착 할 수 있다고 생각한다. 그리고 독립전원 시스템도 필요하다고 생각해 ups 배터리 모듈도 바로 추가할 생각이다.
프로젝트 갤러리
프로젝트 제작 과정과 최종 결과물을 담은 이미지 갤러리입니다.
프로젝트 소개
목표 및 제작 동기
최근 지구 온난화 및 기후 변화로 불규칙한 국지성 호우의 증가로 도심지 내부 인프라 전반에 걸쳐 폐쇄형 물웅덩이, 도로 하부, 노후 하수 관로 주변 구역이 급격히 생성되고 있다. 이러한 수역은 모기 유충의 대량 번식지이자 수인성 바이러스 및 병원성 미생물의 핵심 발생원으로 작용하여 주변환경과 보건 체계를 위협하는 요인이다. 또한 고도화된 시설이 아닌 기본적인 상하수도 시설이 정비되지 않은 지역 또는 국가에서 환경과 보건 위험은 격오지, 개발도상국 국가 등에서 감염성이 더욱 높은 치사율로 발현된다. 그러나 수자원 오염 여부를 실시간으로 판별 할 계측 설비와 대규모 정화시설이 운용하기에 현실적인 제약이 걸리므로 수인성 전염병의 초기 확산을 방지할 수 있는 대형시설에 묶여있지 않는 독립적인 이동형 설비가 필요하다.
도시 사각지대 및 시설 부족 지역의 환경 유해 요소를 제거하기 위해 기본에는 방역 인력이 현장에 집적 접근하여 육안으로 계측하고 약품을 살포하는 수동형 방역 방식이 주로 수행되어 왔다, 그러나 수풀이 우거진 하천, 교량 하부, 습지대 또는 계곡등 인력이 물리적으로 접근하기에 시공간적인 사각지대가 존재하여 집중조사가 제약되먀 이에 대한 대안으로 무인 항공기를 활용한 지상 공중 방역 방식이 시도되고 있으나 대한민국의 항공법 규정, 동일 무게 설비 대비 고비용이라는 현실적인 한계에 직면해 있다. 또한 GPS가 차단되는 대형 교량 하부, 구조물 음역 지역, 나무가 많은 산림 지역, 통신망 부족 등 시설이 온전히 구축되지 격오지 환경은 드론의 제어 및 기동이 불가한 현실적인 제약이 있다고 볼 수 있다.
본 연구에서 제안하는 방법은 자율이동형 모바일 로봇 플랫폼을 제작하여 구동성을 구비하고 이에 로봇의 몸체에다가 특수 임무를 수행 할 수 있는 센서와 엔드이펙트를 추가로 장착하여 목적에 맞게 임무를 수행할 수 있도록 장착과 확장을 반복하여 시설이 낙후된 지역에서도 엣지 컴퓨팅을 통한 독립 구동 할 수 있는 자율이동 로봇의 수질 측정과 방역 시스템의 유효성을 입증하고자 한다.
[기대효과]
기술의 의한 사각지대 해소
1. 정기적인 관리가 어려운 낙후 지역의 수변 환경을 로봇이 상시 관리 함으로써 악취, 벌레, 녹조를 억제, 예방하고 쾌적한 환경을 제공한다.
2. 고여있는 위험한 물에 집적 접촉하거나 위험구역에 진입하는 것을 막으며 로봇이 대신 정화 작업을 할 수 있도록 한다.
3. 수질 상태를 직관적인 앱이나 음성으로 제공함으로써, 정보 접근성이 낮은 인원들도 자신의 주변의 있는 용수의 안정성이나 필요 작업을 실시간으로 확인 할 수 있다.
기술적 측면
1. 기존의 환경관리 시설, 로봇은 인프라가 밀집되어 있는 시설은 정확도가 높지만 깊은 산속 웅덩이, 전기적 인프라 부족 국가, 환경관리 인력이 투입되기 힘든 험지 등
2. 지능형 자율 순찰을 통한 수질 측정 데이터와 처리를 통해 인력 투입 없이도 넓은 수변 구역을 24시간 모니터링
경제, 환경적 측면
1. 녹조나 오염물질, 유해곤충을 초기에 발견하고 정화함으로써 대규모 수질 오염으로 번지는 것을 막고 추후 발생할 막대한 복구 비용을 절감
2. 수집된 데이터를 지자체에 제공하여 데이터를 기반으로 한 환경관리 정책을 수립 및 예산 집행을 도움
3. 위험 하고 단순 반복적인 수변 정화 임무를 소형 로봇이 대신 수행함으로써 인원이 집적 수행하거나 인력을 더 투입할 필요없음
4. 대기업의 수질 정화 시스템을 감당하기 힘든 수변구역을 저예산으로 만든 수질 측정, 정화 로봇을 대량 투입 하여 넓은 자연환경에 대처 가능하며 경제적이며 넓은 구역의 수질 데이터를 안정적으로 얻을 수 있음
프로젝트 컨셉
ROS2 Jazzy 기반의 레이더 맵핑 및 전역 경로 계획을 전담하는 상위 제어기인 Raspberry Pi5와 다중 센서 데이터 수집 및 액추에이터 제어를 수행하는 하위 제어기인 ESP32-S3 기반의 이중 제어 구조를 구축하였다. 로봇의 기동 프레임은 하중 지지와 강성 확보에 유리하고 확장성과 가격이 상대적으로 좋은 3030 기반의 알루미늄 프로파일을 기반으로 제작하였으며 아크릴 판을 덧대어 회로기판과 전력계통을 설치할 수 있도록 설계하였다. 동력계는 ODrive 3.6 드라이버로 제어되는 36V 5.5인치 인휠 모터와 주행 안정성이 검증된 6인치 보조바퀴를 조합하여 최적의 주행 안정성을 확보하고 LIDAR C1 센서를 활용한 주변 환경의 SLAM 레이더 맵핑 및 NAVI2를 통한 자율주행 알고리즘을 설치하여 이를 활용해 4종 복합 수질 센서로부터 취합된 센서 데이터를 ROS2로 토픽을 통해 가공하고. 여기서 더 나아가 센서 프로브를 안전하게 운용하기 위한 엔드이펙터 구조를 설계하고 있으며, 초동 방역 목적의 UV-C 소독 모듈 외에도 오염 영역의 정화를 위한 소독약 투하 매커니즘, 산소 공급을 위한 공기 공급 장치 등 다각적인 방면에서 정화기법의 연동 및 추가 장착 등 상황에 맞는 모듈을 장착할 수 있도록 개발한다.
[개발 역량]
3D프린터 모델링, 하드웨어 제작 및 가공, 설계 및 제작, ROS2 Jazzy 활용능력, 라즈베리 파이 프로그래밍, C/C/파이썬, LIDAR 활용능력
[지원 동기]
리눅스, ROS2 등 처음부터 배워야 할 것이 많지만 프로젝트를 개발하고 완수하면서 많이 배우고 완성 시키겠습니다.
주요 기능
- 로봇 플랫폼 — 견고한 알루미늄 프로파일 과 아크릴을 사용하여 몸체를 제작하여 실내뿐 만 아니라 야외 에서도 사용할 수 있도록 제작함 과 동시에 여러 추가 모듈을 장착 할 수 있도록 후면 공간을 예비로 마련했다.
- 임베디드 컴퓨터 — 라즈베리파이5 16gb에 우분투 24.04 LS ros2 jazzy를 설치하여 로봇 프로그래밍 기초를 설립하고 많은 부하를 분산하기 위해 수질센서를 전담하는ESP32-S3와 ROS 토픽으로 통신, 모터를 제어하는 Odrive v3와 can통신 모듈을 설치하며 이 모든 것을 외부 우분투 노트북에서 원격 통신 및 토픽을 전송받을 수 있다.
- Odrive 모터 수동 제어 — Odrive 모터를 수동으로 제어 할 수 있다. 리니어 속도 와 앵글 속도를 설정 할수 있고 원격 제어가 가능하다.
- RIDAR SLAM — 슬렘텍 회사의 라이다 c1를 사용하여 RVIZ와 연동하여 SlAM을 사용할 수 있다. 슬램은 라이다를 통해 로봇이 이동할 수 있는 맵을 만드는 것이며 이를 저장하여 활용 할 수 있다
- RIDAR NAV2 — 슬램을 통한 맵을 활용하여 RVIZ 화면 내에서 로봇의 이동과 도착방향을 설정할 수 있다. 이는 RIDAR와 연동하여 가로막는 장애물을 회피할 수 있다
- 수질 센서 프로브 — 수온, 탁도, tds(수질 전해도), ph 등 4가지의 수질 정보 를 동시에 취득하고 이를 데이터 분석하여 esp32에 토 픽으로 전송하여 라즈베리파이5에서 분석 할 수 있다.
- omx 로봇팔 — 로보티즈 회사의 omx 로봇팔을 사용하여 3d 프린팅 출 력 후 준수한 성능의 로봇팔을 후면에 부착하여 사용할 수 있다. 리더 를 통해 팔로워를 원격 조작 할 수 있으며 프로브의 이동을 돕거나 로봇팔의 임무를 할당하여 사 용가능 하다.
댓글 0개
아직 댓글이 없습니다. 첫 댓글을 남겨보세요!