
스카이커맨더
Project 天眼 : SKY COMMANDER
주요 기능
콘테스트 프로젝트 진행 상황
각 Quest를 단계적으로 완성하는 프로젝트입니다.
Quest 1: 4WD 로봇 섀시 조립 및 기초 구동 테스트
2026.07.28사진에 나타난 것처럼 하얀색 기본 프레임에 4개의 바퀴와 DC 모터를 결합해 4륜 구동 뼈대를 완성했습니다. 섀시 상단에 모터 구동을 위한 제어보드를 고정하고, 4개의 모터에서 나오는 전원선을 각 출력 단자에 맞게 연결하여 배선 작업을 마쳤습니다. 이후 Python 의 gpiozero 라이브러리를 활용해 모터 제어코드를 작성하여 WASD 키보드 입력 신호에 따라 로봇이 전후진 및 좌우 회전을 수행하는지 테스트 하였습니다.
Quest 2: 구동계 쏠림 트러블 슈팅
2026.08.03조립 완료 후 직진 명령을 인가하는 기초 주행 테스트에서 로봇이 일직선으로 가지 못하고, 우측으로 휘어지는 현상이 발생했습니다. 문제의 원인들을 분석한 결과 보급형 DC 모터의 미세한 RPM의 물리적 편차가 원인으로 좌우 마찰력 차이를 만들어내 좌측 모터가 우측 모터보다 더 빠르게 회전하여 우측으로 밀리는 상태임을 확인했습니다. 이에 하드웨어 조절만으로 태생적인 편차를 잡을 수 없어 모터에 인가되는 PWM Duty Cycle를 비대칭으로 설정함으로써 좌측과 우측 모터의 속도를 완벽히 일치하도록 만들어냈습니다.
Quest 3: HSV 기반 장애물 인식 및 좌표 변환
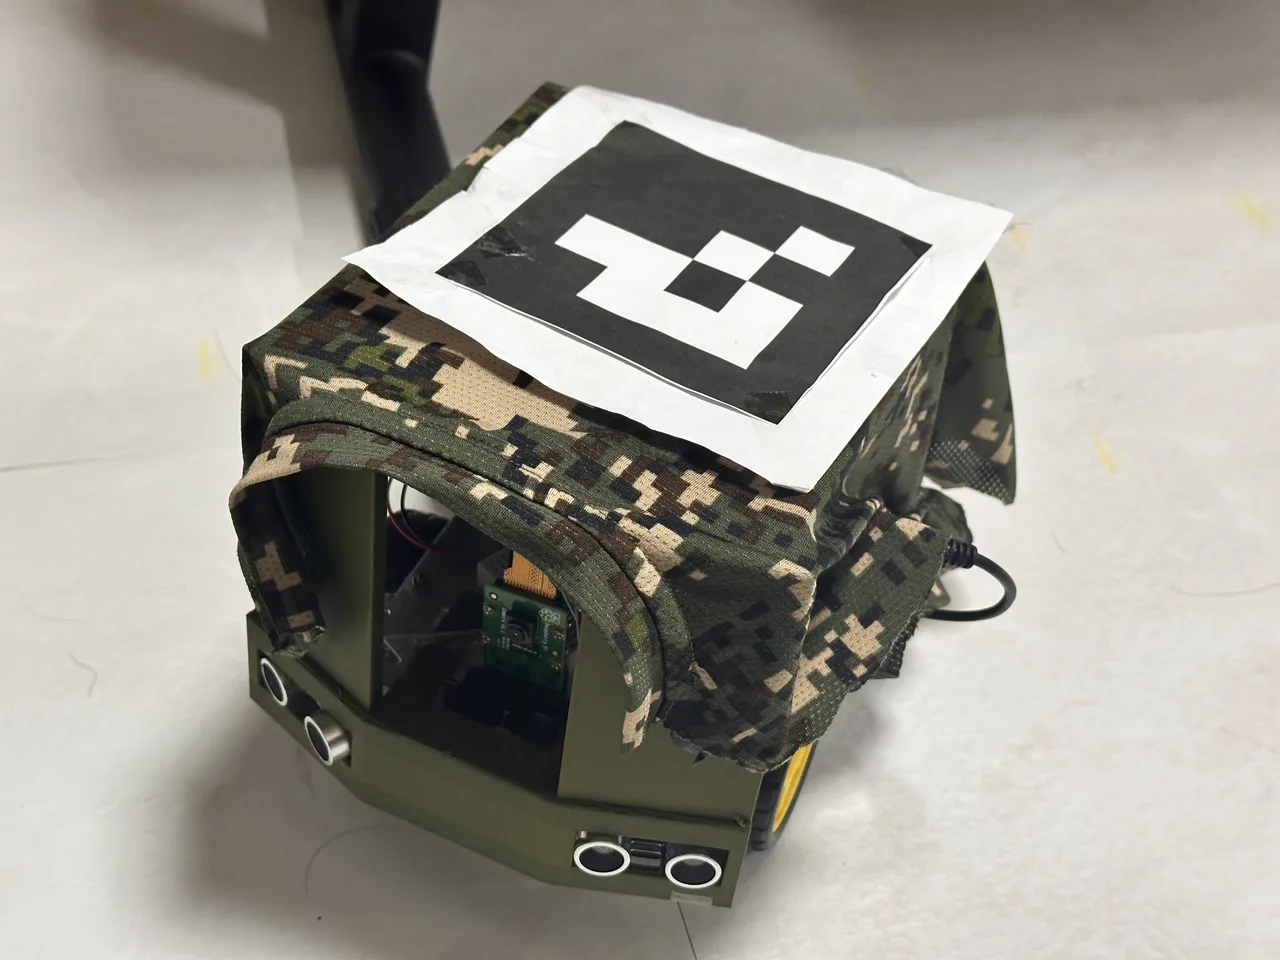
2026.08.07BGR 영상을 조명에 덜 민감한 HSV 공간으로 변환 후 파란색 영역만 장애물로 추출하도록 임계값을 설정하였습니다. 후에 노이즈를 제거하여 장애물의 형태만 깔끔하도록 나타나게 이진화 마스크로 분리했습니다. 그리고 카메라 렌즈를 통해 보이는 2차원 영상 좌표가 원근감에 의해 실제 거리와 큰 거리 차이가 발생하였습니다. 이에 영상 상의 장애물 픽셀 좌표를 2D grid map 좌표로 mapping하는 변환 연산을 수행했습니다.
Quest 4: Aruco 마커 인식 기반 위치 및 각도 인식
2026.08.14로봇의 정확한 위치 인식을 위해 상단에 Aruco 마커를 부착하고, 상공 중앙 카메라로 이를 검출하여 실시간 위치 좌표를 추적했습니다. 또한, 마커의 기울기를 통해 회전 각도를 산출하여 로봇의 좌, 우회전 동작 및 주행 방향 판단의 기초를 마련했습니다.
Quest 5: 상공 중앙 카메라 및 PID 제어 기반 목표 지점 직선 주행
2026.08.18중앙 카메라 기반 PID제어로 목표 지점까지의 직선 운동을 구현했습니다. PID제어의 개념을 적용하여 목표 지점을 클릭했을 때 직선 경로를 생성하고, 해당 선과 ArUco마커로 인식되는 로봇의 위치 및 각도 차이를 줄여나가는 방식으로 직선 이동 네비게이션을 완성했습니다.
Quest 6: A*알고리즘 적용
2026.09.21중앙 카메라(웹 캠) 실시간 스트리밍 화면의 특정 영역을 클릭하면 해당 픽셀의 좌표를 추출해 A* 알고리즘의 최종 목표점으로 전달되도록 구성하였습니다. 주행 공간 바닥에 부착된 파란색 마스킹 테이프를 회피해야 할 장애물로 규정하여 클릭된 목표점, 로봇의 현재 위치 그리고 장애물(파란색 마스킹 테이프) 데이터를 종합하여 A*알고리즘에 입력했습니다. 장애물 영역은 비용을 무한대로 처리하여 이동이 불가능 하도록 처리하였고, 테이프를 밟지 않고 우회하는 최단 경로를 실시간으로 연산하였습니다.
Quest 7: HSV 인식 한계 극복을 위한 학습 모델 기반 탐지 시스템
2026.09.09초기에 HSV 색상 임계값을 통해 장애물을 탐지하려고 했으나 주변 조명의 미세한 변화로 인해 인식이 어려워 다른 방법을 찾아봤습니다. 이후 물체의 고유한 형태와 패턴을 인식할 수 있도록 인공지능 기반 객체 탐지 시스템으로 개편했습니다. Roboflow 플랫폼을 활용해 3D프린터를 이용해 만든 크레모아와 군인 피규어를 다양한 각도에서 이미지 데이터를 수집하고 (크레모아-Enemy, 군인-Ally)으로 라벨링 한뒤, YOLOv8 알고리즘을 활용해 탐지 모델을 학습했습니다. 이후 학습된 모들을 ONNX 포맷으로 변환하여 경량화한 후 OpenCV 프레임워크와 결합하여 주행 중에 객체의 클래스를 실시간으로 추출하도록 만들었습니다.
Quest 8: 초음파 센서 주행 로직 최적화 및 실시간 전술 모니터링 UI 연동
2026.09.14경로 탐색의 정확도 향상을 위해 초음파 센서 물체 감지 시 A* 알고리즘 기반으로 경로 재탐색을 구현하였으나, 실전 적용 시 프레임 저하 등의 이유로 효과적이지 않음을 확인했습니다. 이를 개선하기 위해 후진 후 공간을 확보해 회전하여 재탐색을 수행하는 방식으로 전환하였으며, 시험 결과 안정적으로 작동함을 검증했습니다. 또한 라즈베리파이 온보드 AI가 Enemy, Ally를 감지하면 제어 모니터에 알림을 전송하여 경고음 출력 및 실시간 UI 애니메이션이 맵에 동작하는 시스템을 완성했습니다.
Quest 9: AI 객체 인식 모델 기반 가습기 및 전자석 통합 제어
2026.09.20라즈베리파이의 자체 핀 출력 만으로는 가습기나 전자석을 직접 구동하기에 제약이 있어 중간에 릴레이 모듈을 배치였습니다. AI가 실시간으로 군인을 아군으로 인식하고, 필요에 따라 시스템이 특정 GPIO핀에 HIGH신호를 보내면 릴레이 모듈을 통해 가습기 모듈에 전원이 인가되어 약 5초 동안 시야를 차단하는 연막을 전개하도록 구현했습니다. 그리고 아군 조우시 필요에 따라 물자 지원을 할 수 있도록 설계하였습니다. 평상시 주행할 때는 전자석 모듈에 지속적으로 전원을 공급해 보급품을 매달고 이동하지만 아군이 식별된 정확한 위치에서 필요에 따라 전자석의 전원을 차단하여 보급품을 투하하는 메커니즘을 완성했습니다.
Quest 10: 실측 기반 로봇 보호 케이스 설계 및 3D 출력
2026.09.28외부 충격 보호 및 ArUco 마커 고정 미흡 문제, 센서 고정 미흡에 따른 배선 이탈 등의 문제를 해결하기 위해 Fusion 360을 활용해 로봇의 실측 치수 기반 케이스를 설계했습니다. 이를 통해 하드웨어의 내구성을 확보하고 센서 및 마커의 고정 안정성을 높였습니다.
최종 정리
최종 요약
■ 완성 소개
 1. 기획 배경 및 도입
(문제 정의)
현대 전술 무인 로봇의 문제점은 기술이 첨단화 되었음에도 제어 방식은 여전히 수동 조작에 의존한다는 것입니다. 기존에 군용 무인 차량을 작전에 투입하기 위해서는 조종 병사를 양성하는데 막대한 시간과 비용이 소모됩니다. 또한 실전에서 작업자가 컨트롤러를 휴대하고 1인칭 화면을 보며 조종하는 것은 난이도가 높을 뿐 아니라 전방 주시 태만과 같은 전투력 손실이 발생하게 됩니다.
(스타크래프트에서 찾은 직관적 인터페이스)
우리는 수십 년간 아주 간편하고, 효율적인 무인 자원 제어 방식을 화면을 통해 경험하고, 훈련해 왔습니다. 스타크래프트와 같은 실시간 전략 게임은 복잡한 조이스틱 없이 미니맵의 마우스 클릭 한번으로 전술 유닛들이 이동하게 됩니다. Project 천안: Sky Commander는 대중적이고, 직관적인 사용자 경험을 현실을 군사 기술로 적용함으로써 ‘단일 클릭 기반 전술 제어 인터페이스’를 구축하고자 기획하였습니다.
(전술 미니맵 현실화)
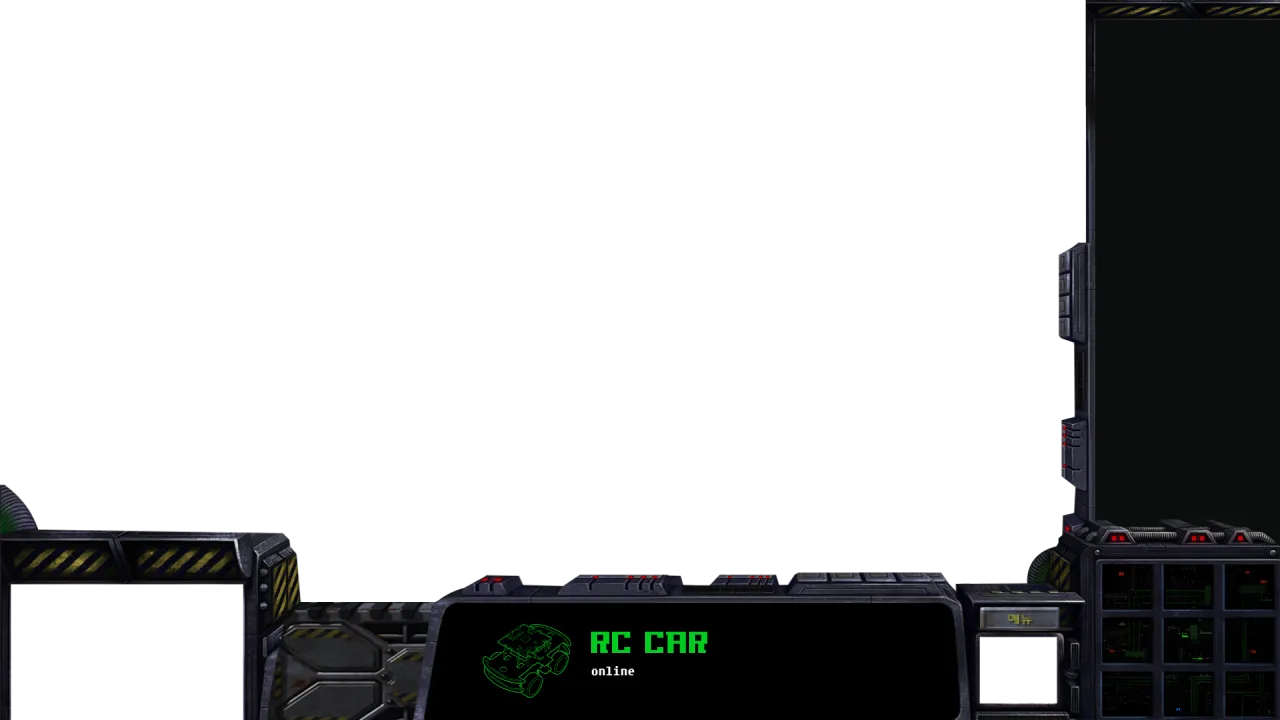
공중 비전 센싱 기술과 지상 액추에이터 제어 및 알고리즘을 유기적으로 결합하여 운영자에게 편리함과 직관적인 HRI 환경을 제공합니다. 작전 지역 상공의 정찰 옵저버(웹 캠)가 전장을 촬영하면 3인칭 상공 시점에서 내려다보는 영상이 운영자(중앙 관리자)의 모니터에 보여집니다. 이 영상은 게임 속의 ‘미니맵’과 같은 형태로 투영됨으로써, 작전 지역에서 넓은 시야를 확보할 수 있게 됩니다. 운영자(중앙 관리자)가 모니터 화면 위에서 지원이 필요한 지역이나 아군의 진지를 클릭하면 OpenCV가 화면상의 2D 픽셀좌표를 실제 공간의 좌표로 실시간 변환하여 로봇에게 전달합니다. 이 좌표를 수신한 로봇은 A*알고리즘과 AI학습 모델을 사용한 객체 탐지 등을 활용해 장애물을 스스로 우회하여 목표점까지 이동합니다. 따라서 운영자(중앙 관리자)는 기계의 수동 조작의 부담에서 해방되어 장비를 통제하는 데에 시간과 비용을 투자하는 대신 군의 전술적 판단 및 작전에 집중할 수 있게 만드는 최적의 환경을 완성하게 됩니다.
2. 주요 기능 및 작전 수행 능력(A* 알고리즘 및 PID제어)
상단에 배치된 상공 중앙 카메라(웹 캠)을 위성이나 드론처럼 활용하여 작전 지역의 전체 영상을 확보하고 마우스로 클릭하여 목적지를 설정하도록 구현하였습니다. 목적지가 입력되면 A* 알고리즘이 적의 바리게이트나 지뢰밭 등 장애물(파란색 고깔)을 회피하는 최단 경로를 실시간으로 연산합니다. 이후 ArUco마커를 이용해 현재 로봇의 위치를 파악하고, PID제어를 적용하여 경로 이탈 없이 목표지점까지 정밀하게 주행합니다.
(기구적 회피 기동 최적화)
초기에는 전면에 있는 초음파 센서를 돌발 장애물이 감지될 때 A*알고리즘을 다시 실행해 경로를 재탐색 하도록 설계했지만, 재연산 과정에서 심각한 프레임 드랍 현상이 발생함을 확인했습니다. 이를 해결하기 위해 소프트웨어적 경로 재탐색 대신 일정 시간 후진 후 특정 각도만큼 회전하는 기계적인 물리 회피 로직을 만들었습니다. 이를 통해 시스템 연산 부하를 획기적으로 줄일 수 있어 돌발 상황에서의 회피와 안전성을 높였습니다.
(사각지대 은폐 위협 식별을 위한 Ai 모델 학습)
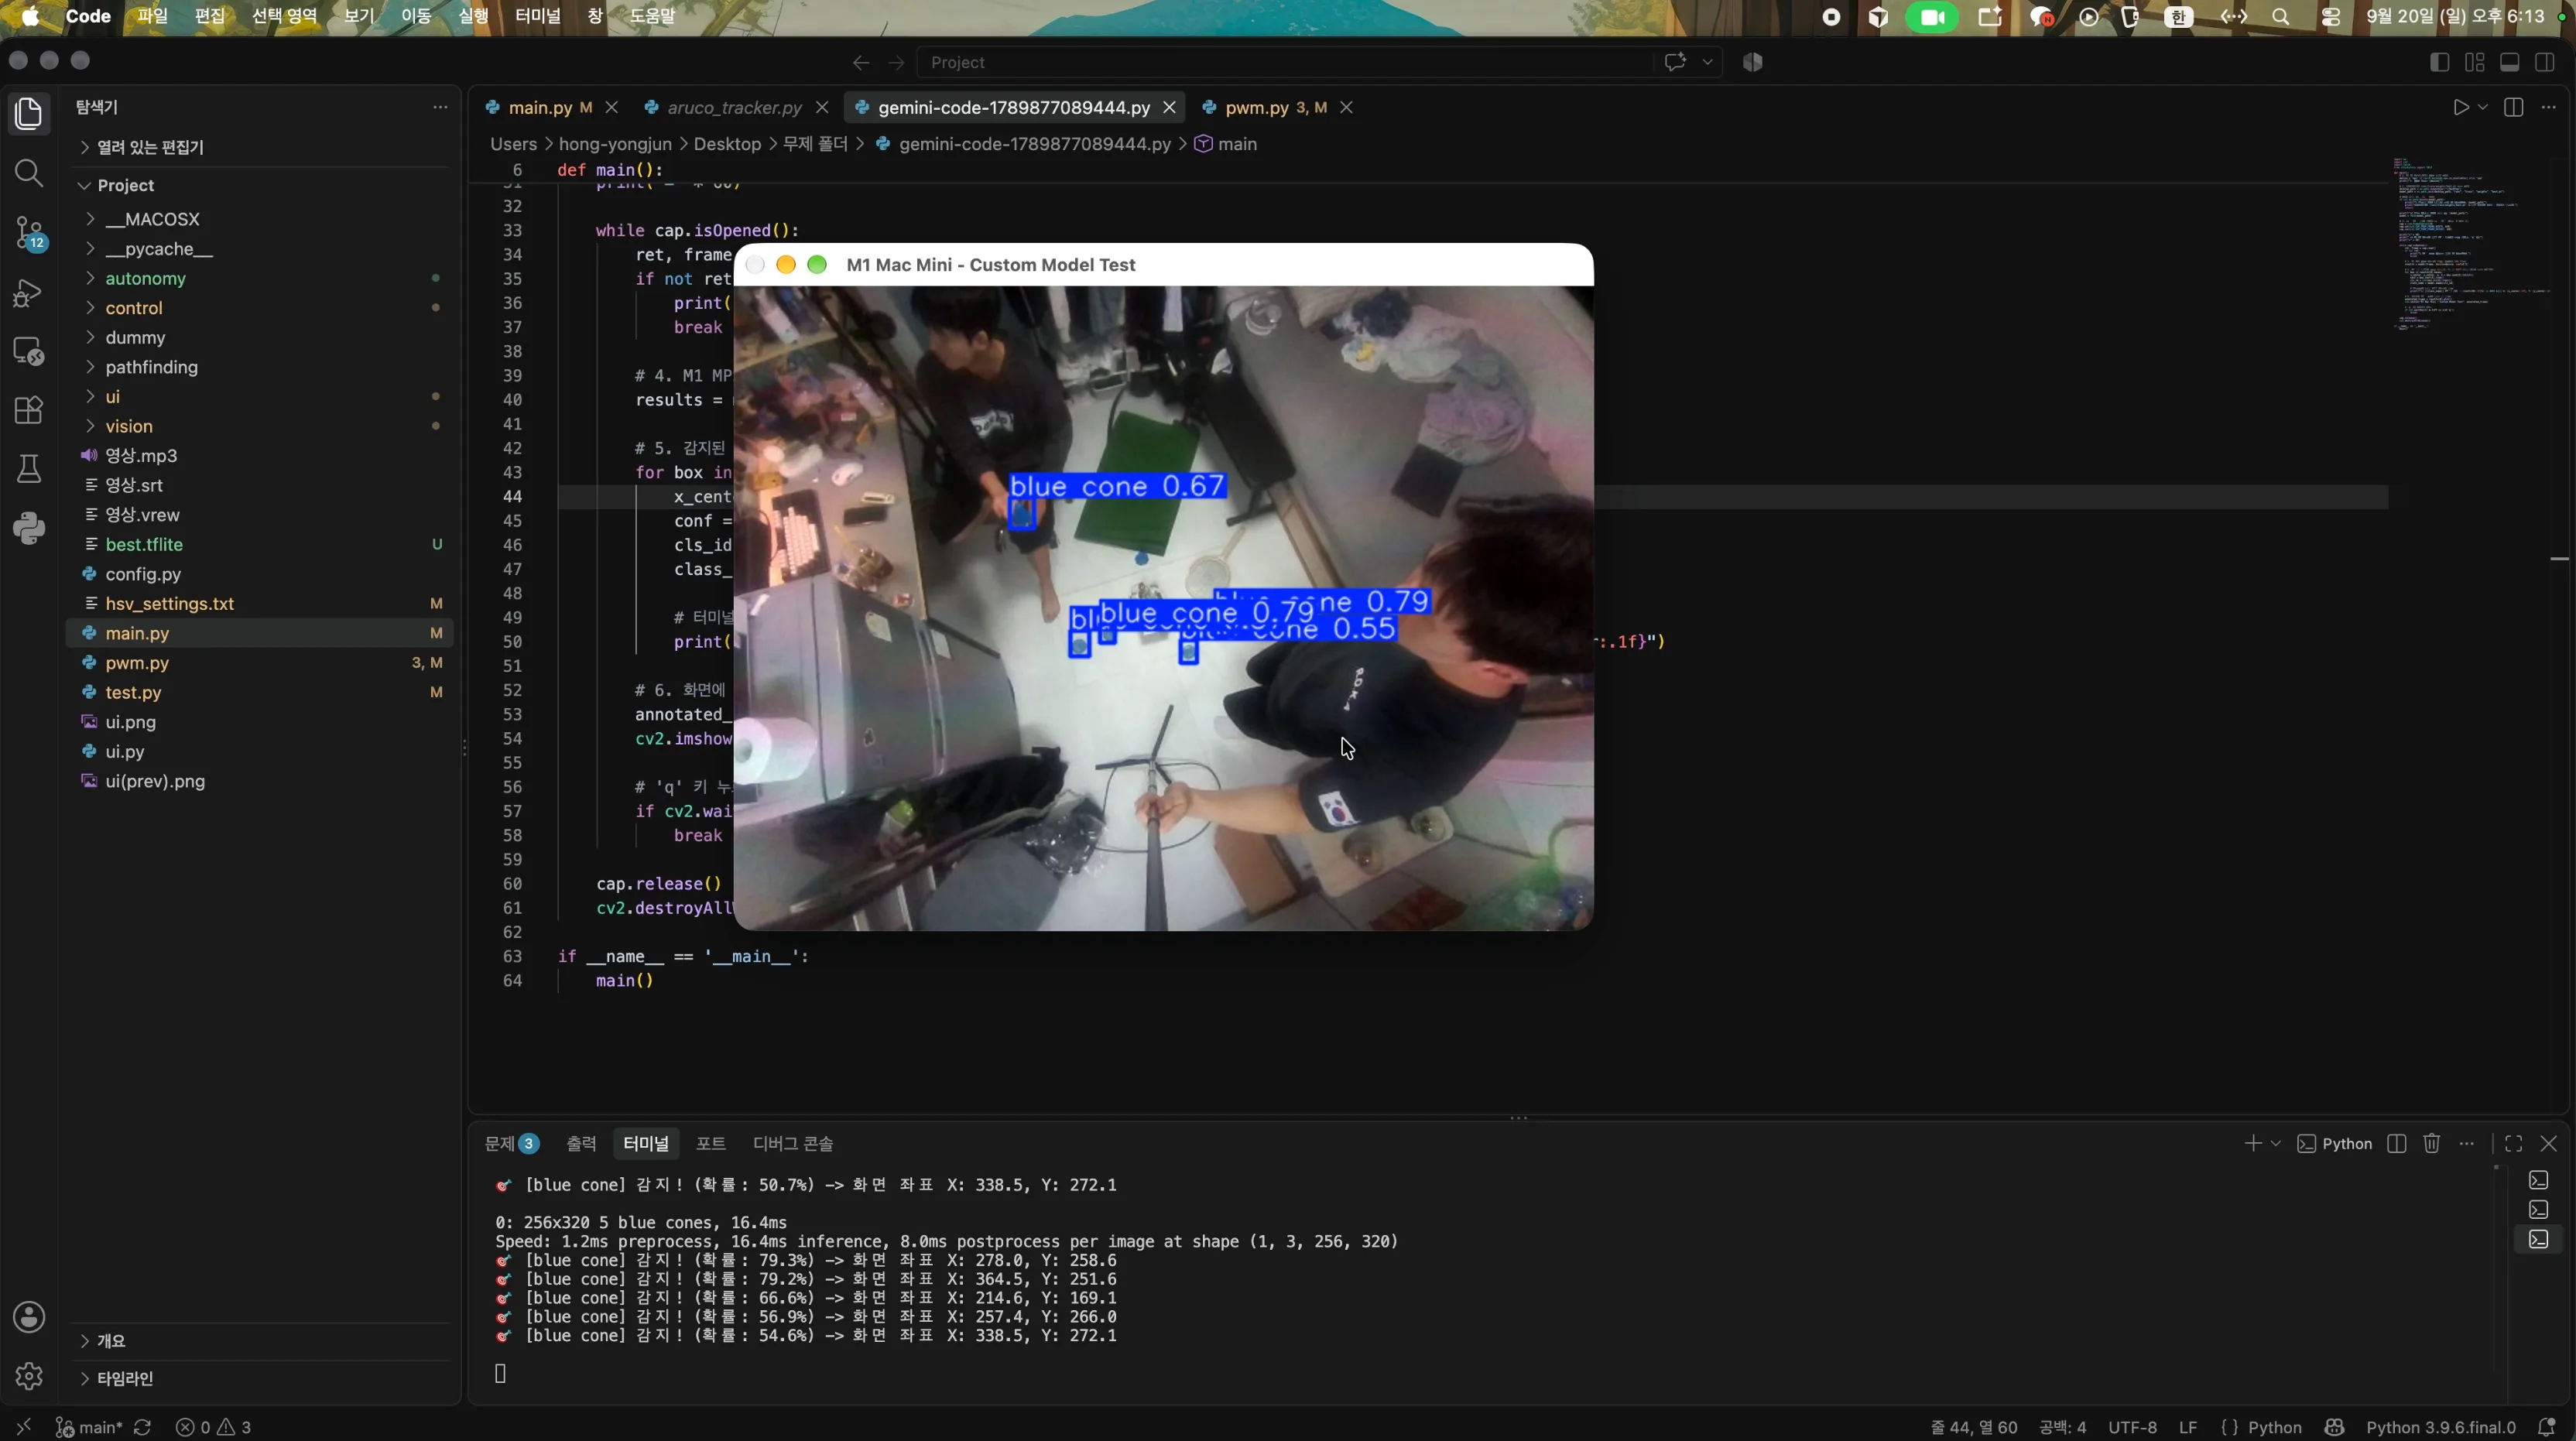
상공 중앙 카메라(웹 캠)와 초음파 센서만을 이용해서는 카메라 화각 밖에 숨겨진 대인지뢰나 적의 매복 상황 등의 함정을 파악하기 어렵습니다. 카메라 밖에 존재하는 상황을 파악하기 위해서 라즈베리파이에 카메라 모듈을 달아 상공 중앙 카메라(웹 캠-위성이나 드론)에 보이지 않는 부분(동굴, 실내)을 확인하도록 만들었습니다. 추가적으로 기존에 사용하던 OpenCV HSV 색상 인식이 색으로만 아군과 적군을 구별하는데 한계가 있었습니다. 이를 극복하기 위해 Roboflow 플랫폼을 활용하여 위협 요소인 크레모아를 ‘Enemy’로 그리고 보호 대상인 군인 피규어를 ‘Ally’로 라벨링한 YOLOv8데이터셋을 구축하고, 학습시켜 객체 탐지 능력을 확보하였습니다. 또한 크레모아를 감지하였을 때는 경보음과 함께 제어 모니터에 알림을 전송하여 경고음 출력 및 실시간 UI 애니메이션이 맵에 동작하는 시스템을 완성했습니다.
(ONNX 경량화)
학습된 딥러닝 모델을 한정된 라즈베리파이5 온보드 환경에서 지연없이 구동하기 위해 모델 가중치를 ONNX 형식을 변환하여 경량화하여 사용했습니다. 결과적으로 돌발 상황에 대해 지연없이 실시간으로 모니터링 할 수 있는 시스템을 완성하였습니다.
(다중 액추에이터 기반 전술 수행)
단순히 상황 인식을 하는 것을 넘어서, 판단 결과를 실제 하드웨어에 물리적 행동으로 만들기 위해 임베디드 제어 시스템을 구축했습니다. AI모델이 고립된 아군 군인을 식별하면 라즈베리파이의 GPIO 신호가 릴레이 모듈을 가동합니다. 필요에 따라 전의 시야를 차단하기 위해서는 가습기 모듈로 연막을 전개하고, 전자석 모듈의 전원을 차단해 보급품을 투하하는 복합 전술 시나리오를 지연없이 수행하도록 설계하였습니다.
(실시간 원격 관제 UI 및 경보 시스템)
현장의 투입된 로봇의 객체 탐지 결과를 원격지의 운영자가 파악할 수 있도록 관제 시스템을 구성하였습니다. 온보드 AI가 위협(크레모아) 또는 아군(군인)을 감지하면 무선 통신을 통해 제어모니터로 전송하며, UI 애니매이션과 함께 경고음이 출력되도록 관제 인프라를 완성하였습니다.
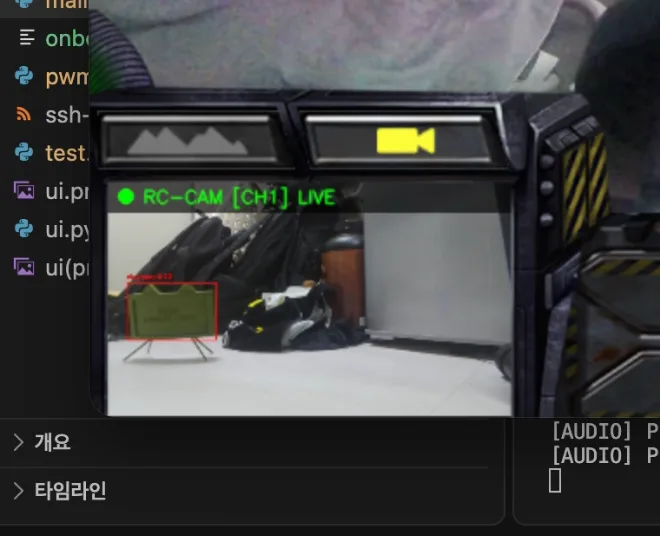
(듀얼 카메라의 하이브리드 제어 시스템 구축)
상공 중앙 카메라(웹 캠)에서 보이는 지역만을 주행할 수 있다는 한계를 극복하기 위해 듀얼 비전 시스템을 도입하였습니다. AI 연산을 전담하는 상공 중앙 카메라(웹 캠)과 달리 라즈베리파이 전용 카메라를 독립적으로 구성하여, 운영자에게 제약 없는, 끊김 없는 실시간 스트리밍 시야를 제공합니다. 상공 중앙 카메라(웹 캠)애서 제어할 수 없는 비상 상황이 발생할 시 이를 해결하기 위해 운영자는 지연 없이 WASD키보드로 제어권을 가져와 수동으로 조작할 수 있도록 기능을 추가하였습니다.
(프레임 마운팅 및 하드웨어 통합 최적화)
다중 카메라, 가습기, 브레드보드, 라즈베리파이 등을 한정된 공간에 탑재하기 위해 3D 프린터를 활용하여 맞춤형 프레임을 직접 설계하고, 제작하여 하드웨어의 통합을 구성하였습니다.
3. 트러블 슈팅(저조한 Aruco마커 인식률)
당초 드론의 GPS 데이터를 기반으로 RC카를 유도할 계획이었으나, 예산 및 실내 테스트 공간의 제약으로 시스템 아키텍처를 재설계했습니다. 이에 따라 상단 웹캠으로 ArUco 마커 기반의 RC카 위치를 실시간 추적하고, 중앙 관제 PC에서 이동 명령을 하달하는 비전 기반 관제 시스템으로 전환했습니다. 그러나 범용 광각 웹캠의 특성상 저조도 환경의 광량 부족, 주행 중 발생하는 모션 블러, 원거리 인식률 급감 등의 기술적 한계가 발생했습니다. 이를 극복하고자 밝기(Brightness), 감마(Gamma), 대비(Contrast), 채도(Saturation)를 단계별로 조정하는 4단계 영상 전처리 파이프라인을 구축했습니다. 그 결과, 조명 변화와 원거리 주행 환경에서도 마커 추적의 연속성과 강인성을 확보할 수 있었습니다.
(초음파 센서 연산 과부하로 인한 프레임 드랍)
초기에 주행 중 초음파 센서에 돌발 장애물이 감지되면 로봇의 반응속도가 급격히 느려지고, 영상 프레임이 끊기는 현상이 발생했습니다. 돌발 장애물이 감지 시 A* 알고리즘을 통해 경로 재검색을 하도록 설계하였는데 라즈베리파이 환경에서 실시간으로 A*의 재연산이 과부화를 일으키는 것이 원인이었습니다. 그래서 소프트웨어적인 경로 재계산을 하드웨어적 물리적 회피로 변경하였습니다. 장애물이 초음파 센서의 일정 거리 안에 들어가면 충돌을 피하기 위해 모터를 제어하여 일정 시간동안 후진 후 특정 각도만큼 회전하도록 하는 기동 로직을 코드에 적용했습니다. 이는 시스템 연산을 획기적으로 줄여 심각한 프레임 드랍을 방지하였고, 즉각적인 장애물(파란색 고깔) 회피를 가능하게 하였습니다.
(HSV 객체 인식의 따른 한계)
초기에는 돌발 상황과 적을 OpenCV의 HSV 색상 Masking 기법을 사용하였지만, 조명 변화에 취약하고, 형태가 복잡한 물체를 식별하는데 잦은 오류가 발생하였습니다. 이를 해결하기 위해 딥러닝 객체 인식을 적용하였습니다. Roboflow로 크레모아를 ‘Enemy’로 군인 피규어를 ‘Ally’로 이미지 데이터를 수집하고, Labeling하여 YOLOv8모델을 학습시켰고, 라즈베리파이에서 원할하게 처리하기 위해 ONNX 형식으로 경량화하여 탑재하였습니다. 따라서 실시간 Edge 추론을 통해 조명이나 각도의 변화에 의존하지 않고, 정확하게 탐지해 내는 AI 시스템을 구축하였습니다.
■ 주요 성과 및 특징
1. PID제어와 A*알고리즘 기반 자율 주행 경로 생성
ArUco마커 기반 실시간 위치, 각도 추적과 PID제어를 활용해 직선 구간 경로와의 오차를 줄이는 방식으로 구현했습니다. 이에 더해 A* 알고리즘을 적용해 직선이 장애물을 인식하는 것들을 피해 목표 지점까지 장애물을 우회한 경로가 선으로 그려지고 그 선을 따라 각도를 맞추고, 경로 탐색 선을 따라 직진하는 순서로 로봇이 동작합니다. 즉, PID제어로 경로와 ArUco 마커 인식 각도의 차이를 0으로 수렴시키고 각도가 맞춰지면 ArUco 마커와 목표 지점 사이 거리(오차)를 0으로 수렴시키는 방식으로 목표 지점으로 이동합니다.
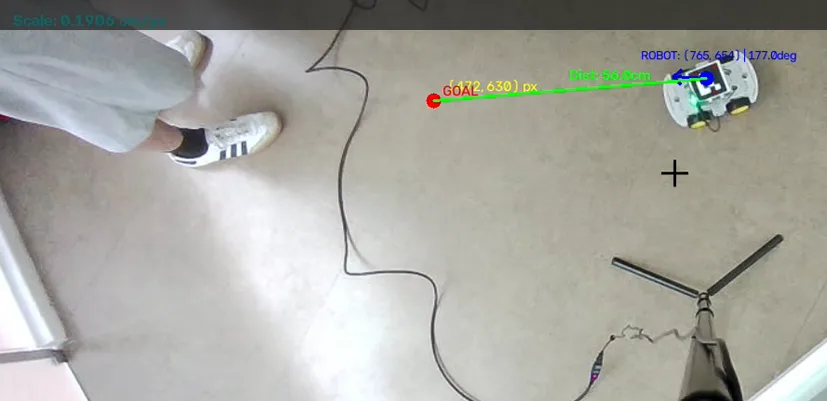
이러한 PID제어에 A*알고리즘을 적용하면 목표지점까지 장애물을 우회하는 최적의 경로를 탐색하여 아래 사진과 같이 선을 따라 각도차이, 사이 거리를 0으로 수렴시키며 이동합니다.
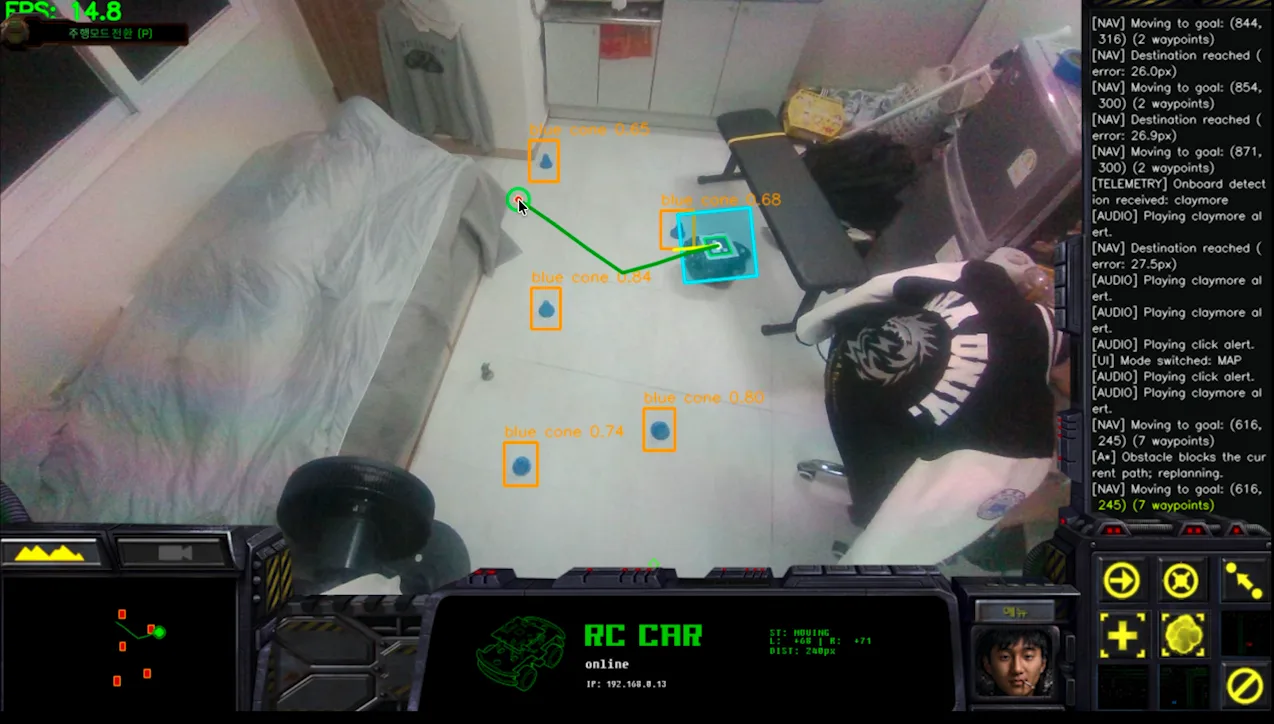
2. 듀얼 비전 기반 하이브리드(자율+수동) 제어 시스템
상공 중앙 카메라(웹캠)로 ArUco마커를 인식하기 때문에 카메라 각도 문제나, 안개, 사각지대 문제로 ArUco 마커가 인식되지 않아 생기는 통제 불능의 상황이 생길 수 있습니다. 이 상황을 대비해 전방 카메라(파이 카메라 모듈) 1인칭 시점으로 변환하여 직접 조작하는 수동 조작 모드를 추가했습니다. 중앙 제어 모니터 왼쪽 하단 부분 UI를 통해 변환하기 때문에 긴박한 상황에서도 빠르게 전환하여 대응할 수 있습니다.
3. 실시간 객체 인식(YOLOv8) 및 전술적 능동 대응
Roboflow 기반 커스텀 데이터 셋 (Enemy(크레모아)와 Ally(군인))으로 YOLOv8모델로 학습하고 ONNX포맷으로 경량화하여 실시간 객체 탐지 환경을 완성했습니다.
AI가 Enemy 또는 Ally를 식별함과 동시에 중앙 관제 모니터 맵에 해당 객체의 위치를 실시간으로 시각화하고, 경고음 및 UI에니메이션 알림 동작을 구현해 직관적으로 정보를 전달할 수 있도록 구현했습니다.
■ 향후 개선 계획
<다중 유닛 동시 제어>
구상단계에서는 최소 2~3대의 RC카를 제어하는 계획을 세웠었지만 예산의 문제로 하나의 RC카만을 제작 할 수 있었습니다. 현재는 단일 로봇에 대한 제어 인터페이스를 구축하였지만 이후에는 ‘스타크래프트’처럼 여러 대의 로봇을 마우스 드래그를 통해 한번에 좌표를 할당하고, 로봇들끼리 서로 위치를 공유하여 진형을 유지해 이동하는 다중 에이전트 군집 주행 시스템 관제망으로 확장해 나가겠습니다.
<로봇 단독의 Mapping 기술>
현재의 프로젝트에서는 상공에 배치된 관제 카메라가 전체 지형을 내려다보고, 경로를 지시하는 전역 비전 방식을 사용하고 있습니다. 이는 넓은 야전에서는 효과적일지 몰라도 드론이나 위성의 시야가 닿지 않는 실내 시가지나 벙커 등의 미지의 환경에서는 자율 주행이 불가능한 한계가 있습니다. 이러한 한계를 극복하기 위해서 사용했던 라즈베리파이 카메라를 통한 제어는 관제 카메라의 영역 밖에서 가능은 하지만 주변 상황을 알 수 없고, 앞만 보이는 한계를 가지고 있습니다.그러나 로봇 기체 자체에 소형 2D LiDAR 센서 카메라를 탑재하면 이 한계를 극복할 수 있습니다. 단독으로 주변의 상황을 스캔하여 지도를 그려 위치를 파악하는 SLAM 기술을 도입하여 관제 카메라가 닿지 않는 곳에 라즈베리파이 전용 카메라를 이용한 수동 조작을 넘어서 스스로 맵핑과 탐색을 할 수 있는 완전 자율 정찰 플랫폼으로 고도화하겠습니다.
<Air-Ground 복합 관제 체계 구현>
본 프로젝트에서 초기 기획은 실제 드론을 띄워 전역 시야를 확보하는 것이었느나, 현재 단계에서는 고정된 상공 웹캠을 상공 지휘소 역할로 구현했습니다. 향후 실제 소형 정찰 드론과 지상 정찰 로봇을 무선 통신망으로 연동하겠습니다. 이는 드론이 실시간으로 작전 지역 상공을 비행하며 지도를 스캔하여 타겟을 전송하면, 지상 로봇이 이를 수신해 전술을 수행하도록 발전시키겠습니다.
https://github.com/HOMEYONGJUNE/Sky-Command (파일 용량 때문에 github로 소스코드 제출합니다)
프로젝트 소개
목표 및 제작 동기
[우리는 이미 훈련을 마쳤다]
현대 전술 무인 자원(로봇, 드론)의 가장 큰 공학적 모순은 "기술은 첨단화되었으나, 제어 방식은 여전히 수동 조종에 의존한다"는 점입니다. 기존 군용 UGV(지상무인차량)를 작전에 투입하기 위해서는 전문 조종 병사를 양성하기 위한 막대한 시간과 훈련 비용이 소모됩니다. 더욱이 실전에서는 작업자가 무거운 전용 컨트롤러를 휴대하고 1인칭 화면을 보며 조이스틱을 정밀 조종해야 하므로, 조작 난이도가 극도로 높을 뿐만 아니라 조종 병사가 전방 주시 태만으로 위험에 노출되어 핵심 전투력의 손실이 필연적으로 발생합니다.
하지만 우리는 이미 수십 년간 아주 간편하고 효율적인 무인 자원 제어 방식을 화면을 통해 경험하고 훈련해왔습니다. 리그 오브 레전드, 스타크래프트와 같은 실시간 전략 게임을 할 때, 우리는 복잡한 조이스틱 없이 미니맵 우클릭 한 번으로 전술 유닛들을 자유자재로 이동시켰습니다. 본 프로젝트는 이 대중적이고 직관적인 사용자 경험을 현실의 군사 및 산업 기술로 끌어올려, 단 1초 만에 실제 무인 로봇을 작전 구역으로 투입하는 '단일 클릭 기반 전술 제어 인터페이스(Single-Click Tactical Interface)'를 구축하고자 합니다. 또한 공중 비전 센싱 기술과 지상 액추에이터 제어 알고리즘을 유기적으로 결합하여, 지휘부에게 압도적인 편리성과 직관적인 HRI(인간-로봇 상호작용) 환경을 제공합니다.
전술 미니맵의 현실화: 작전 지역 상공의 정찰 옵저버가 전장을 촬영합니다. OpenCV 기반의 왜곡 보정 및 평면 변환(Homography Transformation)을 거친 이 실시간 이미지는 사령부 모니터에 스타크래프트의 '전술 미니맵' 형태로 투영됩니다.
1-Click 좌표 매핑 및 무선 송신: 사령관이 전술 미니맵 위에서 지원이 필요한 고립 지역이나 아군 진지를 '마우스 우클릭'합니다. 시스템은 클릭된 화면의 2D 픽셀 좌표(x, y)를 실제 물리 공간의 2D 절대 평면 좌표(X, Y)로 실시간 변환하여 지상 로봇에게 무선 전송합니다.
무인 서포터 유닛(UGV)의 자율 미션 수행: 좌표를 수신한 지상 로봇은 조종사의 수동 제어 없이 내장된 경로 탐색 알고리즘(A-star 및 DWA)을 통해 장애물을 자율적으로 회피 주행합니다. 지정 위치 도착 시 사령부의 명령에 따라 전술 연막 차장, 무인 자원 보급과 같은 핵심 서포트 임무를 완수합니다.
[기대효과]
■1. 저비용/ 고효율 효과 : 수억원의 비용이 드는 군용 장비 대신, 범용 드론 자산, 오픈 소스 소프트웨어 라이브러리를 이용함으로써 비용을 감축시키고, 저가형 초음파 센서를 조합하여 작동 가능하게 하므로 가성비 높게 이용할 수 있습니다.
■2. 인명 피해 감소 효과: 총격전이나 포화가 빗발치는 전장과 같은 재난 현장에서 직접 물자를 보급하는 것이 아닌 원격에서 물자를 안정적으로 수송함으로써 인명 손실을 만들지 않고, 인명 구조 및 작전 성공의 효율을 높일 수 있다.
■3. 실시간 원격 관제 효과: 인간이 접근하기 어려운 지형이나 환경에서 드론을 통해 데이터를 수집하고, 관제 GUI에 즉각적으로 시각화함으로써 원격지에서 실시간으로 지형의 상태, 장애물 유무, 적군의 동태 등을 파악할 수 있습니다.
■4. 재설정 능력: 실제 전장에서 도로 유실, 적의 이동 등 환경이 유동적으로 변합니다. 고정된 환경에서 이동하는 로봇과 달리 지휘자가 실시간으로 관제화면을 모니터링하므로 상황 변화에 따라 그에 맞는 가장 안전하고, 효율적인 길로 수정하고, 재설정할 수 있습니다.
■5. 조작 메커니즘 단순화: 기존의 수동 조작 메커니즘은 전진이나 방향 전환과 같은 주행 자체의 집중하여 전체 환경을 파악하는 데에는 한계가 있습니다. 이 시스템에서는 단일 클릭 한 번으로 목적지의 좌표를 설정하고, 로봇에게 운전을 전담시키므로 조작이 간편하고, 지휘자는 운전자 역할이 아닌 지휘 임무에 몰두할 수 있게 되므로 작전 효율이 증가합니다.
■6. 운용 숙련도 감소: 기존의 수동 조종 방식은 무거운 하드웨어 컨트롤러를 다뤄야하므로 전문적인 고강도 훈련을 거친 조종수만 운용이 가능한 한계가 있었습니다. 그러나 본 시스템에서는 미니맵만 이해하면 누구나 다를 수 있으므로 범용성이 높습니다. 현장에 있는 어떤 인원이라도 즉각적으로 임무를 이어 받을 수 있어 작전의 유연성이 향상하고, 교육 시간과 예산을 절감할 수 있습니다.
프로젝트 컨셉
본 제안 시스템은 상단의 글로벌 비전 자원과 지상의 무인 모빌리티(UGV) 간의 유기적인 데이터 융합을 위해 [비전 센싱 ➔ 좌표 매핑 및 통신 ➔ 내비게이션 연산 ➔ 하드웨어 구동]의 4단계 프로세스로 구현됩니다.
■[1단계] 천장 카메라를 활용한 전장 미니맵 구현 (입력 단계)
실험 환경: 4m × 3m 크기의 실험실 방 천장에 일반 광각 웹캠을 고정하여 전체 트랙을 한눈에 볼 수 있도록 세팅합니다.
영상 왜곡 보정: 광각 카메라 특성상 외곽이 둥글게 휘는 왜곡이 생기는데, 이를 OpenCV 라이브러리를 활용해 똑바로 펴주는 전처리 작업을 합니다. 그 후, 화면을 위에서 정면으로 내려다보는 듯한 평평한 '게임 속 미니맵' 형태로 변환합니다.
■ [2단계] 마우스 클릭 좌표 추출 및 무선 통신 연동 (통신 단계)
화면-실제 좌표 변환: 지휘관이 노트북 모니터 화면(미니맵)에서 원하는 위치를 마우스 우클릭하면, 프로그램이 클릭된 화면의 픽셀 위치(x, y)를 실제 방 바닥의 미터 단위 위치(X, Y)로 계산해 냅니다.
데이터 전송: 제어 컴퓨터(노트북)에서 계산된 이 2차원 목적지 좌표 값은 Wi-Fi나 블루투스 무선 통신을 통해 지상에 있는 RC카(로봇)로 실시간 전송됩니다.
■ [3단계] ROS기반의 자율주행 및 장애물 회피 (연산단계)
최단 경로 탐색: 로봇의 메인 두뇌인 라즈베리 파이는 노트북으로부터 목적지 좌표를 받자마자, 로봇 운영체제인 ROS에 내장된 A-Star알고리즘을 돌려 고정된 벽이나 상자를 피해 가는 가장 빠른 길을 찾아냅니다. 딥러닝을 통해 학습한 장애물(파란색 고깔)을 상공 중앙 카메라(웹캠)로 객체 탐지 하여 회피하도록 설계합니다. 돌발 상황을 마주할 경우에는 초음파 센서를 이용해 A* 알고리즘으로 재탐색하여 로봇의 현재 좌표를 인식해 궤도를 보정하며 목적지까지 안정적으로 주행을 완수합니다.
■ [4단계] 바퀴 구동(PID 제어): 라즈베리 파이가 계산한 이동 방향과 속도 명령은 단독으로 제어합니다. 라즈베리파이는 바퀴에 달린 엔코더 센서 값을 읽어오며 오차를 줄이는 PID제어를 통해 정확한 목표 위치까지 RC카를 굴립니다.
사각지대 방지 및 미션 수행: 상공 중앙 카메라(웹 캠)의 화소 밖의 사각지대 영역은 라즈베리파이 전용 카메라를 이용해 수동 조작하여 주행합니다. 적군(크레모아)에 도착하면 경보음과 함께 애니매이션 Ui 를 화면에 띄워 위치를 표시하고, 아군에게 도착하면 전자석 모듈을 이용해 보급품을 아래로 떨어뜨리거나, 릴레이 모듈을 가동하여 연막 장치를 원격으로 가동합니다.
[개발 역량]
학부수업내 회로이론, 기초 회로 실험, 객체지향 프로그래밍 교육을 충실히 이행하여 전공에 기반이 되는 임베디드 하드웨어 및 소프트웨어 설계 역량을 습득하였습니다. 이번 Advanced Mobility Global Contest를 통해서 습득한 지식을 확장하고 실제 환경에서 활용할 수 있는 수준으로 끌어내기 위한 공부를 진행 및 계획하고 있습니다. 현재 프로젝트 구현을 위해서 전자공학을 바탕으로 물리적인 움직임과 ai를 결합에 도전하고자 합니다. 현재는 먼저 맵 구현을 위한 opencv를 활용한 2D 렌더링(특징점 추출) 실현을 목표로 스터디를 진행하고 있습니다. 또한 인식한 맵을 바탕으로 가장 최적의 경로를 찾기위한 센서(Lidar, 초음파, 카메라 등) 기반환경 인식 방법, 자율주행 및 장애물을 회피하며 목적지까지 이동하는 기술(Path Planning&Local Planning)에 적용되는 경로계획 알고리즘(A 알고리즘, DWA)및 라이브러리 사용 방법을 추가적으로 프로젝트를 진행하면서 습득할 예정입니다. 또한 저희는 아두이노 설계 및 구현 경험을 통해서 기본적인 제어 루프 설계 능력을 갖추고 있습니다. 저희가 가진 임베디드 설계 및 구현 능력을 바탕으로 안정적인 피지컬 제어를 구현할 예정입니다.
[지원 동기]
저희는 같은 실험 과목을 이수하여 회로구성에 대해서 고민하고 오차를 함께 분석하는 과정을 겪으며 호흡을 맞추기 시작했습니다. 실험실에서 회로를 결선하고, 계측기를 다루면서 단순히 학업적 동료의 관계를 넘어선 유대감을 쌓았습니다. 함께 식사를 하던 도중 서로 군 시절 담당했던 병과에 대한 이야기가 나오게 되었고 군용으로 다뤘던 장비가 다소 난이도가 높았고 투입시키기에도 열악하다는 생각을 하게 되었습니다. 이어서 '현실의 첨단 무인 로봇을 게임속 유닛처럼 지도에 단 한번의 클릭으로 움직이면 좋지 않을까?' 라는 의문을 품게 되었습니다. 이를 해결하기 위해 무선 네트워크 사양과 라즈베리파이와 같은 하드웨어 및 센서 지식을 융합하면 실현할 수 있겠다는 확신이 들었습니다. 따라서 우리가 평소에 하는 게임에서 경험했던 사용자 경험(UI)를 실제 국방 기술 및 보급 시스템에 적용할 수 있도록 구현해보고자 이번 대회에 지원하게 되었습니다.
저희는 이미 현실의 전장으로 훈련을 마쳤습니다. 현실에서 피부로 느낀 모든 것을 녹여 이론이 아닌 실제로 완벽히 구동하는 원클릭 전술 UGV 시스템을 완성해내겠습니다. 실험과목을 함께하며 회로 오류와 소프트웨어 버그를 수없이 해결해왔고 이러한 검증된 팀워크를 바탕으로 프로젝트 수행 과정에서 발생할 돌발 변수와 예외 상황을 그 어떤 팀보다 신속하고 유연하게 해결하겠습니다. 저희는 군 전역자들로서 실제 전술 환경에서의 애로 사항을 누구보다 깊이 이해하고 있습니다. 기존의 무겁고 복잡한 수동 조종 방식에서 탈피하여, 훈련이 필요없는, 누구에게나 익숙한 ‘단일 클릭 제어 인터페이스’라는 새로운 인간 로봇 상호작용의 패러다임을 제안하고 예상치 못한 변수들을 극복해나가며 저희의 설계 역량을 증명해보이겠습니다.
주요 기능
- 전역 비전 기반 Ponit and Click 네비게이션 — 상공 전역 카메라 영상 기반의 UI를 통해 사용자가 직관적으로 이동 목표점을 지정하면, 실시간 위치 추적과 A*알고리즘을 이용한 경로탐색 ,객체 탐지 기반 장애물 회피를 병행하여 안전하게 목표지점까지 이동하는 네비게이션 기능
- 듀얼 비전 기반 하이브리드(자율+수동) 제어 시스템 — 중앙 카메라의 전역 장애물 탐지와 파이 카메라의 시점 영상을 결합해, 자율주행 중 예외 상황 발생 시 원격 제어기로 즉시 변환하여 조종할 수 있는 비상 수동 개입 기능을 제공합니다.
- 실시간 객체 인식(YOLOv8) 및 전술적 능동 대응 — ONNX로 경량화된 AI모델이 Enemy(크레모아)와 Ally(군인)를 실시간 식별하여, 탐지 시 중앙 관제 모니터 맵에 해당 위치를 알람음과 함께 실시간 표시(식별 및 경보)합니다. 상공 카메라에서는 한정된 정보만을 수집하지만 RC카의 온보드 비전 Ai를 이용하면 시야의 사각지대를 줄여 더 많은 정보를 전장에서 수집하여 더 유연하게 돌발상황에 대처할 수 있습니다.또한 상황에 따라 가습기 모듈을 활용한 연막 전개 및 전자석 모듈 제어를 통한 보급품 투하 기능을 수행합니다.
댓글 0개
아직 댓글이 없습니다. 첫 댓글을 남겨보세요!