
차량 실내 앰비언트 조명의 색 정확도 확보: LITIX™ Interior 지능형 LED 드라이버
 기사입력2026.10.08 22:39
요약
실내 앰비언트 조명은 전 가격대 차량으로 확산되고 있으며, Infineon 시장 모델 기준 2031년에는 약 60% 보급률에 접근할 것으로 전망된다. 보급이 확대될수록 OEM의 색 품질 요구는 엄격해져 애플리케이션 요구 색좌표 오차는 ±0.01 u'v' 이내로 좁혀졌다. 그러나 RGB LED 자체는 온도에 따라 색좌표가 0.05 u'v' 이상 이동하고 총 광속이 60% 넘게 변하므로, 전류만 일정하게 유지하는 표준 드라이버로는 이 간극을 메울 수 없다. 본 백서는 Arm® Cortex®-M23 MCU와 플래시 메모리를 드라이버에 통합해 LED별 보정 데이터 기반 온도 보상을 수행하는 LITIX™ Interior의 구조와 선택의 근거, 양산 제품 TLD4020-3ET의 사양, 그리고 적용 경계와 한계를 웨비나 자료에 근거해 정리한다.
1. 배경: 실내 조명의 확산과 높아진 요구 수준
자동차 조명은 조도 확보라는 본래 기능을 넘어 차량의 브랜드 아이덴티티와 사용자 경험을 표현하는 수단으로 바뀌고 있다. 발표 자료는 이 흐름을 빛의 디지털화, 브랜드 인식과 개인화, 노면 투사(projection)의 세 방향으로 정리한다. 그 결과 차량 한 대에 적용되는 광점(light point)과 픽셀 수가 늘고 시스템 복잡도가 함께 증가한다.
이 가운데 실내 조명은 보급 속도가 빠른 영역이다. Infineon 시장 모델에 따르면 실내 앰비언트 조명은 전 가격대 차량으로 확산되어 2031년에는 약 60% 보급률에 접근할 것으로 전망된다. 같은 모델에서 2031년 전면 조명은 차량 4대 중 1대가 매트릭스 또는 픽셀 라이트를, 후면 조명은 4대 중 3대가 LED를 채택할 것으로 전망된다. 그림 1 이 이 전망을 보여준다.
보급 확대는 요구 수준 상승을 동반한다. 발표 자료가 정리한 OEM 요구는 비용 최적화, ECU 없는(ECU-less) 구성을 지원하는 통신 프로토콜, 카메라 플리커를 피하기 위한 높은 PWM 주파수에서의 색 정확도, 작은 IC 패키지, 그리고 소프트웨어 소유권을 OEM이 내재화할 수 있는 개발 환경이다. 동시에 차량 아키텍처는 존 컨트롤러(zone controller) 중심으로 이동하고 있어, 기존 실내 조명 ECU의 기능 일부를 존 컨트롤러로 통합하고 소프트웨어를 이전해야 하는 과제가 생겼다. 그렇다면 전류를 일정하게 흘리는 표준 LED 드라이버가 이 요구를 감당할 수 있는가. 이것이 다음 절의 질문이다.
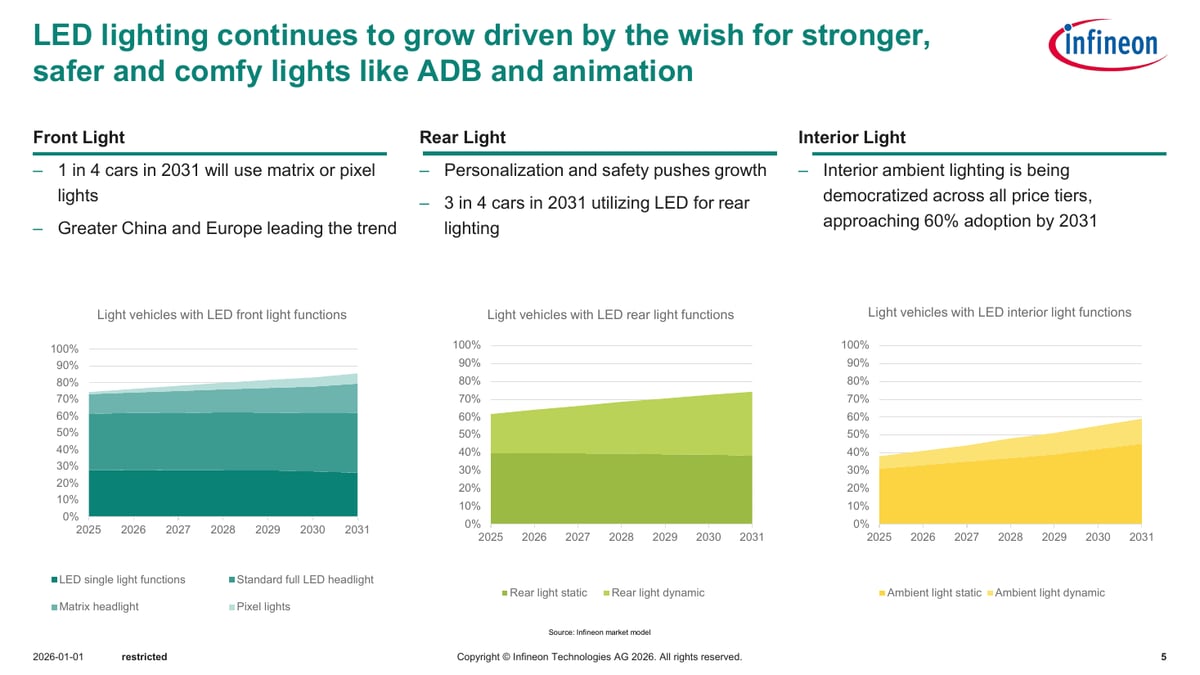
(출처: Infineon 시장 모델, 실내 앰비언트 조명은 2031년 약 60% 보급 접근 전망)
2. 표준 정전류 드라이버의 한계
최근의 네트워크 기반 제어에서 라이트 컨트롤 모듈(LCM)이나 바디 컨트롤 모듈(BCM)은 드라이버에 켜고 끌 채널이 아니라 목표 색좌표 자체를 지시한다. 예를 들어 u' = 0.55, v' = 0.5 와 같은 색 기준(color reference)이 전달되고, 애플리케이션 요구는 이 목표에 대한 오차 ±0.01 u'v' 이내다. 그래서 드라이버는 전류 공급 장치가 아니라 목표 색을 재현하는 장치여야 한다.
그러나 RGB LED 자체가 이 요구를 배반한다. 발표 자료의 Nichia RGB LED NSSM313A-V1 특성에 따르면 약 영하 30 °C에서 90 °C에 이르는 온도 범위에서 색좌표 변화 Δu', Δv' 는 0.05 를 넘고, 총 광속은 60% 이상 변한다. 요구 허용오차는 결합 지표 Δu'v' 기준 ±0.01 이고 위 수치는 축별 지표 Δu', Δv' 라 정의가 달라 직접 배수로 비교할 수는 없다. 다만 온도 변화 하나만으로 요구 범위를 크게 벗어난다는 사실은 달라지지 않는다. 여기에 LED 비닝(binning) 편차, 장기 사용에 따른 수명 열화, 피크 전류 의존성이 더해져 실제 편차는 더 커진다. 그림 2 가 이 온도 의존성을 보여준다.
그 결과 전류를 일정하게 유지하는 것만으로는 색좌표도 밝기도 지킬 수 없다. Q&A에서 확인된 바와 같이 보정의 핵심은 순방향 전압(Vf)을 일정하게 만드는 것이 아니라, 온도에 따른 광량과 색좌표의 변화를 LED별 보정 데이터(calibration data)로 상쇄해 최종 출력의 밝기와 색감을 유지하는 것이다. 이 보정에는 LED별 데이터 저장, 온도 파악, 채널별 PWM 듀티의 지속적 재계산이 필요하다. 즉 드라이버 안에 연산 능력과 비휘발성 메모리가 요구되며, 이것이 지능형 드라이버라는 선택으로 이어진다.
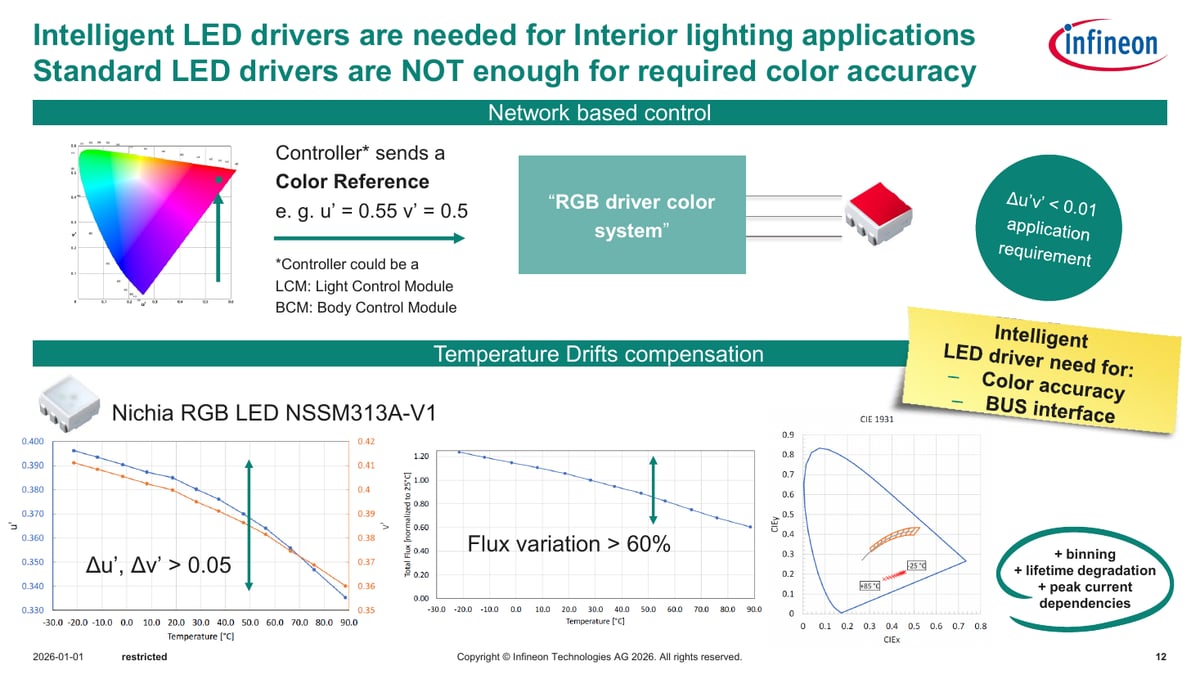
Nichia NSSM313A-V1, 약 영하 30 °C에서 90 °C 범위 기준
3. 해법 구조: MCU 통합 드라이버와 LIN 네트워크 제어
LITIX Interior 는 이 연산과 메모리를 드라이버 안에 통합하는 선택을 했다. 32비트 Arm® Cortex®-M23 MCU와 32 kB 이상의 플래시를 내장해 LED별 색 보정 데이터를 칩 안에 저장하고, 온도 보상을 드라이버 스스로 수행한다. 이 선택의 대가는 개발 방식의 변화다. 보정 로직이나 Key-On 애니메이션 같은 동작은 사전 내장 기능이 아니라 내장 MCU에 올리는 사용자 펌웨어로 구현하는 방식이므로, 유연성을 얻는 대신 고객 측 펌웨어 개발이라는 부담이 생긴다. 시리얼 와이어 디버그(SWD)와 툴체인 지원은 이 부담을 줄이기 위한 장치다.
PWM 동작점도 단순한 최대화가 아니라 절충의 결과다. 주파수를 무조건 높이면 카메라 플리커 여유는 커지지만 EMC와 디밍 해상도에서 손해를 본다. 그래서 LITIX Interior 는 16비트 분해능의 610 Hz PWM 엔진으로 플리커, 색 정확도, 디밍 해상도, EMC 사이의 균형점을 잡았다. 내부 PWM 엔진 자체는 2.5 kHz 까지 지원한다고 Q&A에서 답변되었으므로, 610 Hz 는 하드웨어 상한이 아니라 플리커와 EMC, 디밍 해상도를 함께 고려해 고른 동작점으로 읽어야 한다. 이 조합과 보정 데이터 저장 능력이 결합되어 ±0.01 u'v' 이내의 색 정확도 요구에 대응한다는 것이 발표 자료의 주장이다.
시스템 수준에서는 실내 조명을 세 세그먼트로 나눈다. 정적 앰비언트 조명은 LIN 기반 RGBW 멀티채널 드라이버가 별도 조명 ECU 없이 담당하고, LIN 자동 주소 지정(LIN Auto-Addressing)으로 다수 모듈의 주소 설정과 모듈 간 색 동기화, 배선 간소화를 처리한다. 동적 앰비언트 조명은 ECU가 UART over CAN 방식의 멀티채널 RGB 드라이버를 제어하는 구조이고, 기능 조명(functional illumination)은 멀티채널 리니어 드라이버로 구성한다. 그림 3 이 세 구성의 블록도를 보여준다. 따라서 LIN 기반 제품의 적용 범위는 정적 앰비언트가 중심이며, 대규모 동적 애니메이션은 ECU 기반 UART over CAN 경로의 몫으로 남는다. 이는 단일 디바이스가 모든 프로토콜을 지원하는 구조가 아니라, OEM의 E/E 아키텍처와 요구사항에 따라 적합한 디바이스를 선택하고 내부 MCU와 소프트웨어로 유연하게 구성하는 접근이다.
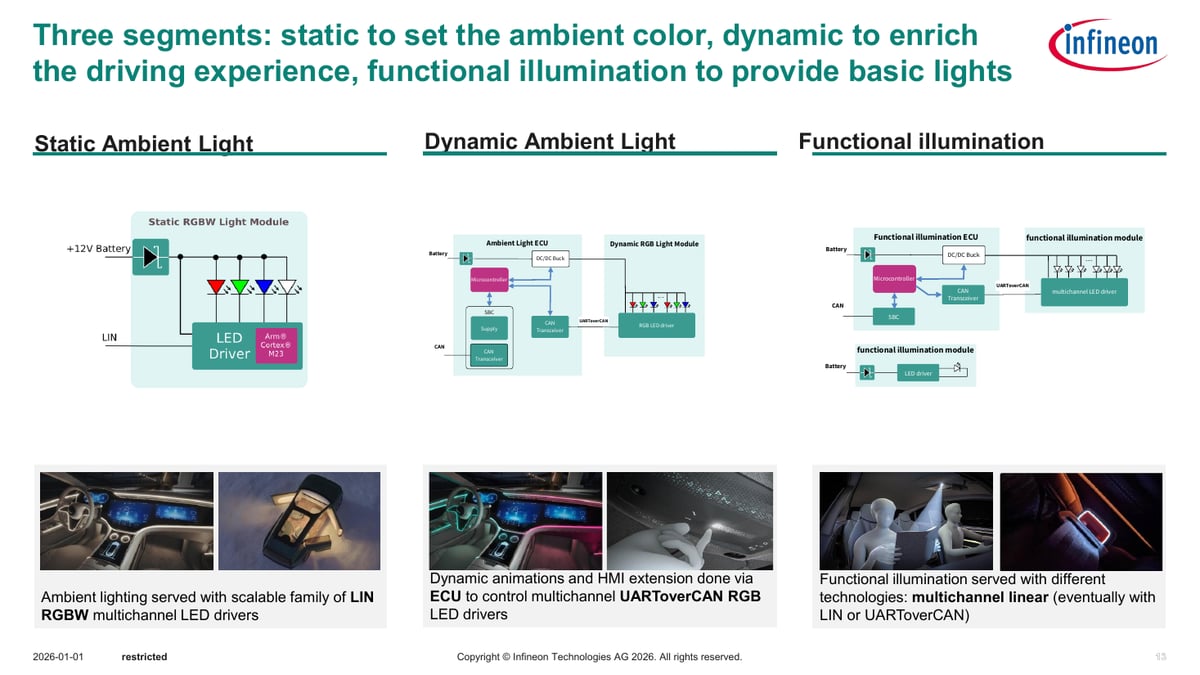
동적 앰비언트(ECU 제어 UART over CAN RGB 드라이버), 기능 조명(멀티채널 리니어)
4. TLD4020-3ET 와 정적 조명 포트폴리오
이 구조를 구현한 양산 제품이 TLD4020-3ET 다. 채널당 50 mA 의 3채널 LIN RGB 드라이버로, 610 Hz 16비트 PWM 엔진, 32 kB 플래시의 Arm® Cortex®-M23 MCU, LIN 자동 주소 지정, 0 V 에서 8 V 범위의 차동 측정이 가능한 11비트 ADC, 추가 센싱과 제어용 GPIO 2핀을 통합했다. 패키지는 TFDSO-16(4.4 × 2.8 × 0.95 mm³)이며 AEC 인증 제품이다. 그림 4 가 제품 구성과 패키지를 보여준다.
출력단 토폴로지는 리니어(선형 전류 싱크)다. 선형 출력단은 효율과 발열 문제를 드라이버가 대신 풀어 주지 않는다. 그래서 LED 순방향 전압에 맞춘 DC/DC 공급 전압 설계로 발열을 관리하고, 실차에서는 하니스와 커넥터 저항에 의한 전압 강하를 감안해 VS 핀 도달 전압과 각 채널의 드롭아웃 마진을 확인하는 일이 시스템 설계자의 몫으로 남는다. 이 경계는 Q&A에서 명시적으로 확인되었다.
패키지 선택도 절충이다. 발표 자료는 서로 다른 전압 도메인 간에 큰 연면거리(creepage)를 확보한 소형 리드(leaded) 패키지를 내세우며, 리드 패키지 덕분에 실장, 납땜, 납땜 검사 비용이 낮아진다고 설명한다. 절대적인 최소 면적보다 양산 라인의 실장과 검사 경제성을 택한 선택으로 볼 수 있다.
포트폴리오는 동일한 구조 위에서 채널 수로 확장된다. 표 1 과 같이 4채널 TLD4020-4ET 와 12채널 TLD4030-12ES 가 출시 예정이며, 발표에 따르면 고객은 동일한 소프트웨어 아키텍처를 유지하면서 프로젝트 사양에 맞는 채널 수를 선택할 수 있다. 그 밖에 최대 14개 RGB를 구동하는 42채널 Multi-RGB 드라이버(ASIL B 준수 목표)도 출시 예정으로 소개되었다.
| 항목 | TLD4020-3ET | TLD4020-4ET | TLD4030-12ES |
|---|---|---|---|
| 채널 수 | 3 | 4 | 12 |
| 채널당 최대 출력 전류 | 50 mA | 60 mA | 60 mA |
| PWM 엔진 | 16비트, 610 Hz | 16비트, 610 Hz | 16비트, 610 Hz |
| 내장 MCU | Arm® Cortex®-M23, 32 kB 플래시 | Arm® Cortex®-M23, 32 kB 플래시 | Arm® Cortex®-M23, 38 kB 플래시 |
| 인터페이스 | LIN(자동 주소 지정) | LIN(자동 주소 지정) | LIN(자동 주소 지정) |
| 패키지 | TFDSO-16 | TFDSO-16 | TSDSO-24 |
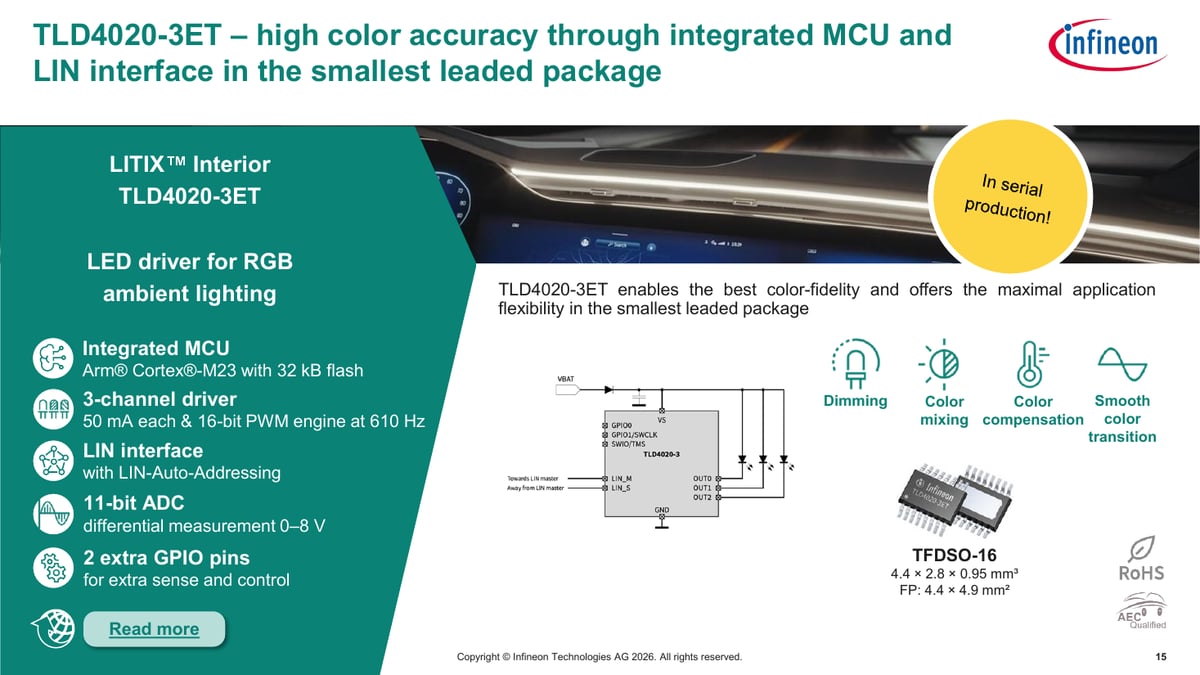
3채널 50 mA, 16비트 610 Hz PWM, 내장 Cortex-M23(32 kB 플래시), TFDSO-16(4.4 × 2.8 × 0.95 mm³), 양산 중
5. 적용 경계와 한계
설계 적용 전에 확인해야 할 전제와 경계는 다음과 같다. 전원 체계 측면에서 현재 제품은 12 V 시스템 전용이다. 48 V 시스템은 검토 단계이며 48 V 전원을 드라이버가 직접 받는 제품은 아직 없으므로, 48 V 아키텍처에서는 시스템 요구사항에 따라 적용 가능 여부를 별도로 확인해야 한다. 인터페이스 측면에서 TLD4020-3ET 는 LIN 기반 제품이며 RGBi 또는 ISELED 인터페이스를 직접 지원하지 않는다. UART over CAN 방식은 향후 추가 예정으로, 현 시점의 동적 조명 대응 범위는 제한적이다.
진단과 안전 동작에도 경계가 있다. 디바이스가 자체 진단하는 범위는 LED Open/Short 와 열 fault, 전원 UV/OV 모니터링, 윈도우드 워치독, 리셋 관리, fail-sleep 모드, 메모리 오류 정정 등 전기적 영역이다. 반면 밝기 저하나 색상 드리프트 같은 LED 초기 열화는 광학적으로 직접 진단되지 않으며, 내부 MCU/ADC 를 활용한 소프트웨어 모니터링이나 외부 센서를 포함한 시스템 수준 접근이 필요하다. 또한 일시적인 LIN 통신 오류에는 내장 MCU가 계속 동작하므로 조명 상태 유지가 가능하지만, IC 전원이 UVLO 수준까지 떨어지는 리셋 상황에서의 상태 유지는 보증되지 않는다.
열 설계와 적용 범위에 관한 전제도 명확하다. 드라이버의 열 보호 기능은 비정상 상황의 보호 장치일 뿐 시스템 열 설계를 대체하지 않으며, 관리 기준은 시스템 요구 조건에 따라 외부 관리 또는 포화 온도 마진 관리로 달라진다. 외장 램프 적용은 AEC-Q 인증 기준 자체는 실내와 동일하게 관리되지만 온도와 전류 사양의 마진 검토가 선행되어야 한다. 마지막으로 레퍼런스 디자인은 개발의 시작점이며, 양산에서는 LED 비닝과 온도 특성, 차량 전원 과도, EMC/ESD, 열과 PCB 레이아웃, LIN 네트워크와 진단 요구사항을 OEM 조건에 맞춰 재검증해야 하고, LED 가 변경되면 색 보정 데이터도 재검증해야 한다.
6. 개발 환경과 공급 안정성
3절에서 확인한 대로 이 구조는 보정 데이터 작성과 펌웨어 개발이라는 부담을 고객에게 넘긴다. 그래서 개발 환경이 제품 가치의 일부가 된다. 하드웨어 측면에서는 TLD40X0STD 평가 플랫폼이 공통 메인보드(TLD40X0STD_EVAL) 하나에 디바이스별 도터보드와 LED 로드보드를 교체 장착하는 구성으로, LIN RGB 드라이버 전 제품군을 하나의 플랫폼에서 평가할 수 있게 한다. 메인보드에는 SEGGER J-Link 기반의 XMC™ Link 디버거가 온보드로 탑재되고 uIO 스틱 v2 용 부트스트랩 로더 커넥터와 GPIO 인터페이스가 제공된다. 그림 5 가 이 구성을 보여준다.
소프트웨어 측면에서는 Keil µVision 과 IAR Embedded Workbench 기반의 애플리케이션 개발, MCU Configuration Wizard 를 통한 GUI 기반 레지스터 설정과 코드 생성, BSL programming tool 을 통한 펌웨어 다운로드, MCU Memory Analyzer 를 통한 플래시와 RAM 사용량 분석, HSLI Protocol Analyzer 를 통한 통신 분석이 제공된다. 여기에 데모 코드와 PDL, 레퍼런스 디자인, OEM 특화 코드 개발을 위한 외부 랩 파트너십이 더해진다. 발표 자료는 이 지원 체계의 효과를 개발 기간 단축과 전문 지식 이전으로 제시한다.
공급 측면에서 LITIX Interior 는 듀얼 팹(dual-fab) 프론트엔드 전략을 적용해 동일 제품을 두 개의 서로 다른 프론트엔드 팹에서 생산한다. 그 결과 단일 팹 의존에 따른 공급 중단 위험이 줄고, 차량 프로젝트의 수명 주기 동안 비즈니스 연속성을 확보할 수 있다는 것이 발표 자료의 설명이다.
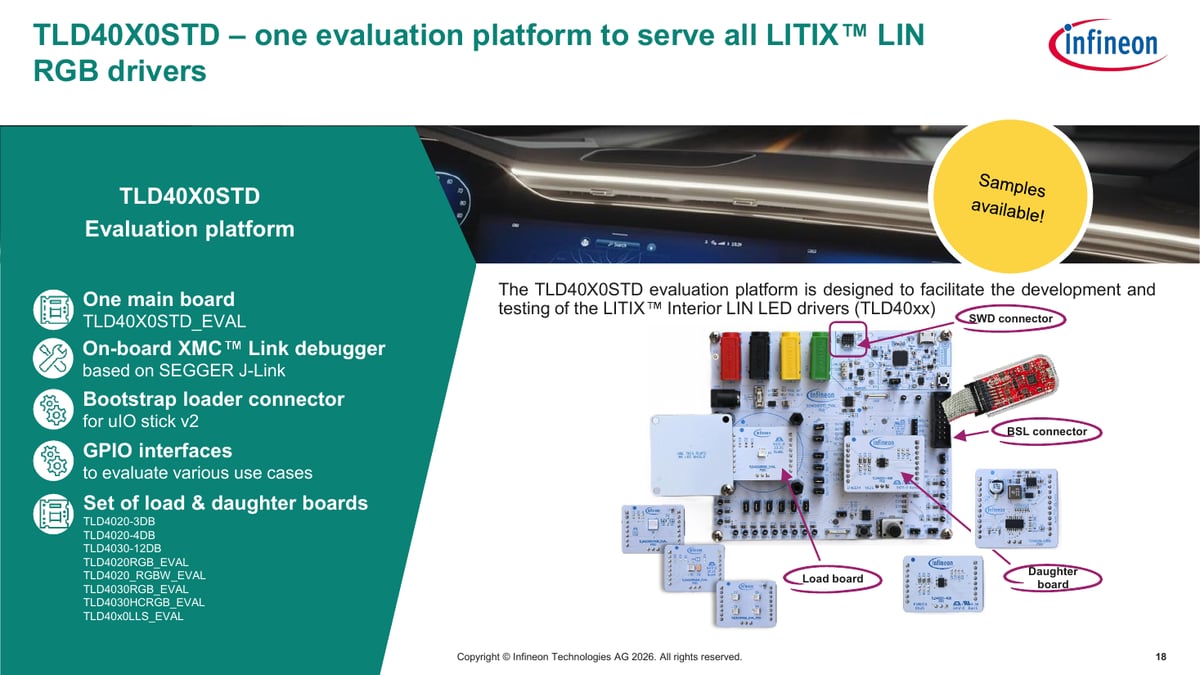
공통 메인보드에 도터보드와 로드보드를 교체 장착하며, 온보드 XMC Link 디버거와 BSL 커넥터를 제공한다
7. 결론
이 백서의 출발점은 ±0.01 u'v'(결합 지표) 라는 요구와 0.05 를 넘는 LED 고유의 축별 색좌표 변화(Δu', Δv') 사이의 간극이었다. LITIX Interior 는 이 간극을 광원이 아니라 드라이버에서 메운다. LED별 보정 데이터를 내장 플래시에 저장하고 Cortex-M23 MCU가 온도 보상을 수행하며, 610 Hz 16비트 PWM 으로 플리커와 EMC, 디밍 해상도의 균형 위에서 색을 재현한다. LIN 자동 주소 지정은 ECU 없는 분산 구성과 모듈 간 동기화를 가능하게 하고, 3채널에서 12채널로 이어지는 포트폴리오는 동일 소프트웨어 아키텍처 위의 확장 경로를 제공한다.
다만 이 해법은 공짜가 아니다. 보정과 동작 로직은 고객 펌웨어로 구현해야 하고, 선형 출력단의 발열과 드롭아웃 마진은 시스템 전원 설계가 책임져야 하며, 적용 범위는 현재 12 V 시스템과 LIN 기반 정적 조명이 중심이다. 이 경계를 설계 초기에 반영할 때, 내장 MCU 기반의 색 보정이라는 선택은 표준 정전류 드라이버로는 도달할 수 없는 색 품질을 실내 조명 시스템에 가져다주는 것으로 볼 수 있다.
부록. 웨비나 기술 Q&A
- Q1. 오늘 세미나 주제상 일반 상용(또는 가정용) LED 제품군과 자동차용 LED 제품군이 구별되는 것 같은데, 성능이나 특징 면에서 어떤 차이점이 있는지요?
- LED의 발광 동작 원리는 동일하지만, 자동차용 LED는 일반 상용 또는 가정용 LED와 요구되는 신뢰성과 품질 수준에서 큰 차이가 있습니다. 자동차용 부품은 일반적으로 AEC-Q 인증과 같은 차량용 수준의 신뢰성 검증과 보다 엄격한 품질 관리가 요구됩니다.
- Q2. 향후 48V 전원 체계용 실내 LED 드라이버 IC 등 솔루션이 준비되고 있나요? 혹은 이미 준비되어 있나요?
- 현재는 12 V 시스템용 제품만 준비되어 있습니다. 향후 48 V 시스템까지 고려하고 있으나, 현재 기준으로 48 V 전원을 LED 드라이버에서 직접 받는 제품은 없습니다. 정확한 시스템 요구사항이 확인되면 현재 제품으로 적용 가능한지 검토할 수 있습니다.
- Q3. 드라이버가 외부 제어 없이 자체 구동(애니메이션 등)을 할 수 있는 기능도 있을지요? 예를 들어 Key-On이 될 경우 정상 동작 제어 전에 초기 조명이 좌우로 순차 점멸하는 기능을 외부 제어가 아닌 자체 기능으로 내장할 수 있는지요.
- 외부 제어 없이 Key-On 시 애니메이션을 자체적으로 실행하는 것은 가능할 것으로 예상됩니다. 다만 사전에 내장된 기능을 사용하는 방식이 아니라, 내장된 Arm Cortex-M23 MCU에 사용자 펌웨어를 구현하여 동작시키는 방식이 됩니다. 정확한 구현 가능 여부와 구현 방법은 추가 확인이 필요합니다.
- Q4. 차량에서 LED 광원 적용 시 더 화려한 앰비언트 기능과 다양한 색상 요구가 지속되는데, 이 경우 발열이나 전류 소모를 줄일 수 있는 인피니언 솔루션이 있다면 소개 부탁드립니다.
- LED의 순방향 전압(Vf)에 맞춰 DC/DC를 통해 LED에 전원을 공급하면 발열량을 줄일 수 있고, 더 많은 광원이 필요한 경우 12채널 또는 42채널 소자의 적용을 고려할 수 있습니다. 다만 12채널, 42채널 제품은 향후 출시 예정입니다.
- Q5. 도터보드(daughter board)라는 것이 쪽보드 개념인가요?
- 맞습니다. 메인보드에 탈부착이 가능한 보드로 이해하면 됩니다.
- Q6. RGBi/ISELED 지원 여부 및 sRGB 캘리브레이션 지원 방법에 대해 설명 부탁드립니다.
- 소개된 LITIX Interior TLD4020-3ET는 LIN 기반의 RGB LED 드라이버로, RGBi 또는 ISELED 인터페이스를 직접 지원하는 제품이 아닙니다.
- Q7. 실내 조명을 운전자 시선 트래킹으로 상황별 밝기 또는 색상 변화가 가능한 솔루션 추천 부탁드립니다.
- 보다 구체적인 요구사항의 공유가 필요합니다.
- Q8. 실내 조명과 차량 외장 램프와의 신뢰성 검증 차이가 있는지 궁금합니다.
- 반도체 기준으로 AEC-Q 인증 기준은 실내 조명과 외장 램프에 동일하게 관리하고 있습니다.
- Q9. 외장 램프 LED 솔루션에도 적용이 가능한 사양인가요?
- 온도 및 전류 사양의 마진 여부에 따라 달라집니다. 단순히 외장 램프 LED에 적용 가능한지 여부만 보면 사용할 수 있습니다.
- Q10. 요즘은 다이내믹 LED 구현을 많이 해서 OSP LED를 활용하는 경우가 많은데, 혹시 인피니언에서 만든 제품이 있을까요?
- OSP LED를 인피니언에서 제조했는지 묻는 질문인지 확인이 필요합니다.
- Q11. 여러 개의 LED 모듈을 차량 내부에 적용했을 때 모듈별 색상 편차가 눈에 띄는 경우가 있는데, 채널 간 전류 정밀도나 온도 변화에 따른 색상 드리프트를 어느 정도까지 관리할 수 있는지 궁금합니다.
- 모듈 간 색상 편차는 채널 전류 정밀도만으로 결정되는 것이 아니라 LED 비닝(binning)과 온도 특성의 영향이 상당히 큽니다. LITIX Interior는 내부 MCU에 LED별 보정 데이터를 저장하고 온도 보상을 수행하여 시스템 수준에서 색 정확도를 높일 수 있습니다. 다만 구체적인 보정 데이터는 실제 애플리케이션에서 확인이 필요하여 정확한 수치를 제시하기 어렵습니다.
- Q12. 앰비언트 라이팅에서 고객이 체감하는 것은 결국 색상 자체보다 좌우·전후 구간의 색 균일도인데, 여러 LED 드라이버가 연결되는 시스템에서 모듈 간 색상 동기화를 어떻게 구현하는 것이 일반적인가요?
- 사용하는 드라이버 특성에 따라 달라집니다. LITIX Interior는 LIN 기반 네트워크 제어와 LIN 자동 주소 지정(LIN Auto-Addressing) 기능을 사용하여 해당 기능을 수행하고 있습니다.
- Q13. 차량 내부 온도가 크게 변하는 환경에서는 LED의 Vf와 광특성이 함께 변하는데, 저온·고온 조건에서 동일한 색감과 밝기를 유지하기 위한 보정 방법은 어떻게 가져가는 것이 효과적인가요?
- 온도 보정의 핵심은 Vf 자체를 일정하게 만드는 것이 아니라, 온도 변화에 따른 LED의 광량과 색좌표 변화를 보정 데이터(calibration data)로 보정해 최종적으로 동일한 밝기와 색감을 유지하는 것입니다.
- Q14. 최근 인테리어 라이팅은 단순히 밝기를 조절하는 수준이 아니라 애니메이션 효과나 다이내믹 라이팅까지 요구되는데, 실제 양산 시스템에서 PWM 주파수와 디밍 해상도를 어느 정도로 설정해야 플리커와 EMC 사이의 트레이드오프를 줄일 수 있나요?
- 실제 양산에서는 PWM 주파수를 무조건 높이는 것보다 플리커 요구사항, 카메라 촬영 환경, EMC, 그리고 디밍 해상도를 함께 고려해서 최적점을 잡는 것이 중요합니다. LITIX Interior는 610 Hz와 16비트 PWM 조합을 통해 플리커, 색 정확도, 디밍 해상도, EMC 간의 균형을 맞춘 구조입니다.
- Q15. 카메라나 ADAS 센서가 차량 내부에 적용되면서 사람 눈에는 보이지 않더라도 카메라 촬영에서 LED 플리커가 발생하는 문제가 생길 수 있는데, 이 이슈까지 고려한 설계가 가능한지요?
- 정확한 시스템 요구사항 확인이 필요하지만, LITIX Interior 제품의 내부 PWM 엔진은 2.5 kHz까지 지원합니다.
- Q16. 여러 LED 채널에서 동시에 PWM이 동작할 경우 순간적인 전류 변화 때문에 전원 노이즈나 EMI 문제가 발생하는 경우가 있는데, PWM 위상 제어 또는 채널 간 동기화를 통해 이런 문제를 줄일 수 있는 방법이 있나요?
- 정확한 시스템 요구사항 분석이 필요한 질문이지만, PWM 위상 제어 또는 채널 간 동기화를 통해 이런 문제를 줄일 수 있을 것으로 보고 있습니다.
- Q17. 차량 실내 온도가 높은 상황에서 장시간 최대 밝기로 동작시키면 LED 드라이버와 LED 모두 열화될 수 있는데, 열 보호 기능이 실제 양산 설계에서 어느 정도까지 열 설계(thermal design)를 대체할 수 있고, 반드시 외부에서 관리해야 하는 영역은 어디까지인지 궁금합니다.
- 시스템 조건에 따라 관리 기준이 달라집니다. 외부에서 관리하는 경우도 있고, LED 드라이버나 모듈 포화 온도로 마진을 관리하는 경우도 있습니다. 결국 시스템 요구 조건에 따라 달라집니다.
- Q18. 실제 프로젝트에서는 초기에는 단순한 RGB 조명으로 시작했다가 개발 중간에 다이내믹 라이팅이나 추가 Zone이 요구되는 경우가 많습니다. 이런 OEM 요구사항 변경에 대응하기 쉬운 아키텍처는 어떻게 설계하는 것이 좋을까요?
- 아키텍처는 통신 프로토콜에 따라 달라지기 때문에 LIN, CAN 등 자동차 표준에 따라 가변 설계가 필요합니다. 현재 LITIX Interior는 3채널 LIN 통신 방식이 출시되어 있고 4채널, 12채널로 확대 예정이며, 향후에는 UART over CAN 통신 방식까지 추가될 예정입니다.
- Q19. 특정 통신 아키텍처에 종속시키지 않고 OEM별 요구사항에 맞게 구성할 수 있는 유연성은 어느 정도인가요?
- 특정 디바이스 하나가 모든 통신 프로토콜을 지원하는 구조라기보다는, OEM의 E/E 아키텍처와 정적/동적 조명 요구사항에 따라 적합한 LITIX 솔루션을 선택하고, 내부 MCU와 소프트웨어를 통해 애플리케이션을 유연하게 구성하는 방향입니다.
- Q20. 실제 서비스 환경에서는 LED가 완전히 고장 나기 전까지 밝기 저하나 색상 변화처럼 애매한 증상으로 나타나는 경우도 있는데, 이런 초기 열화 상태를 감지할 수 있는 진단 기능이 있나요?
- 전기적인 Open/Short 및 열(thermal) fault는 디바이스 자체에서 진단할 수 있지만, 밝기 저하나 색상 드리프트와 같은 LED 초기 열화는 직접적인 광학 진단 기능이라기보다는 내부 MCU/ADC를 활용한 소프트웨어 모니터링 또는 외부 센서를 포함한 시스템 레벨의 진단으로 접근해야 합니다.
- Q21. 차량 한 대에서 여러 개의 LED 드라이버가 사용될 경우 fault가 발생한 위치를 빠르게 찾아야 하는데, 진단 데이터만 가지고 실제 차량의 어느 LED Zone에서 문제가 발생했는지 추적할 수 있도록 구성하는 방법이 궁금합니다.
- 여러 드라이버가 적용되는 경우에는 각 노드의 주소와 차량 내 물리적 Zone을 미리 매핑하고, 진단 fault 정보를 해당 매핑과 연결하는 방식으로 고장 위치를 추적할 수 있습니다.
- Q22. ECU나 LED 드라이버가 일시적으로 리셋되는 상황에서 조명이 순간적으로 꺼지거나 깜빡이면 사용자가 바로 이상을 인지할 수 있는데, 통신 오류나 MCU 리셋 상황에서도 조명 상태를 최대한 유지할 수 있는 방법이 있을까요?
- 일시적인 LIN 통신 오류의 경우에는 내부 MCU가 계속 동작하기 때문에 대응이 가능하지만, IC 전원이 UVLO 수준까지 떨어지는 리셋 상황은 보증하기 어렵습니다.
- Q23. 기능안전 관점에서 적용할 때 드라이버 단에서 제공되는 진단 및 안전 메커니즘(safety mechanism)은 어느 수준인가요?
- TLD4020-3ET는 LED Open/Short 및 열 보호뿐 아니라, 전원 UV/OV 모니터링, 윈도우드 워치독(windowed watchdog), 리셋 관리, fail-sleep 모드, 메모리 오류 정정 등 다양한 디바이스 수준의 진단과 안전 메커니즘을 제공합니다.
- Q24. Developer Center의 레퍼런스 디자인을 그대로 활용하는 것과 실제 차량 환경에 맞게 수정하는 것 사이에서 개발자가 가장 많이 놓치는 부분은 무엇인가요?
- 레퍼런스 디자인은 개발의 시작점이고, 양산에서는 실제 LED의 비닝과 온도 특성, 차량 전원 과도(transient), EMC/ESD, 열 설계와 PCB 레이아웃, LIN 네트워크와 진단 요구사항을 OEM 조건에 맞춰 다시 검증해야 합니다. 특히 실내 RGB 조명에서는 LED가 변경되면 색 보정 데이터도 함께 재검증해야 한다는 점이 중요합니다.
- Q25. 단품 상태에서는 LED 드라이버가 정상 동작하더라도 차량에 적용하면 배터리 전압, 하니스 저항, 커넥터 접촉저항 등의 영향으로 LED 출력이 달라질 수 있는데, 실차 환경에서 반드시 확인해야 하는 전기적 파라미터는 어떤 것들이 있나요?
- 실차에서는 배터리 전압 자체보다 실제 드라이버 VS 핀에 도달하는 전압을 확인하는 것이 중요합니다. 하니스와 커넥터의 저항으로 전압 강하가 발생할 수 있기 때문입니다. 특히 TLD4020-3ET는 선형 전류 싱크(linear current sink) 구조이므로 VS, 각 RGB LED의 Vf, OUT 전압을 함께 측정해서 전류 레귤레이션을 위한 충분한 드롭아웃 마진이 확보되는지를 확인해야 합니다. 그 외 해당 애플리케이션 시스템 요구 사양에서 보증이 필요한 항목들의 점검이 필요합니다.
댓글
관련 뉴스
ST, 매스마켓용 자동차 안전 통합 센서 4종 출시
ST마이크로일렉트로닉스가 NXP MEMS 사업 인수 후 첫 매스마켓 제품인 자동차용 안전 통합 센서 4종을 출시했다. 다축 가속도 센서와 자이로스코프를 단일 패키지에 통합한 이 센서들은 충돌 보호, 전복 감지, 에어백 전개 등 능동·수동 안전 시스템을 지원하며 ISO 26,262를 준수한다. 15년 공급 보증과 SafeSPI 지원으로 OEM과 Tier-1 공급업체의 개발 시간을 단축할 수 있다.
2026.11.02by 배종인 기자
ADI·이노배트, AI 데이터센터용 지능형 BESS 플랫폼 ‘i-Power+’ 개발 맞손
ADI와 유럽 배터리 제조업체 이노배트가 AI 데이터센터용 지능형 배터리 에너지 저장 시스템 ‘i-Power+’ 공동 개발에 나섰다. 무선 배터리 관리와 엣지·클라우드 AI 기술을 결합한 이 플랫폼은 2026년 10월부터 LFP 기반 프로토타입 파일럿을 시작하며, EIS 기반 진단 알고리즘과 나트륨 이온 배터리 기술 확장도 추진한다.
2026.11.02by 배종인 기자
[인터뷰] 이준혁 벡터코리아 영업총괄, “SDV 시대 복잡성 AI·자동화로 해결”
벡터(Vector)는 SDV(소프트웨어 정의 차량) 시대의 가장 큰 과제로 복잡성 증가와 검증 범위 확대를 꼽았다. Vector가 강조하는 AI는 범용 코드 생성 도구가 아닌 자동차 개발 프로세스와 엔지니어링 데이터를 이해하는 산업 특화 AI다. 특히 요구사항 관리, 아키텍처 설계, 테스트 자동화, 로그 분석 등에서 반복 업무를 줄이고 의사결정을 지원해 개발 품질과 생산성을 높이는 데 초점을 맞추고 있다. 궁극적으로 AI는 엔지니어를 대체하는 것이 아니라 더 강력한 엔지니어를 만드는 도구라는 점이다. 11월24일 웨비나를 진행하는 벡터코리아 이준혁 영업총괄과 만나 AI로 달라지는 엔지니어링 워크플로에 대해 설계부터 검증까지 들어봤다.
2026.10.29by 배종인 기자
벡터·SCSK, 르네사스 RL78/F2x 기반 임베디드 SW 공동 평가 번들 출시
벡터코리아와 SCSK가 르네사스 RL78/F2x 기반 임베디드 소프트웨어 개발을 단순화하는 공동 평가 번들을 출시했다. MICROSAR IO와 QINeS-Lite를 사전 통합한 이 번들은 센서·액추에이터 ECU 개발 시 초기 설정과 통합 작업을 줄이고 소프트웨어 재사용성을 높인다. 리소스 제약형 차량용 ECU 개발 환경 구축을 가속화하며, 향후 소프트웨어 정의 차량(SDV) 아키텍처 전환을 위한 기반을 제공한다.
2026.10.29by 배종인 기자
한자연, 육군 에너지 정책 연구개발 추진
한국자동차연구원이 육군, 기후에너지환경부, 한국원자력연구원, 한국에너지공과대학교와 5개 기관 다자 MOU를 체결했다. 수소 등 차세대 에너지 기술을 중심으로 육군 에너지 정책과 연계한 연구개발을 추진하며, 에너지 전환과 국방 분야 적용 가능성을 함께 모색한다. 각 기관의 전문성을 결합한 국방-에너지-연구-학계의 다자 협력 구조다.
2026.10.29by 배종인 기자